





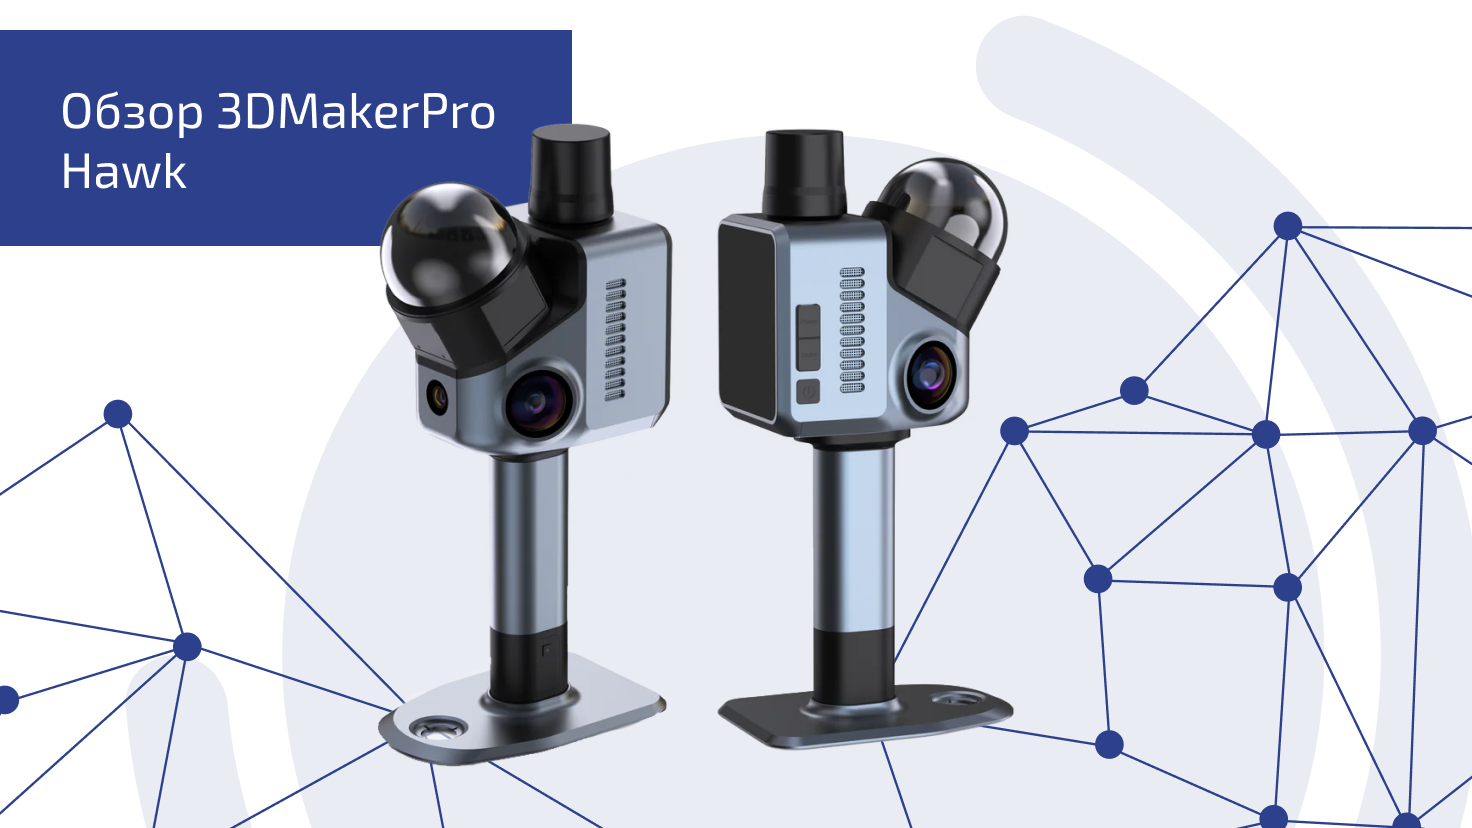
Здравствуйте! На обзоре ручной SLAM сканер 3DMakerPro Hawk. Это беспроводное устройство для инженерных, геодезических, строительных работ, проектов по созданию цифровых двойников и виртуальных экскурсий.
Расскажем, насколько быстро Hawk, или по-русски, Ястреб, способен оцифровать разные площади и как точно он это делает, а также поделимся всей интересной информацией о сканере.
С вами 3DVision, начинаем!
Комплект поставки
Hawk поставляется в коробке, внутри которой находится транспортировочный кейс.
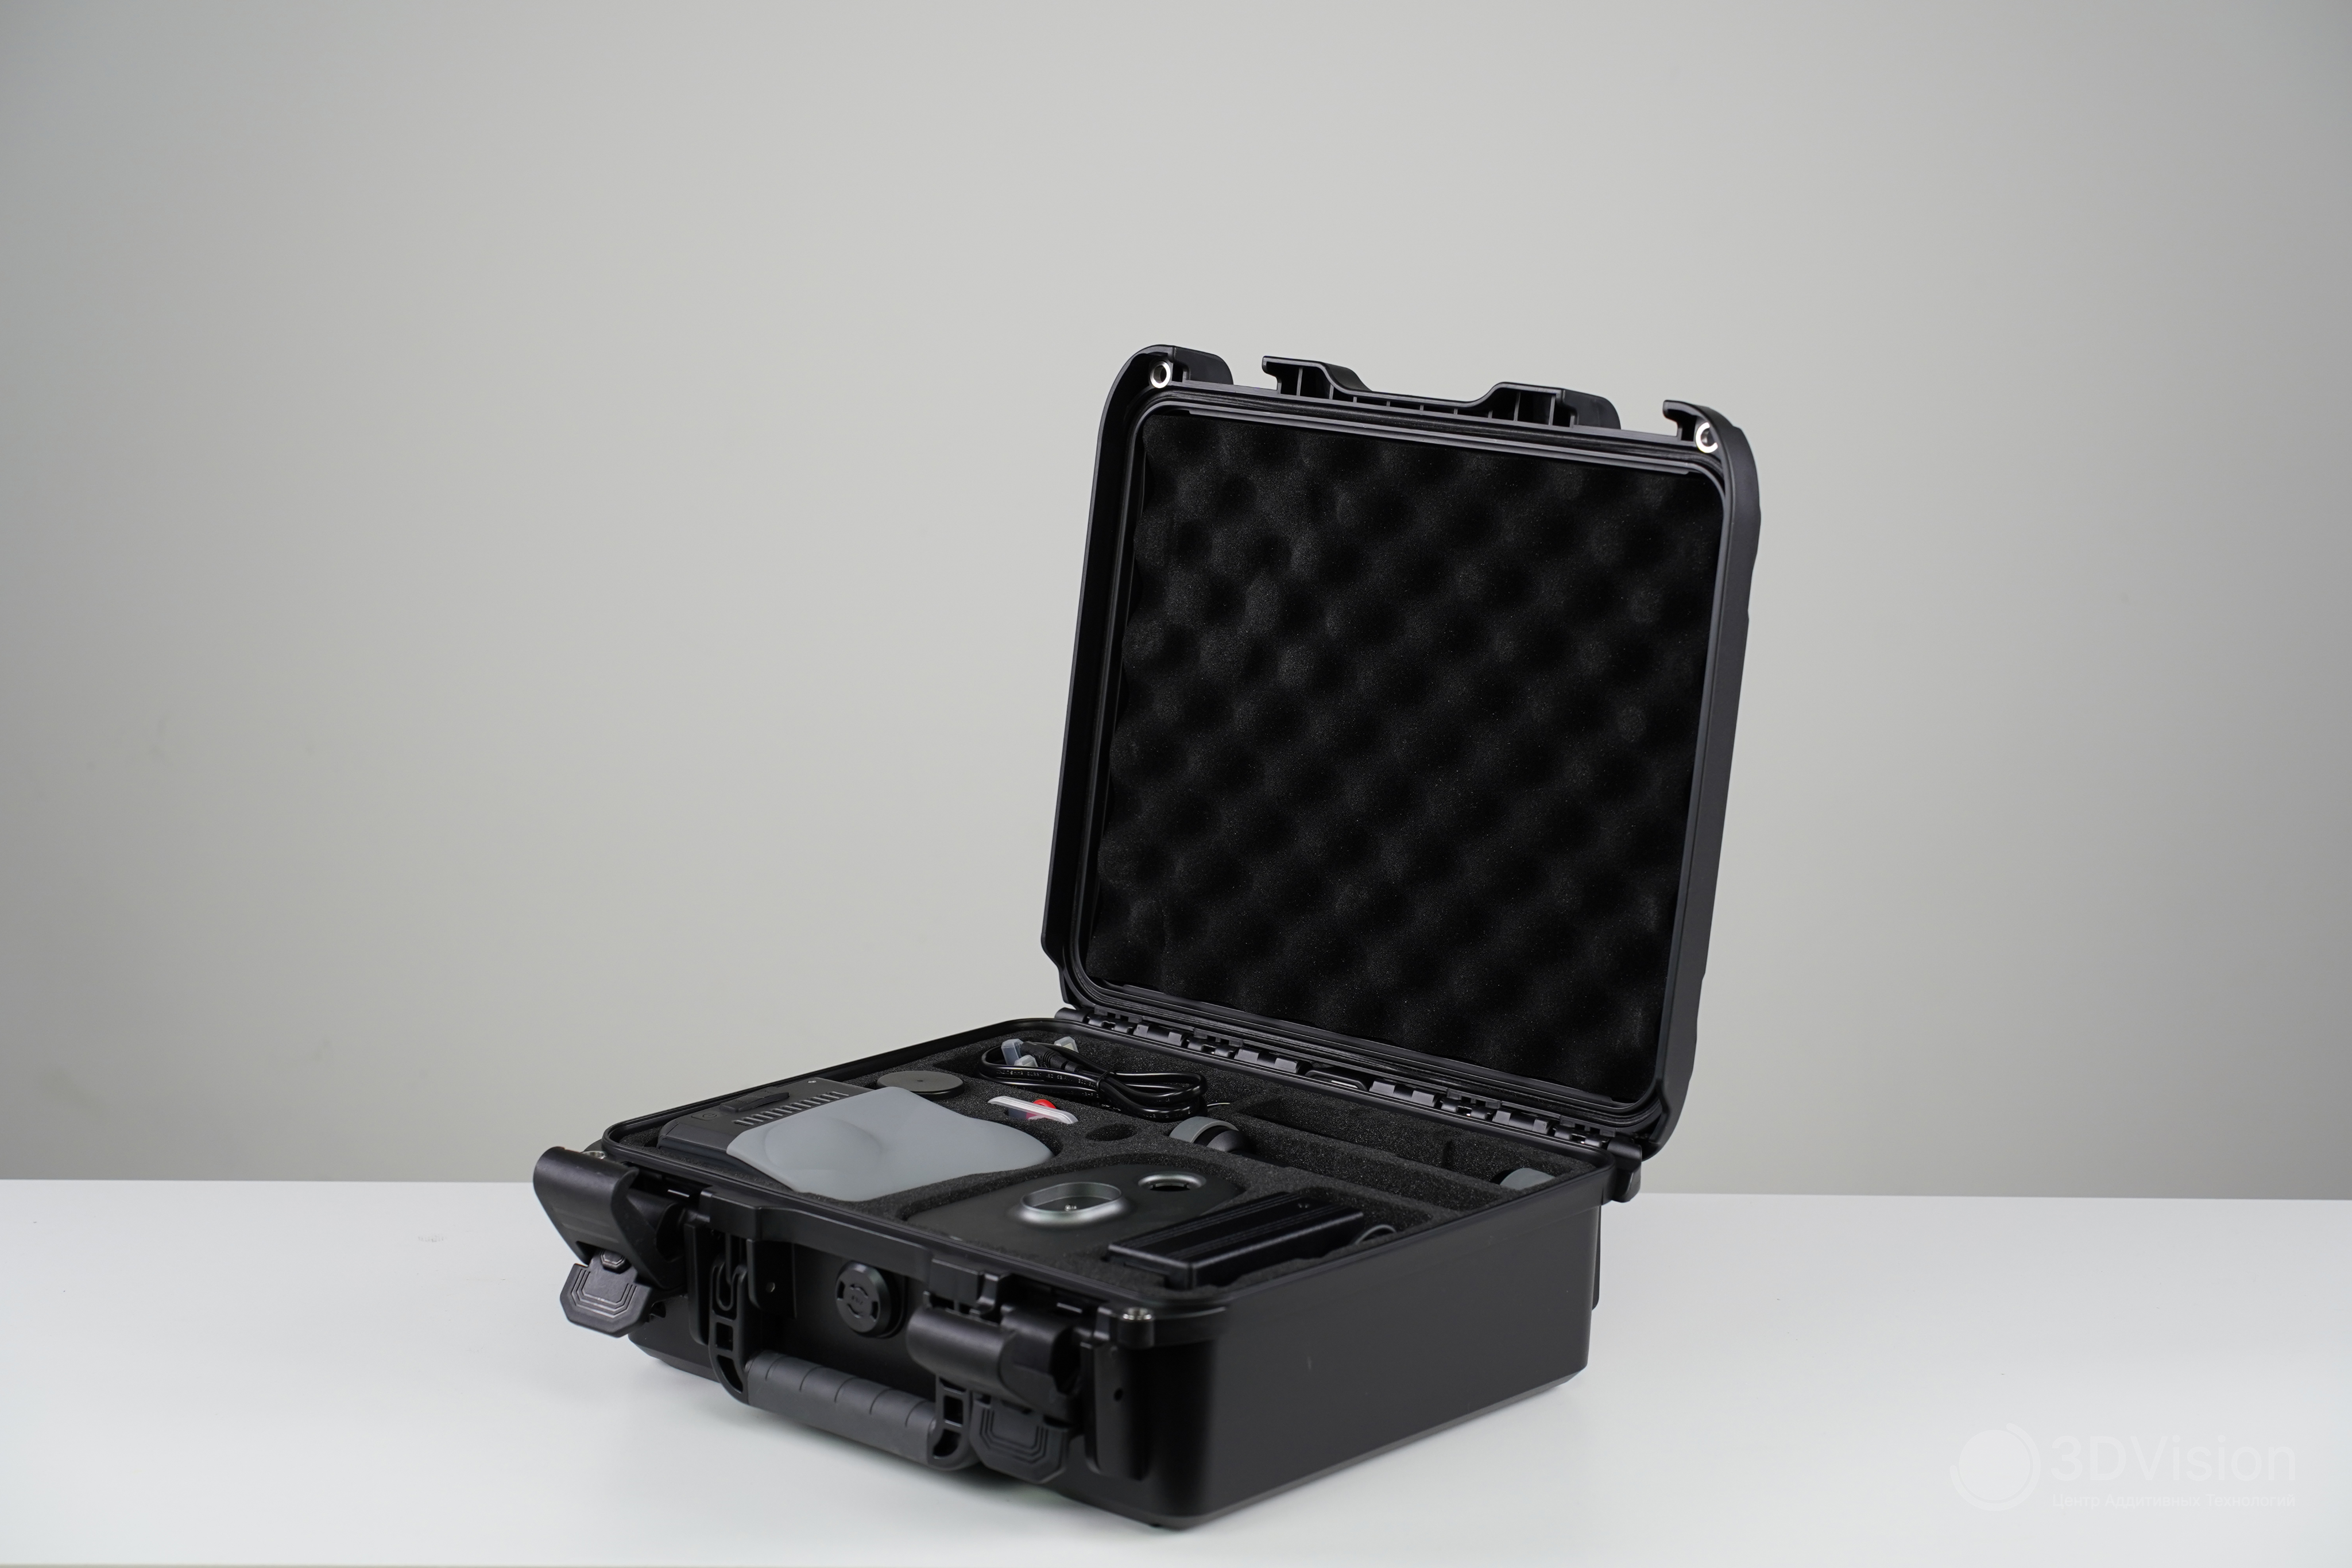
В кейсе:
-
сканер и силиконовый чехол для защиты оптики;
-
пять разных кабелей для разных розеток;
-
блок питания для зарядки;
-
два аккумулятора ёмкостью 6400 мАч, которые также выполняют роль рукояток;
-
карта памяти MicroSD на 128 Гб и кейс для неё;
-
GPS-трекер;
-
переходник с USB на Type-С;
-
подставка, чтобы сканер можно было поставить на ровную поверхность;
-
пустая флешка на 8Гб;
-
площадка и крепёжные элементы для установки на штатив.
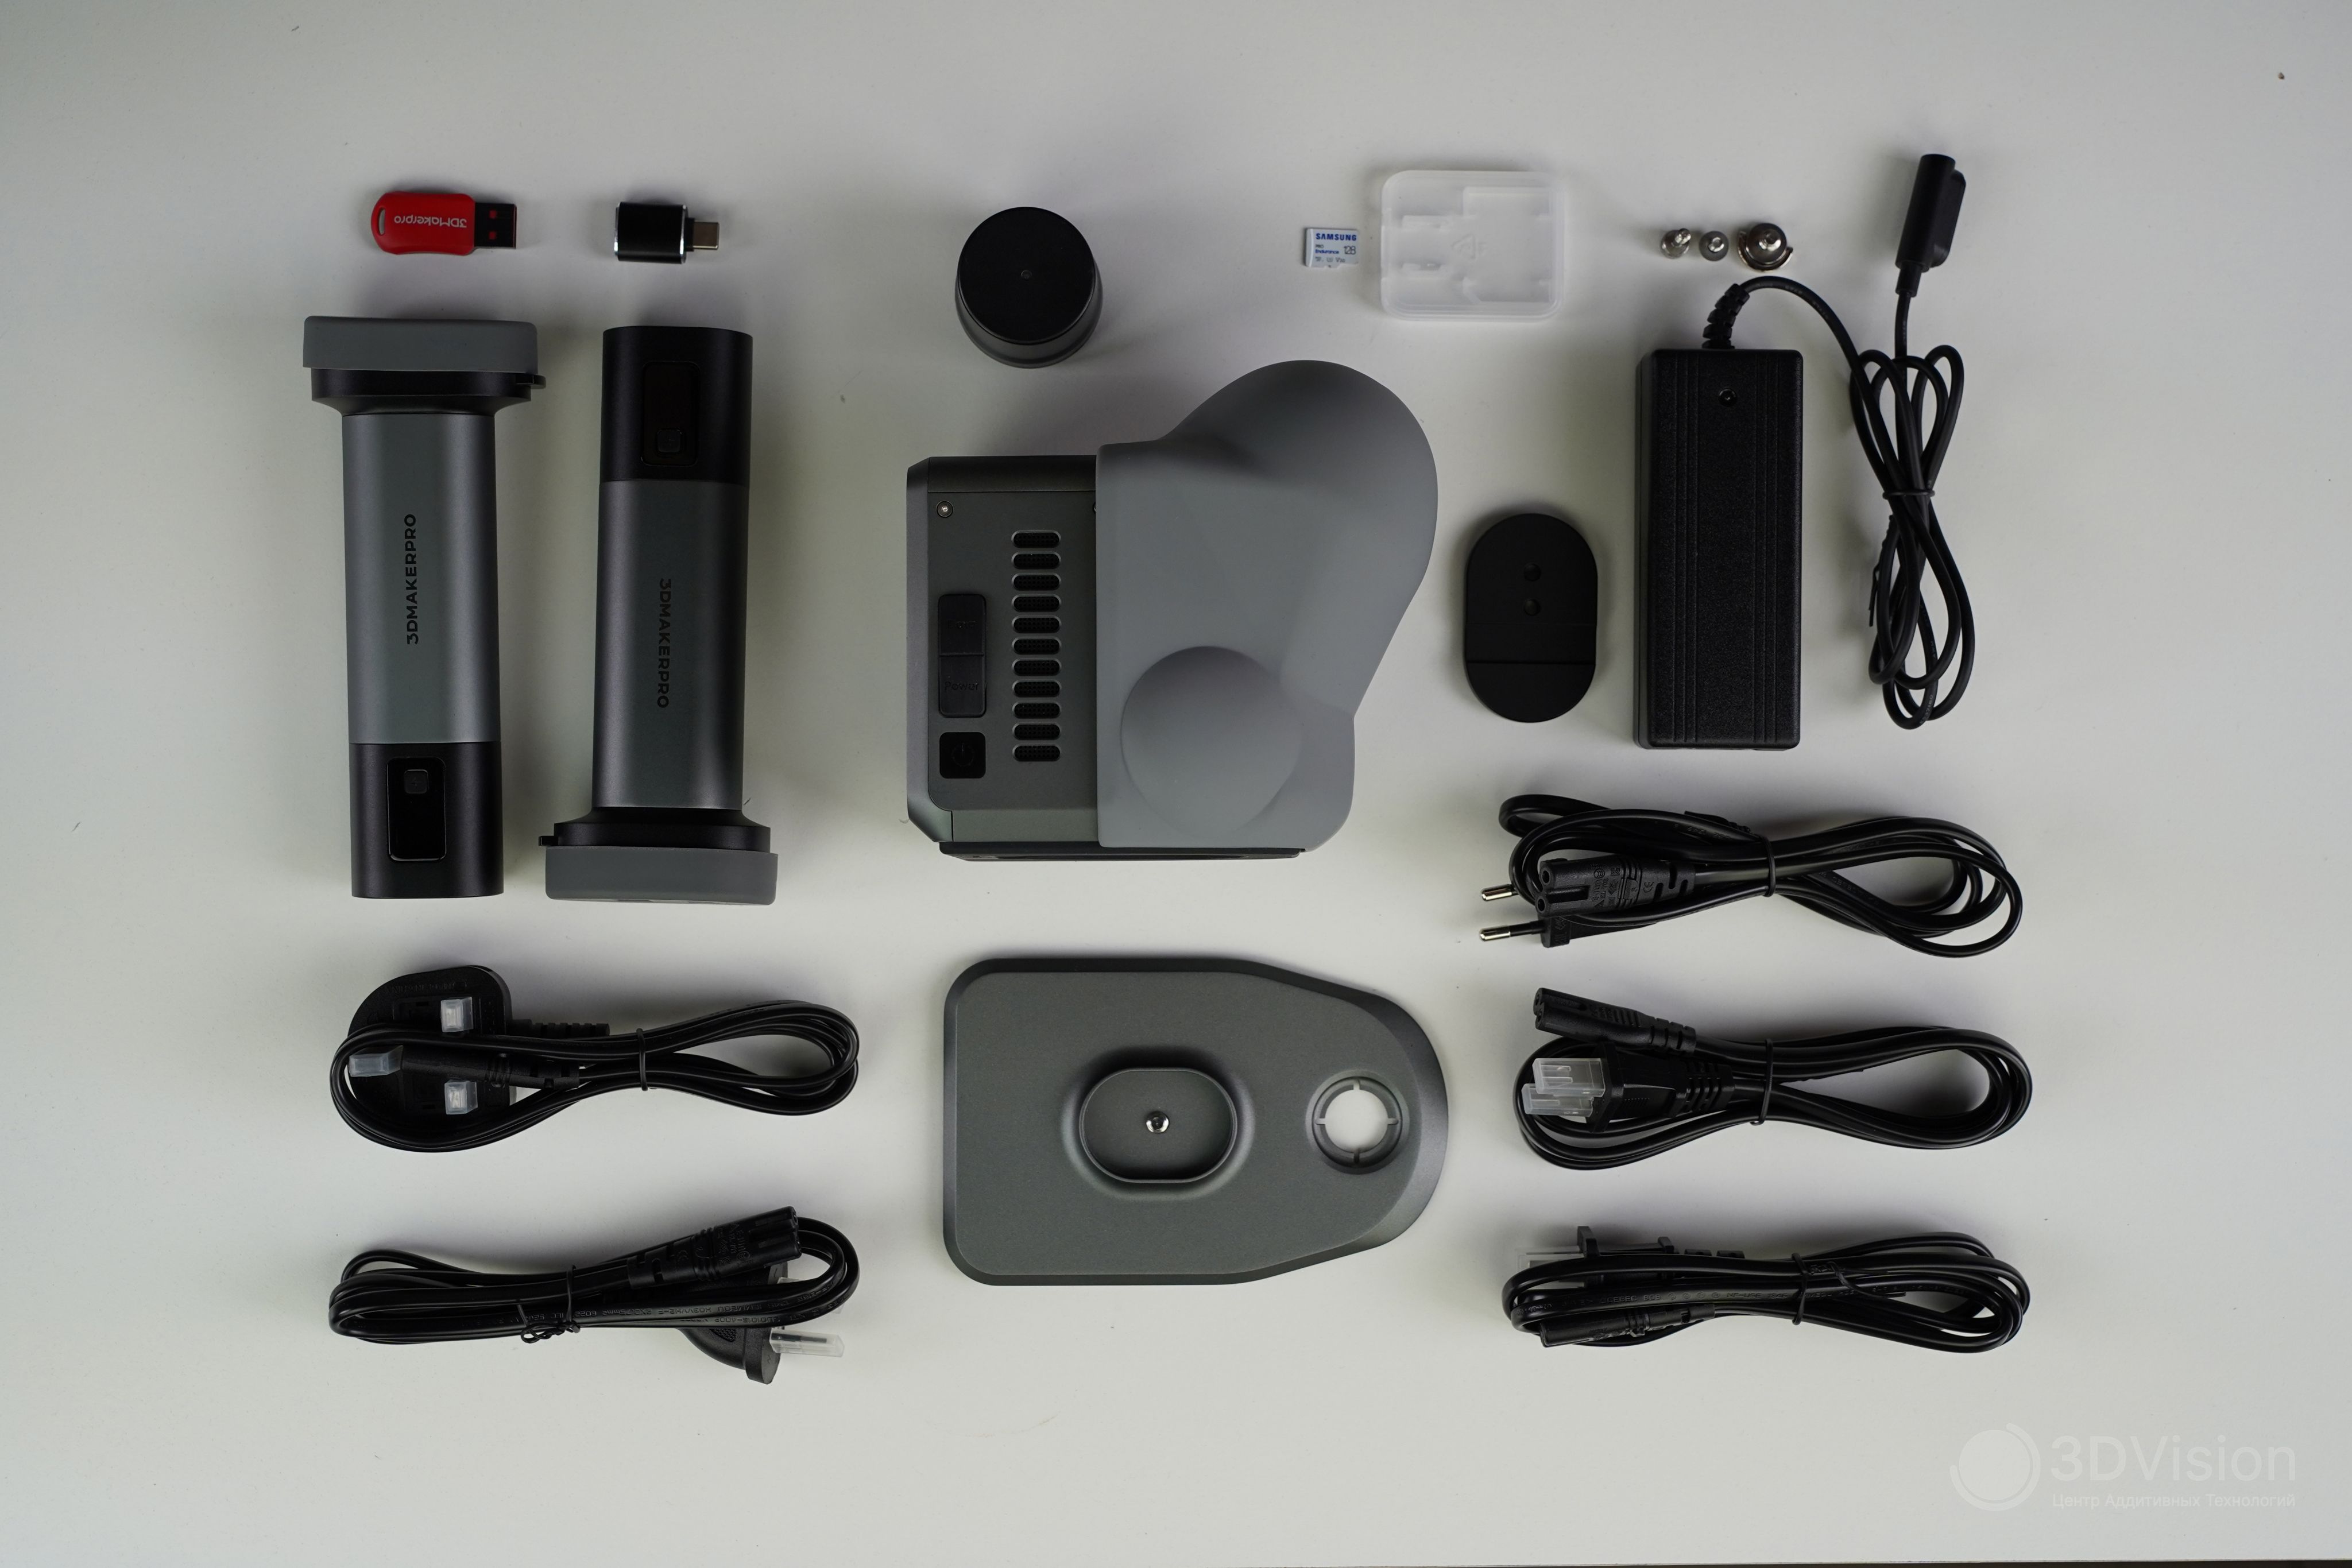
Для сканирования есть всё необходимое, а для обработки результатов понадобится компьютер на Windows. ПО для работы со SLAM-сканерами 3DmakerPro называется RayStudio и скачивается с сайта производителя.
В этой линейке несколько сканеров, и у нас есть два из них: Hawk и Raven. Обзор на Raven появится скоро, и там проведём сравнение с Hawk’ом, чтобы показать, почему эти устройства так отличаются по цене.
Внешний вид и подключение
Сканер имеет габариты 130×140×90 мм и весит 900 г. Вид спереди:
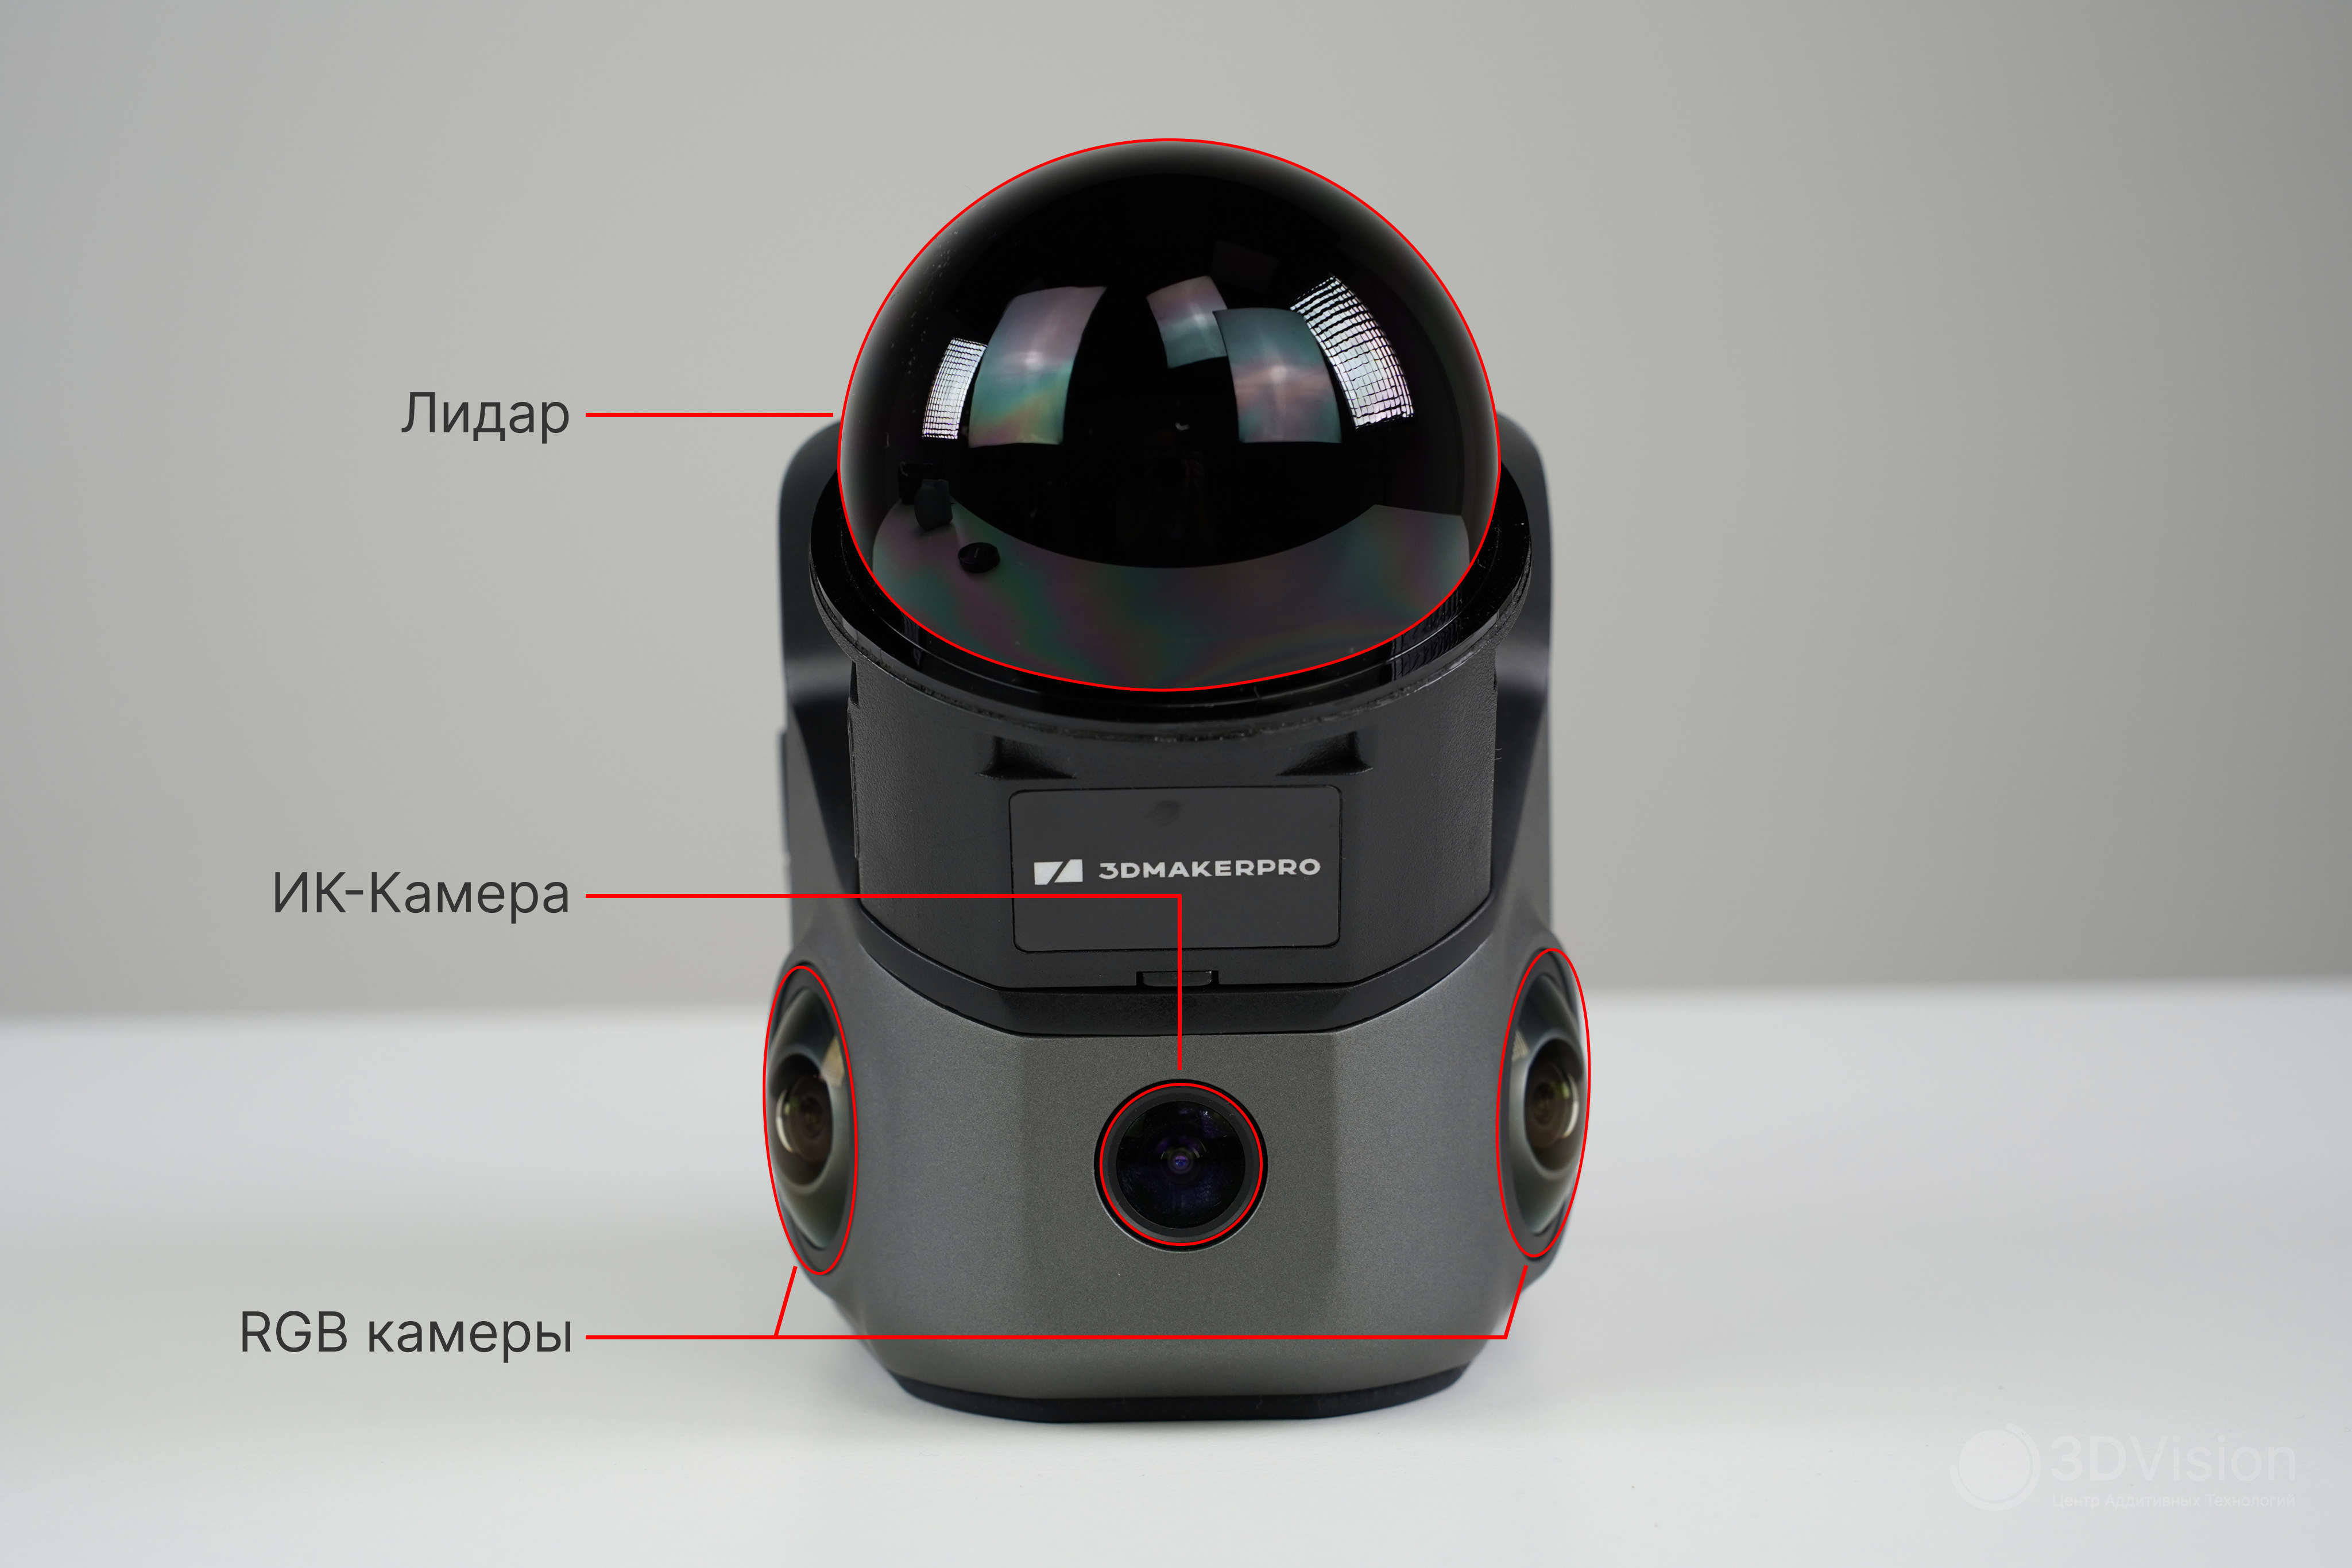
Боковые камеры 13 Мп служат для захвата текстур. Центральная камера инфракрасная, и нужна для работы в темноте и улучшения точности позиционирования. Лидар измеряет расстояние до окружающих объектов.
Вид слева:
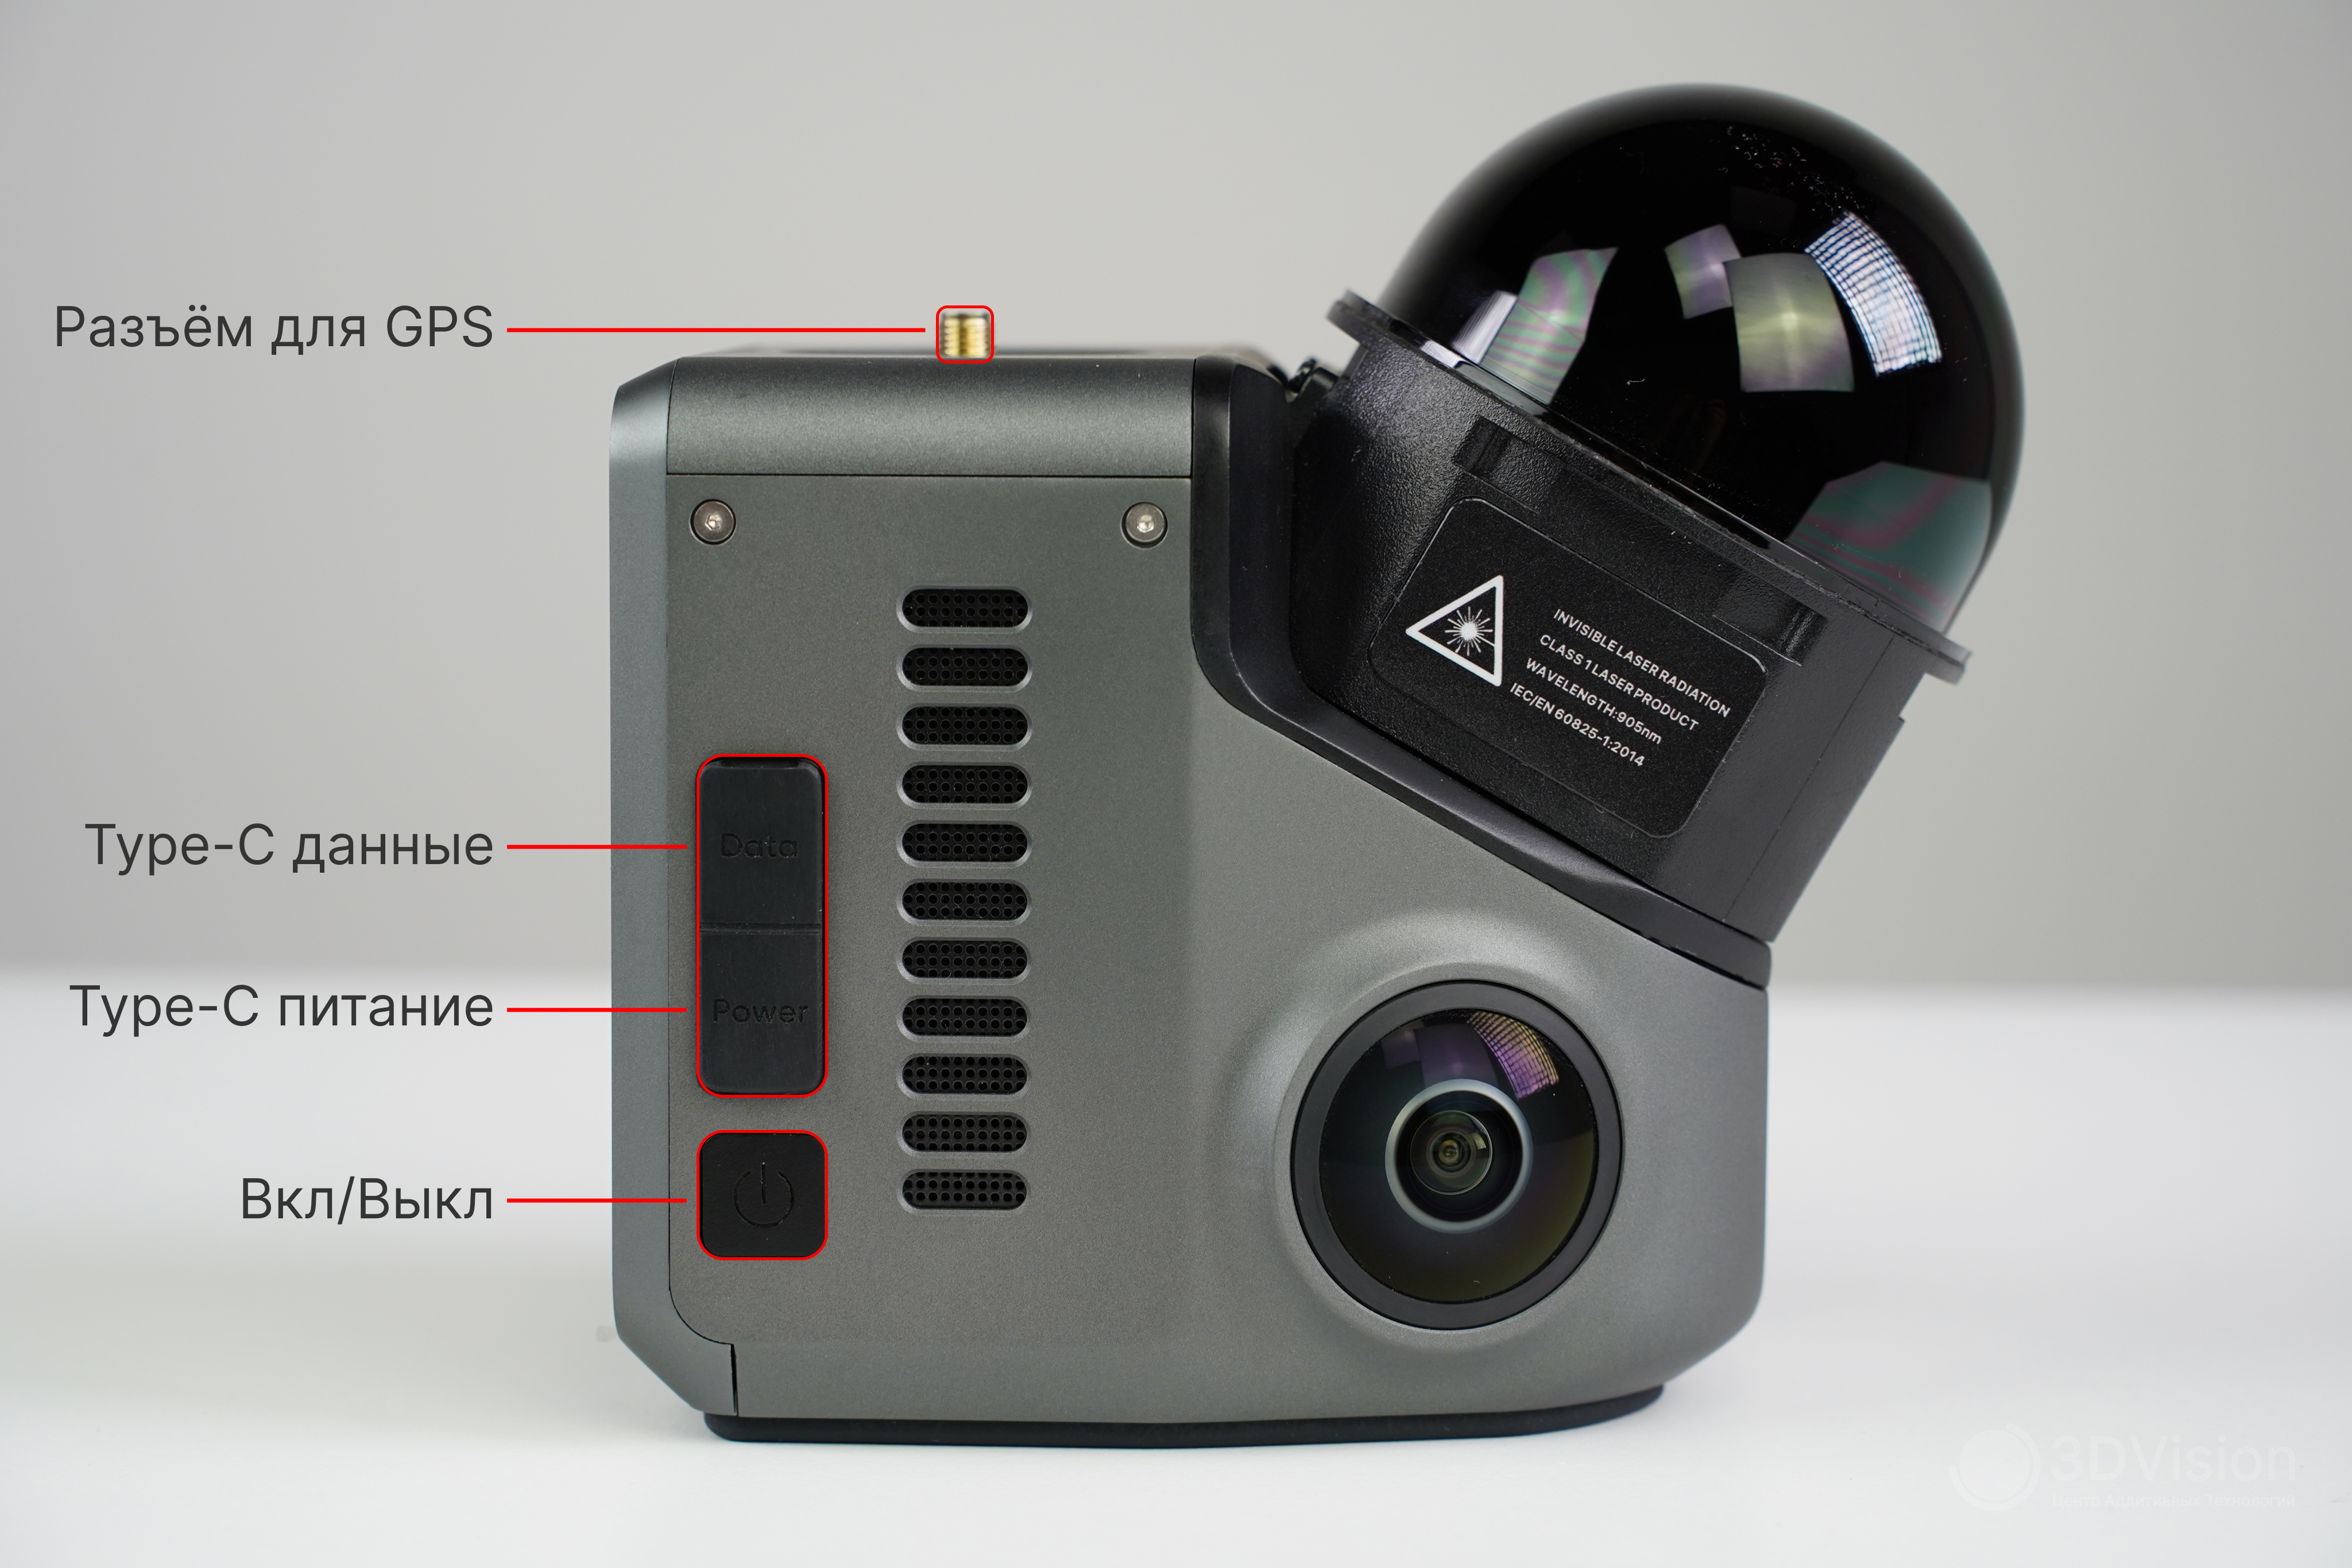
Сверху находится разъём для подключения GPS-трекера из комплекта. По бокам расположены вентиляционные отверстия. Слева кнопка вкл/выкл и два входа USB Type-C.
Один из них для передачи данных, второй для работы от повербанка. Такая работа предусмотрена, если сканер подвешивается на дрон, ставится на крышу автомобиля, на велосипед или в специальный рюкзак. Наборы со всем необходимым для этого существуют в виде дополнительных опций.
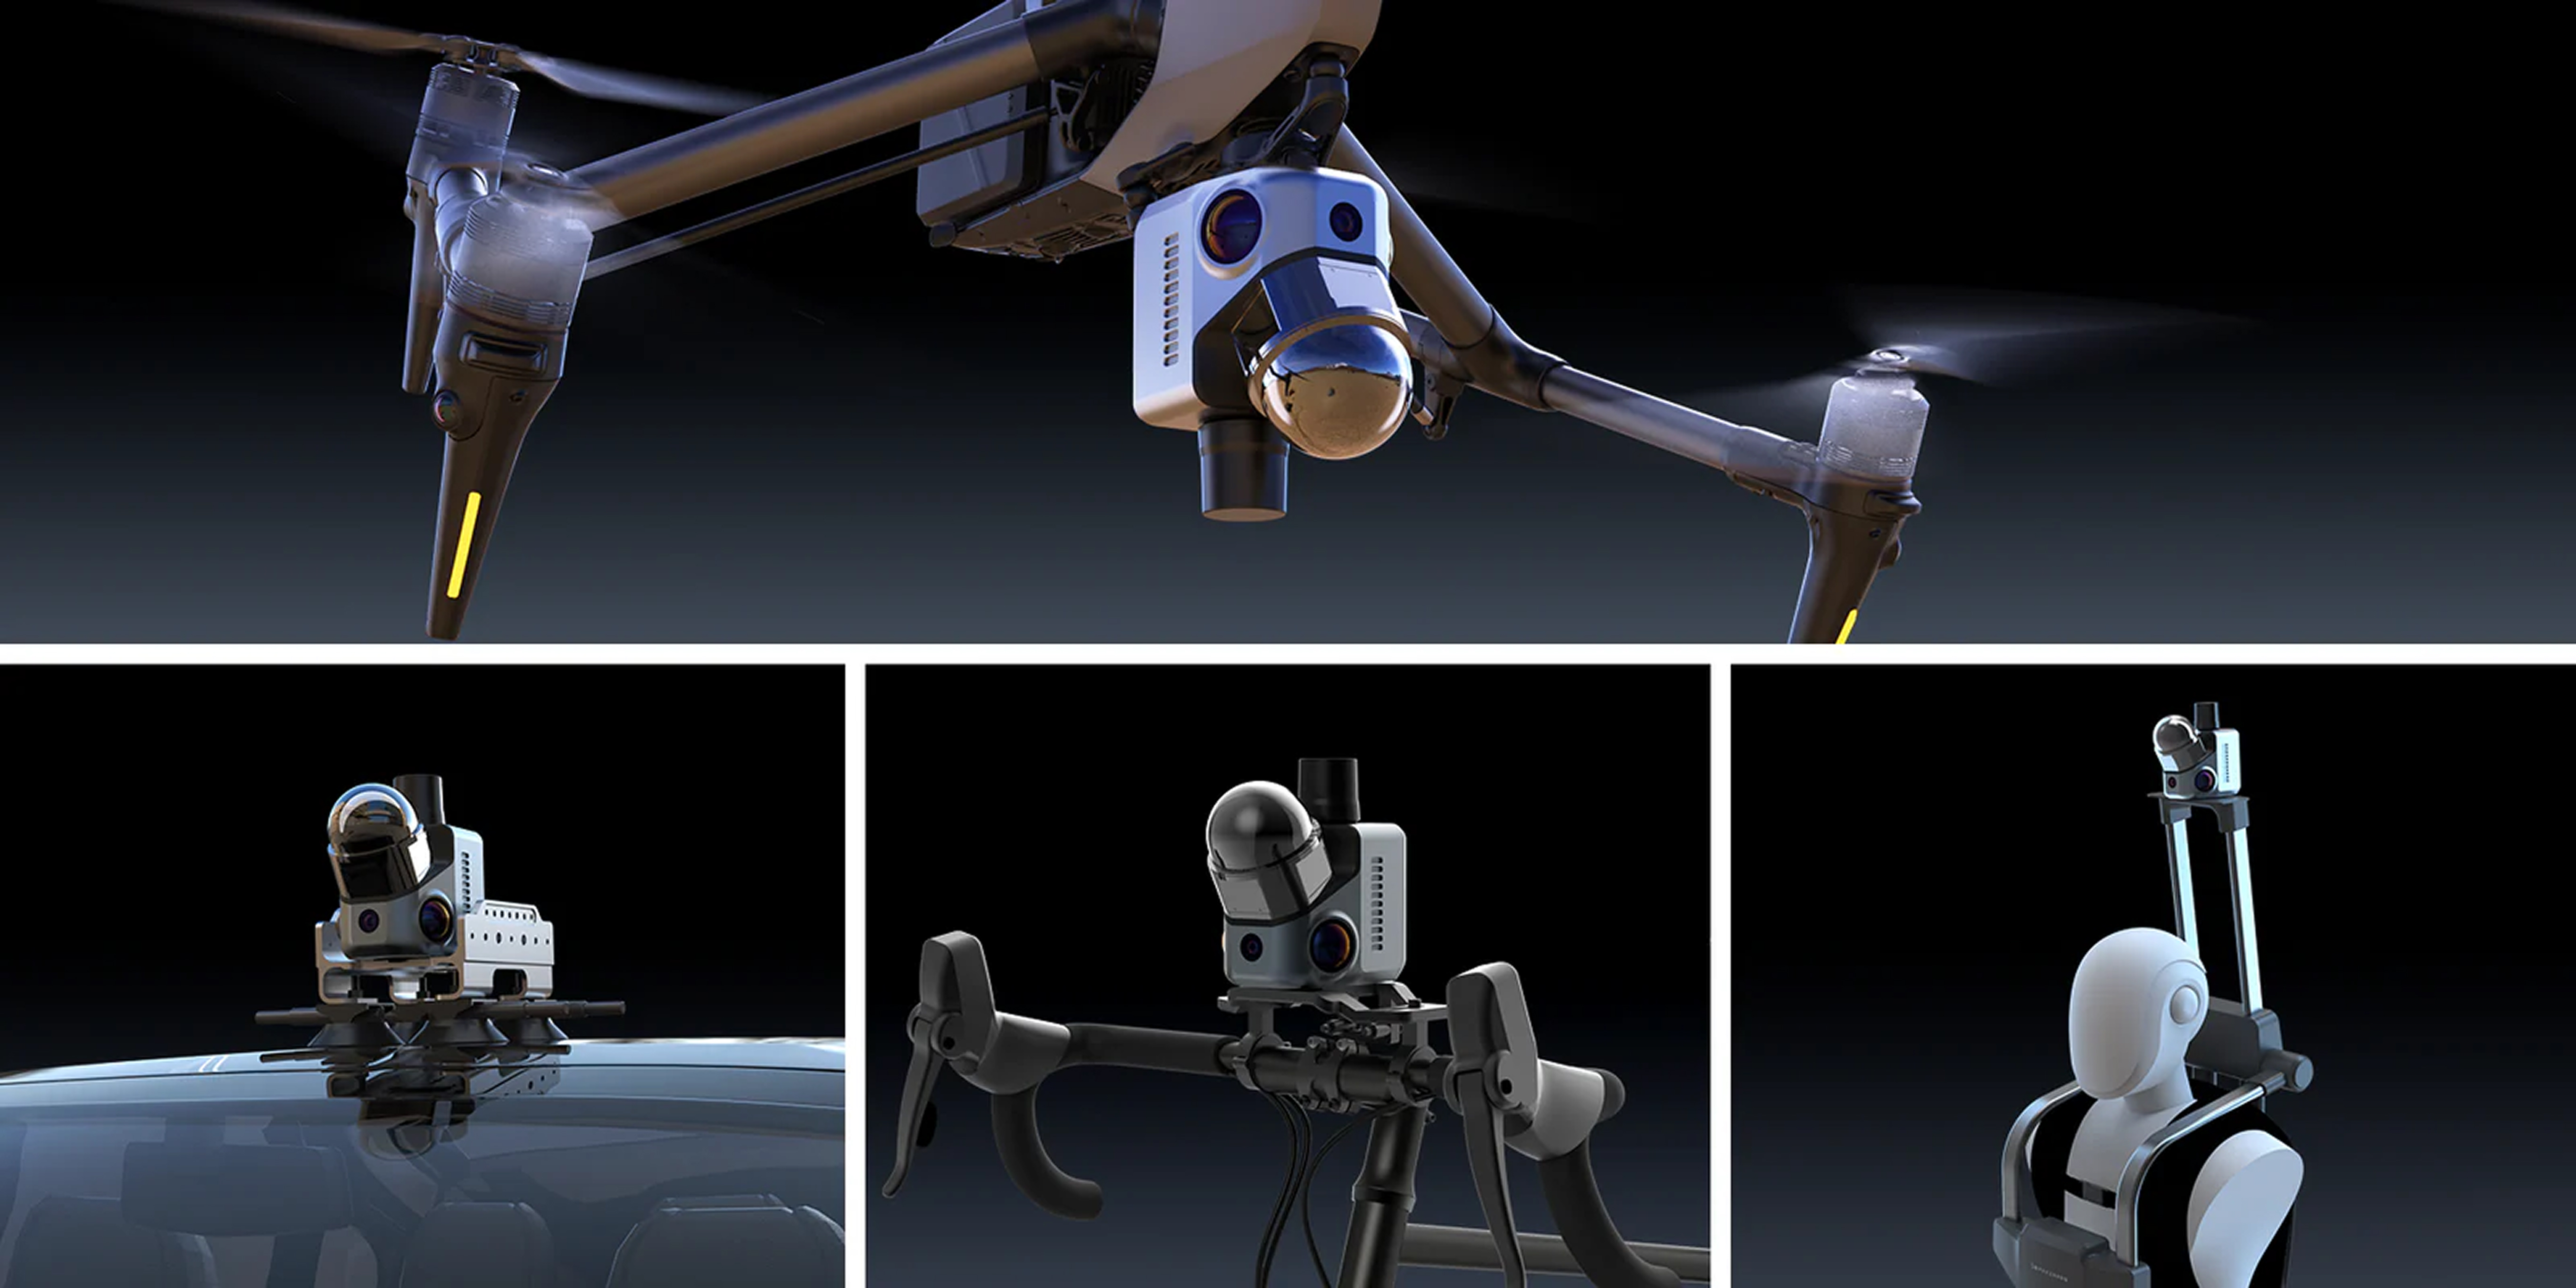
Картинка производителя
Корпус Ястреба сделан из металла и имеет класс пылевлагозащиты IP65, то есть он полностью защищён от проникновения пыли и влаги в виде струй воды.
Защищать есть что, потому что внутри у сканера находится восьмиядерный процессор с частотой 2,4 ГГц и 32 Гб оперативной памяти для обработки получаемых данных.
Для управления используется сенсорный экран диагональю 3,9 дюйма. Интерфейс представлен на нескольких языках, включая русский.
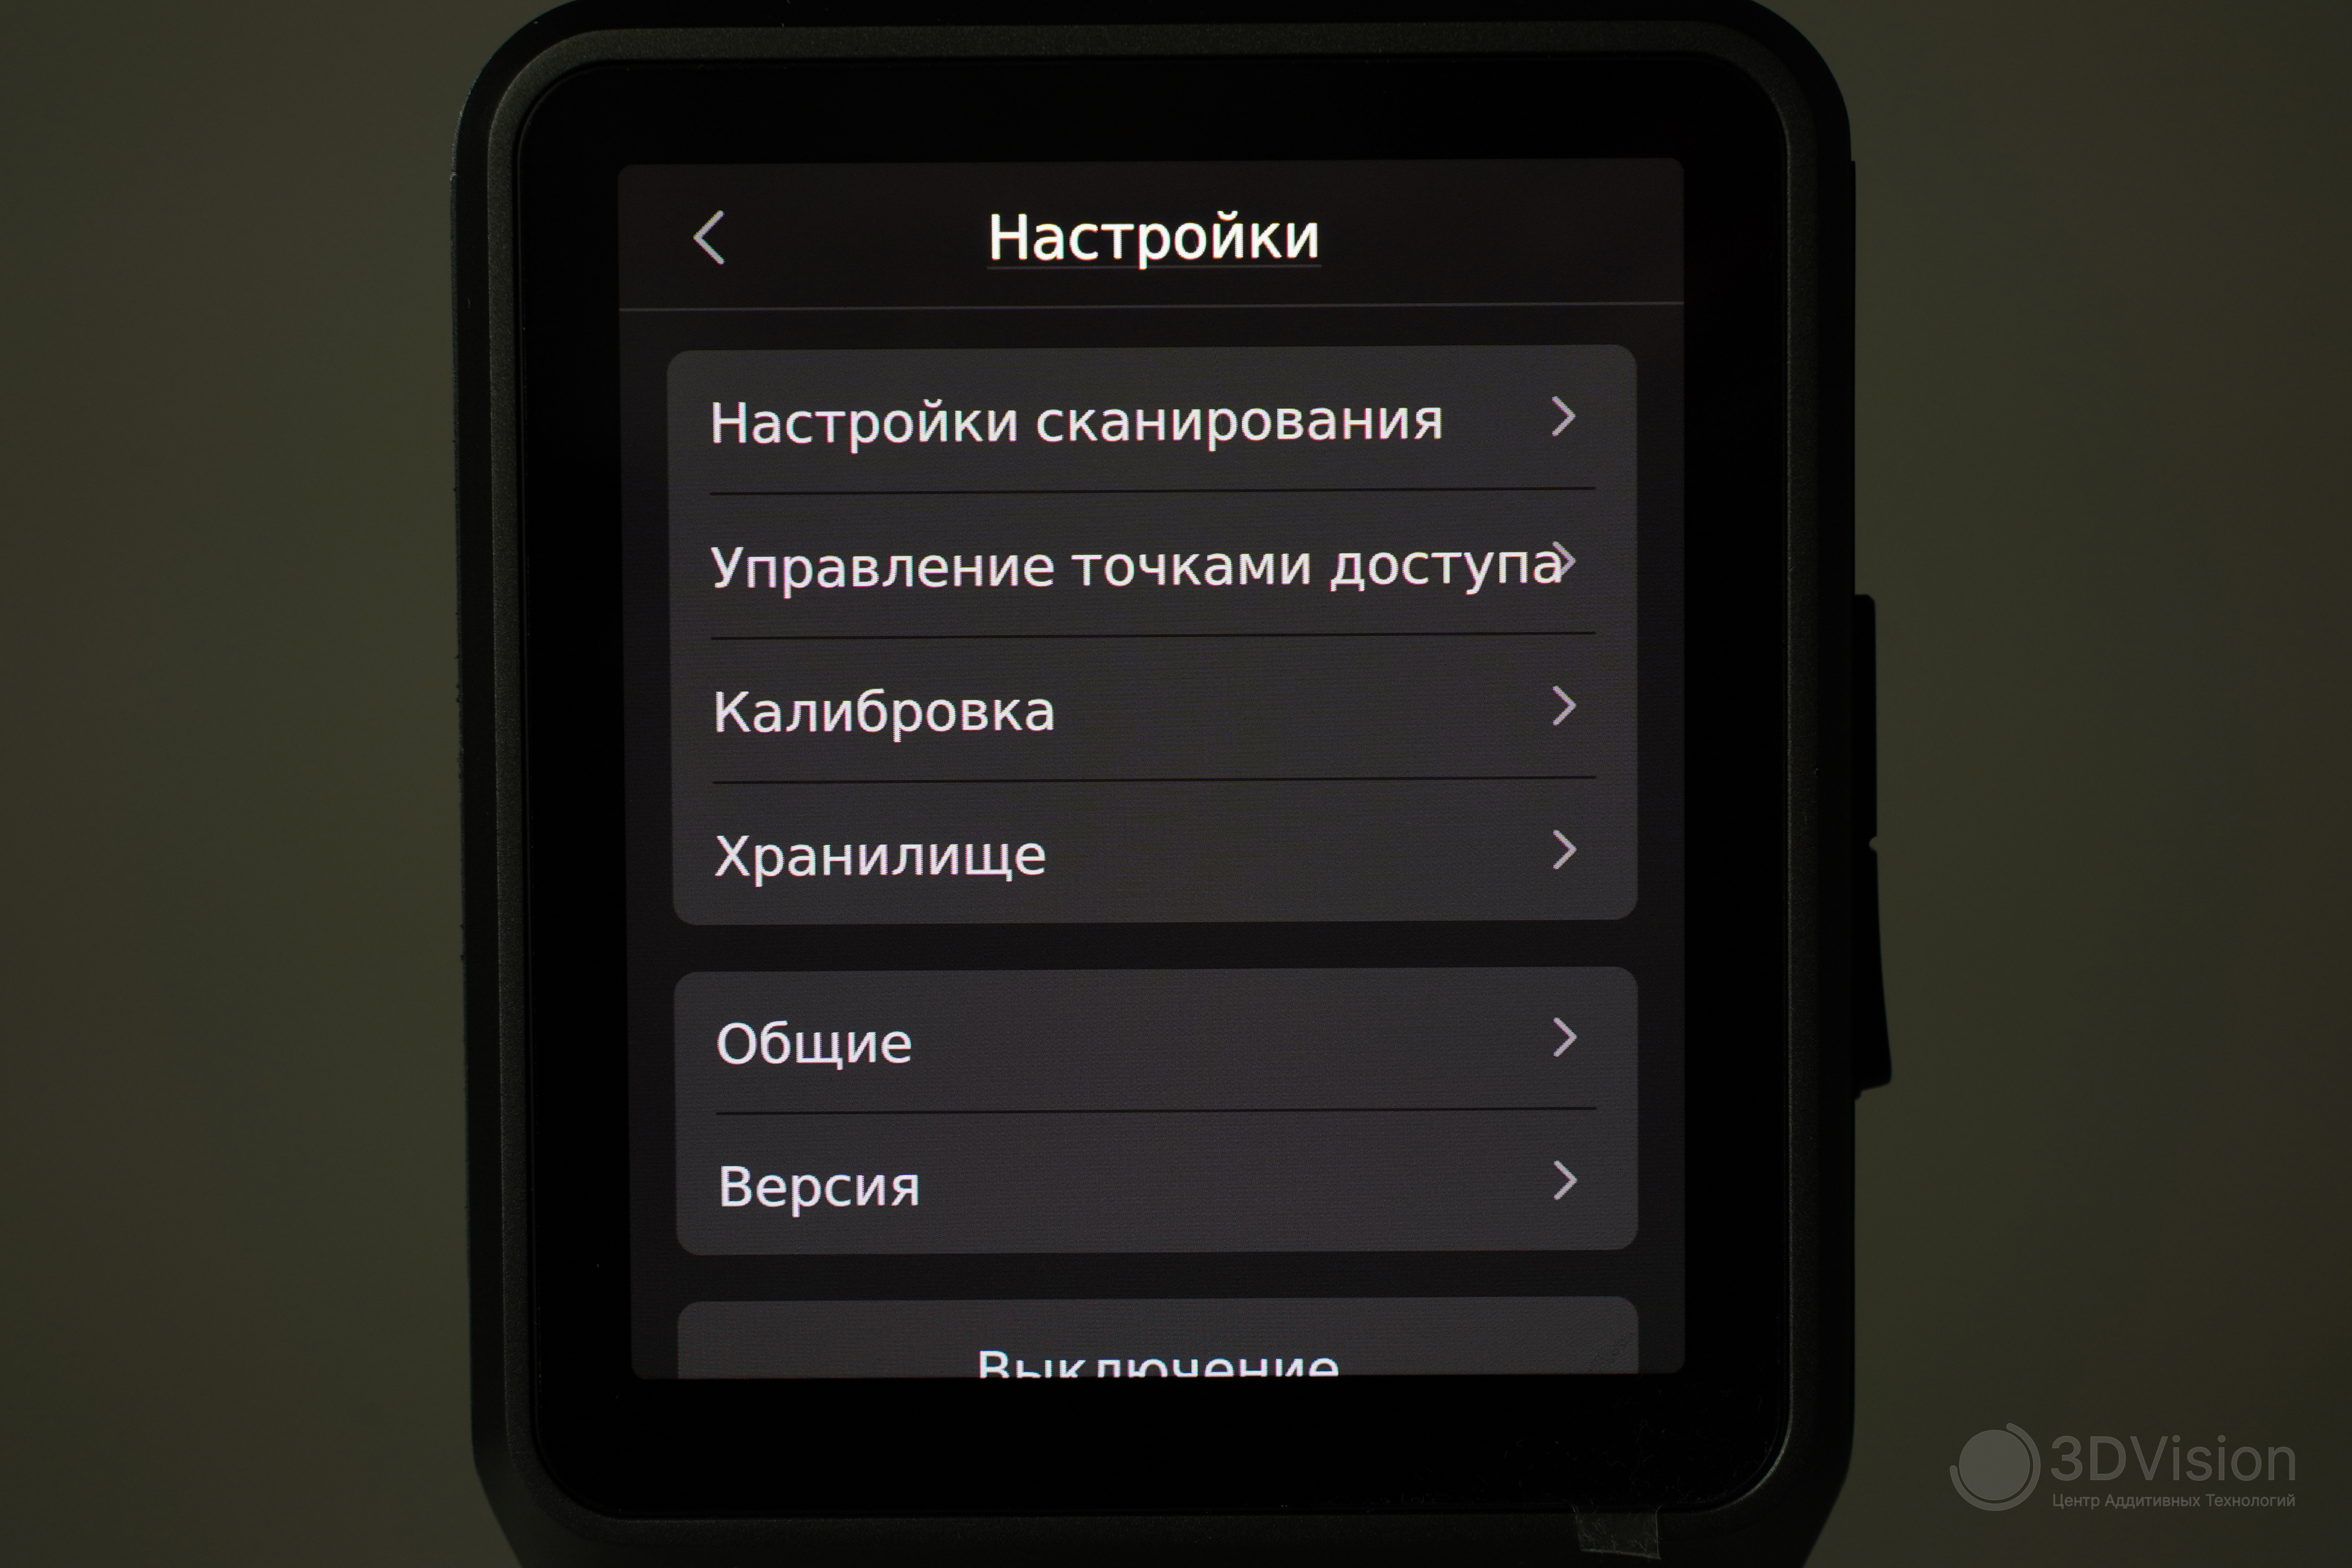
Детали интерфейса:
-
В настройках можно установить разную детализацию картинки на дисплее. Это влияет только на отображение данных, скан от этих настроек никак не меняется.
-
Можно включать и выключать раздачу Wi-Fi, чтобы подключиться к ПК, смотреть количество оставшейся памяти в сканере и на карте памяти.
-
Меню «калибровка» пустое, потому что сканер откалиброван с завода, и эта вкладка может пригодиться при обновлении прошивки. Калибровочный файл находится на сайте производителя и доступен всем желающим.
-
В «общих» настройках выбирается язык, цвет оформления и часовой пояс.
-
Также можно узнать информацию о версии прошивки.
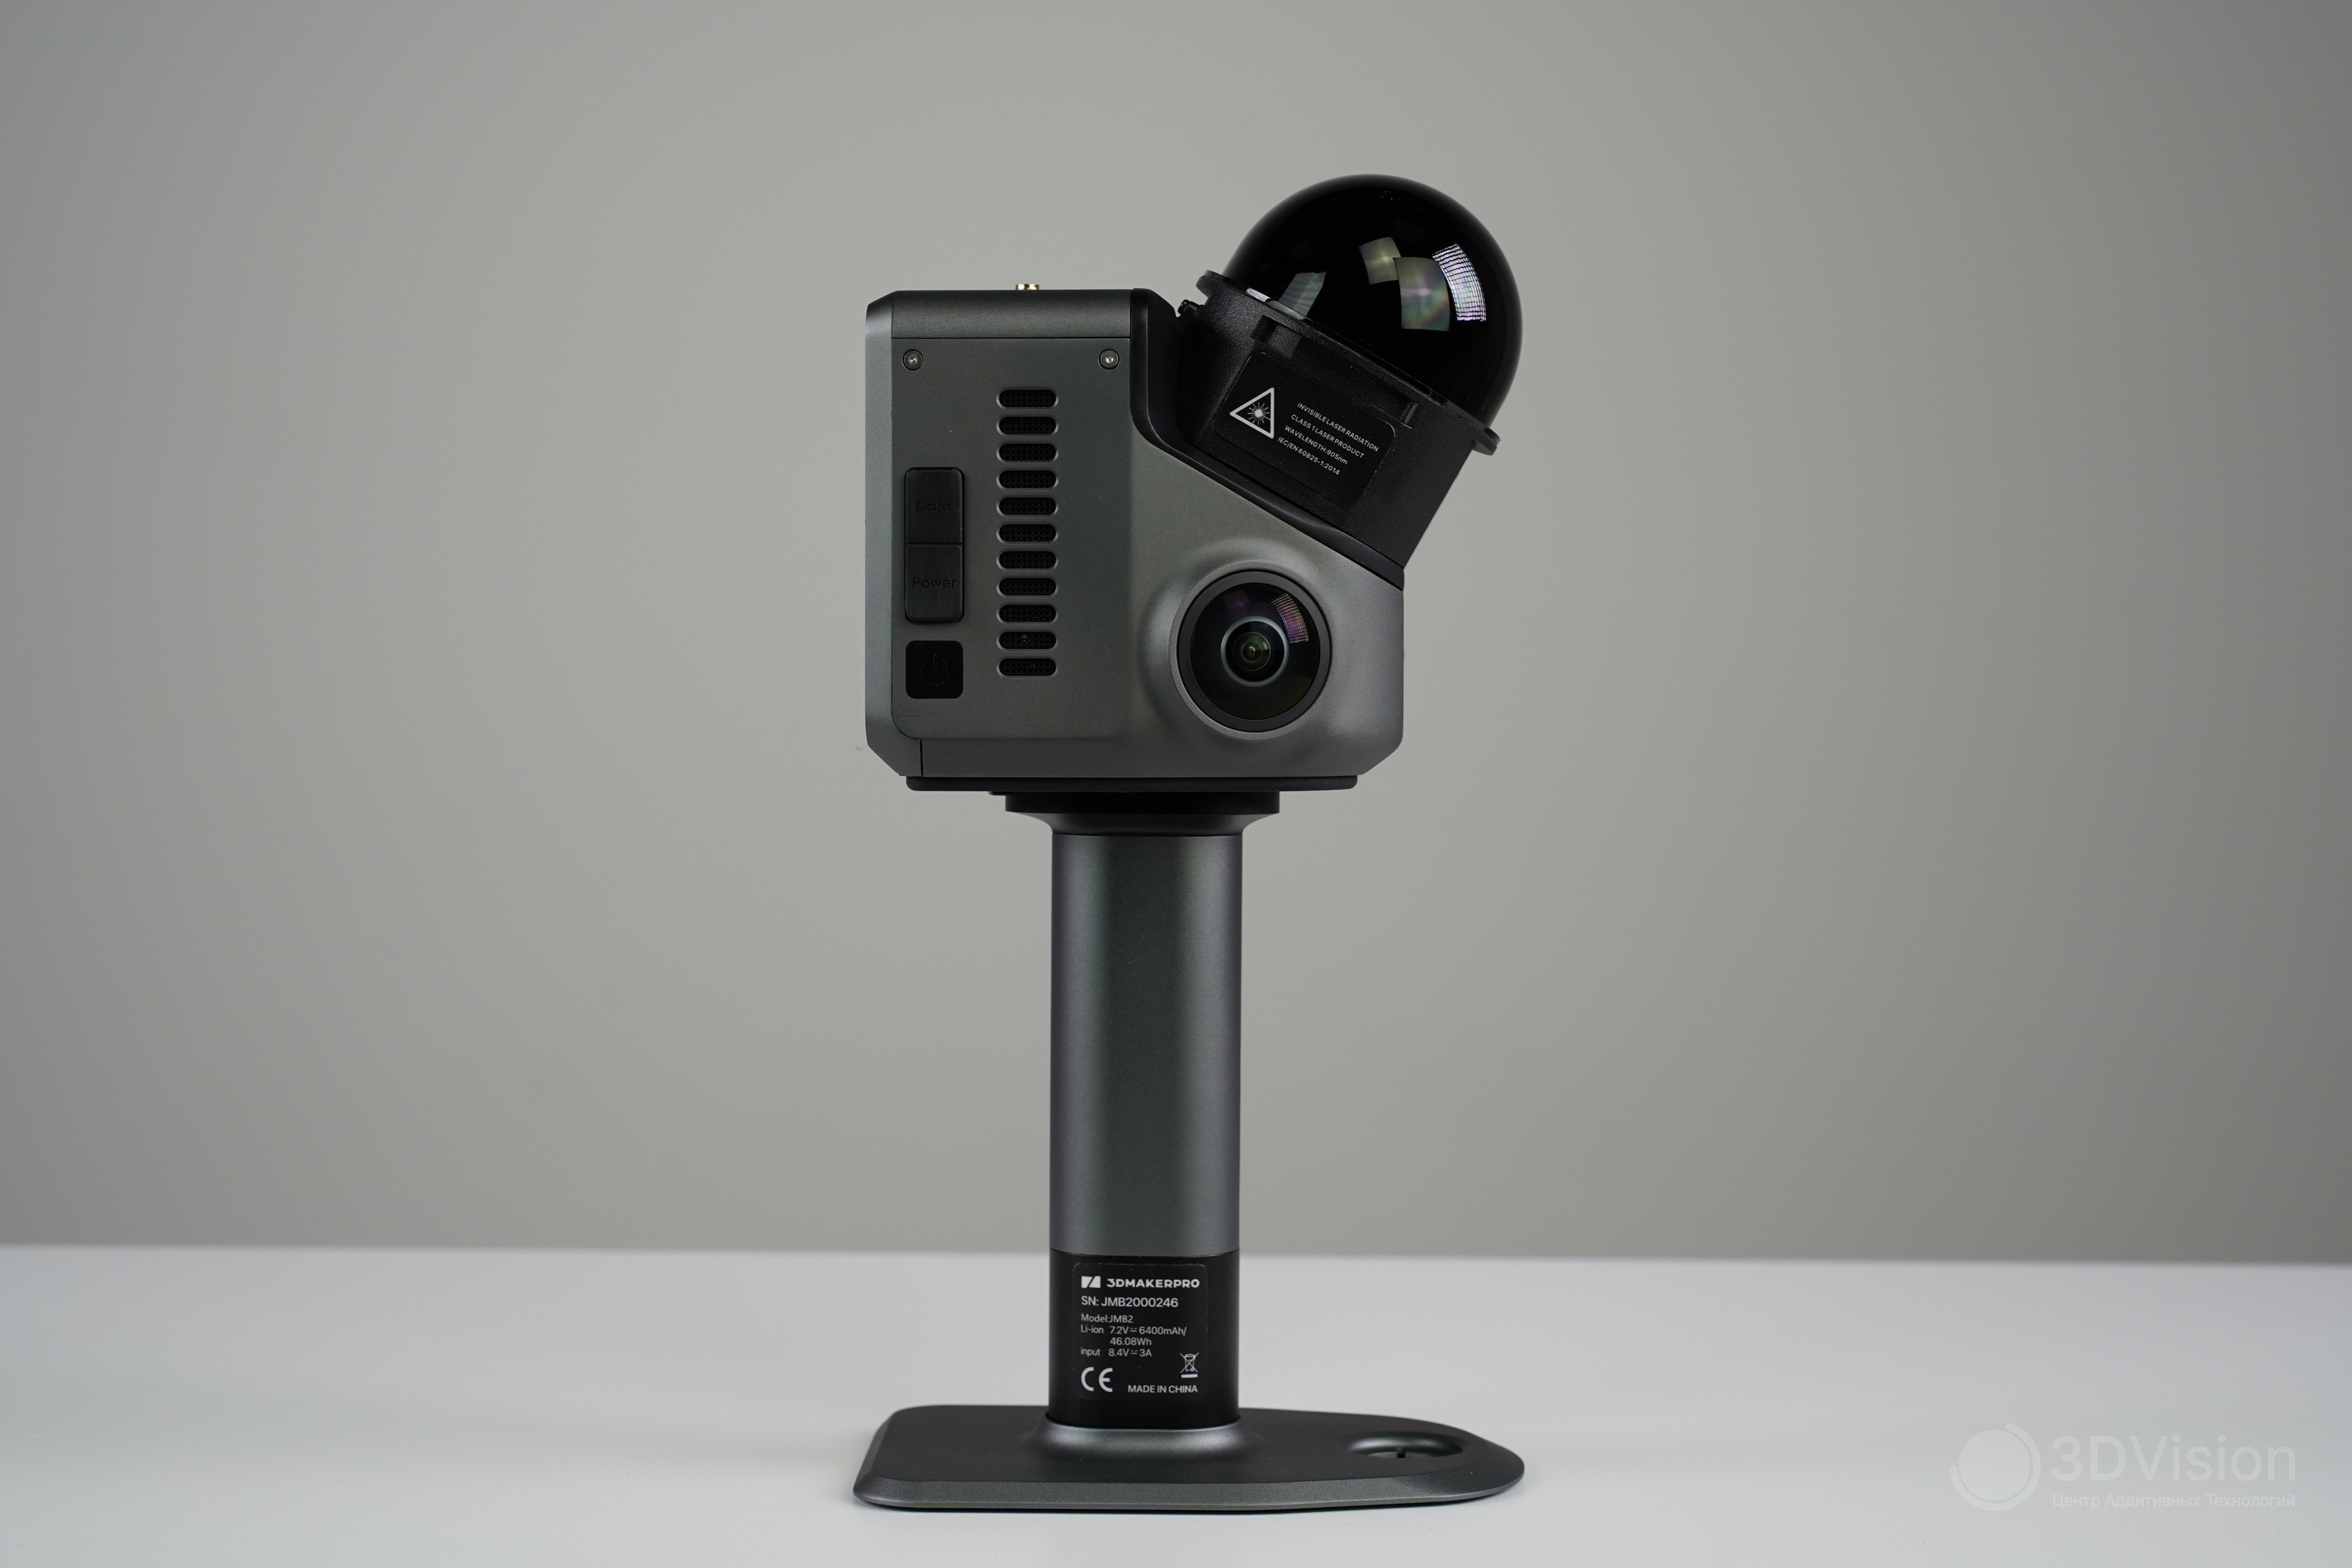
Соберём сканер. Для этого достаточно присоединить рукоятку-аккумулятор к контактной площадке в нижней части, вставить карту памяти и прикрутить подставку. В сборе устройство имеет габариты 145×290×95, весит 1320 г и выглядит так:
На ручках есть индикация уровня заряда.
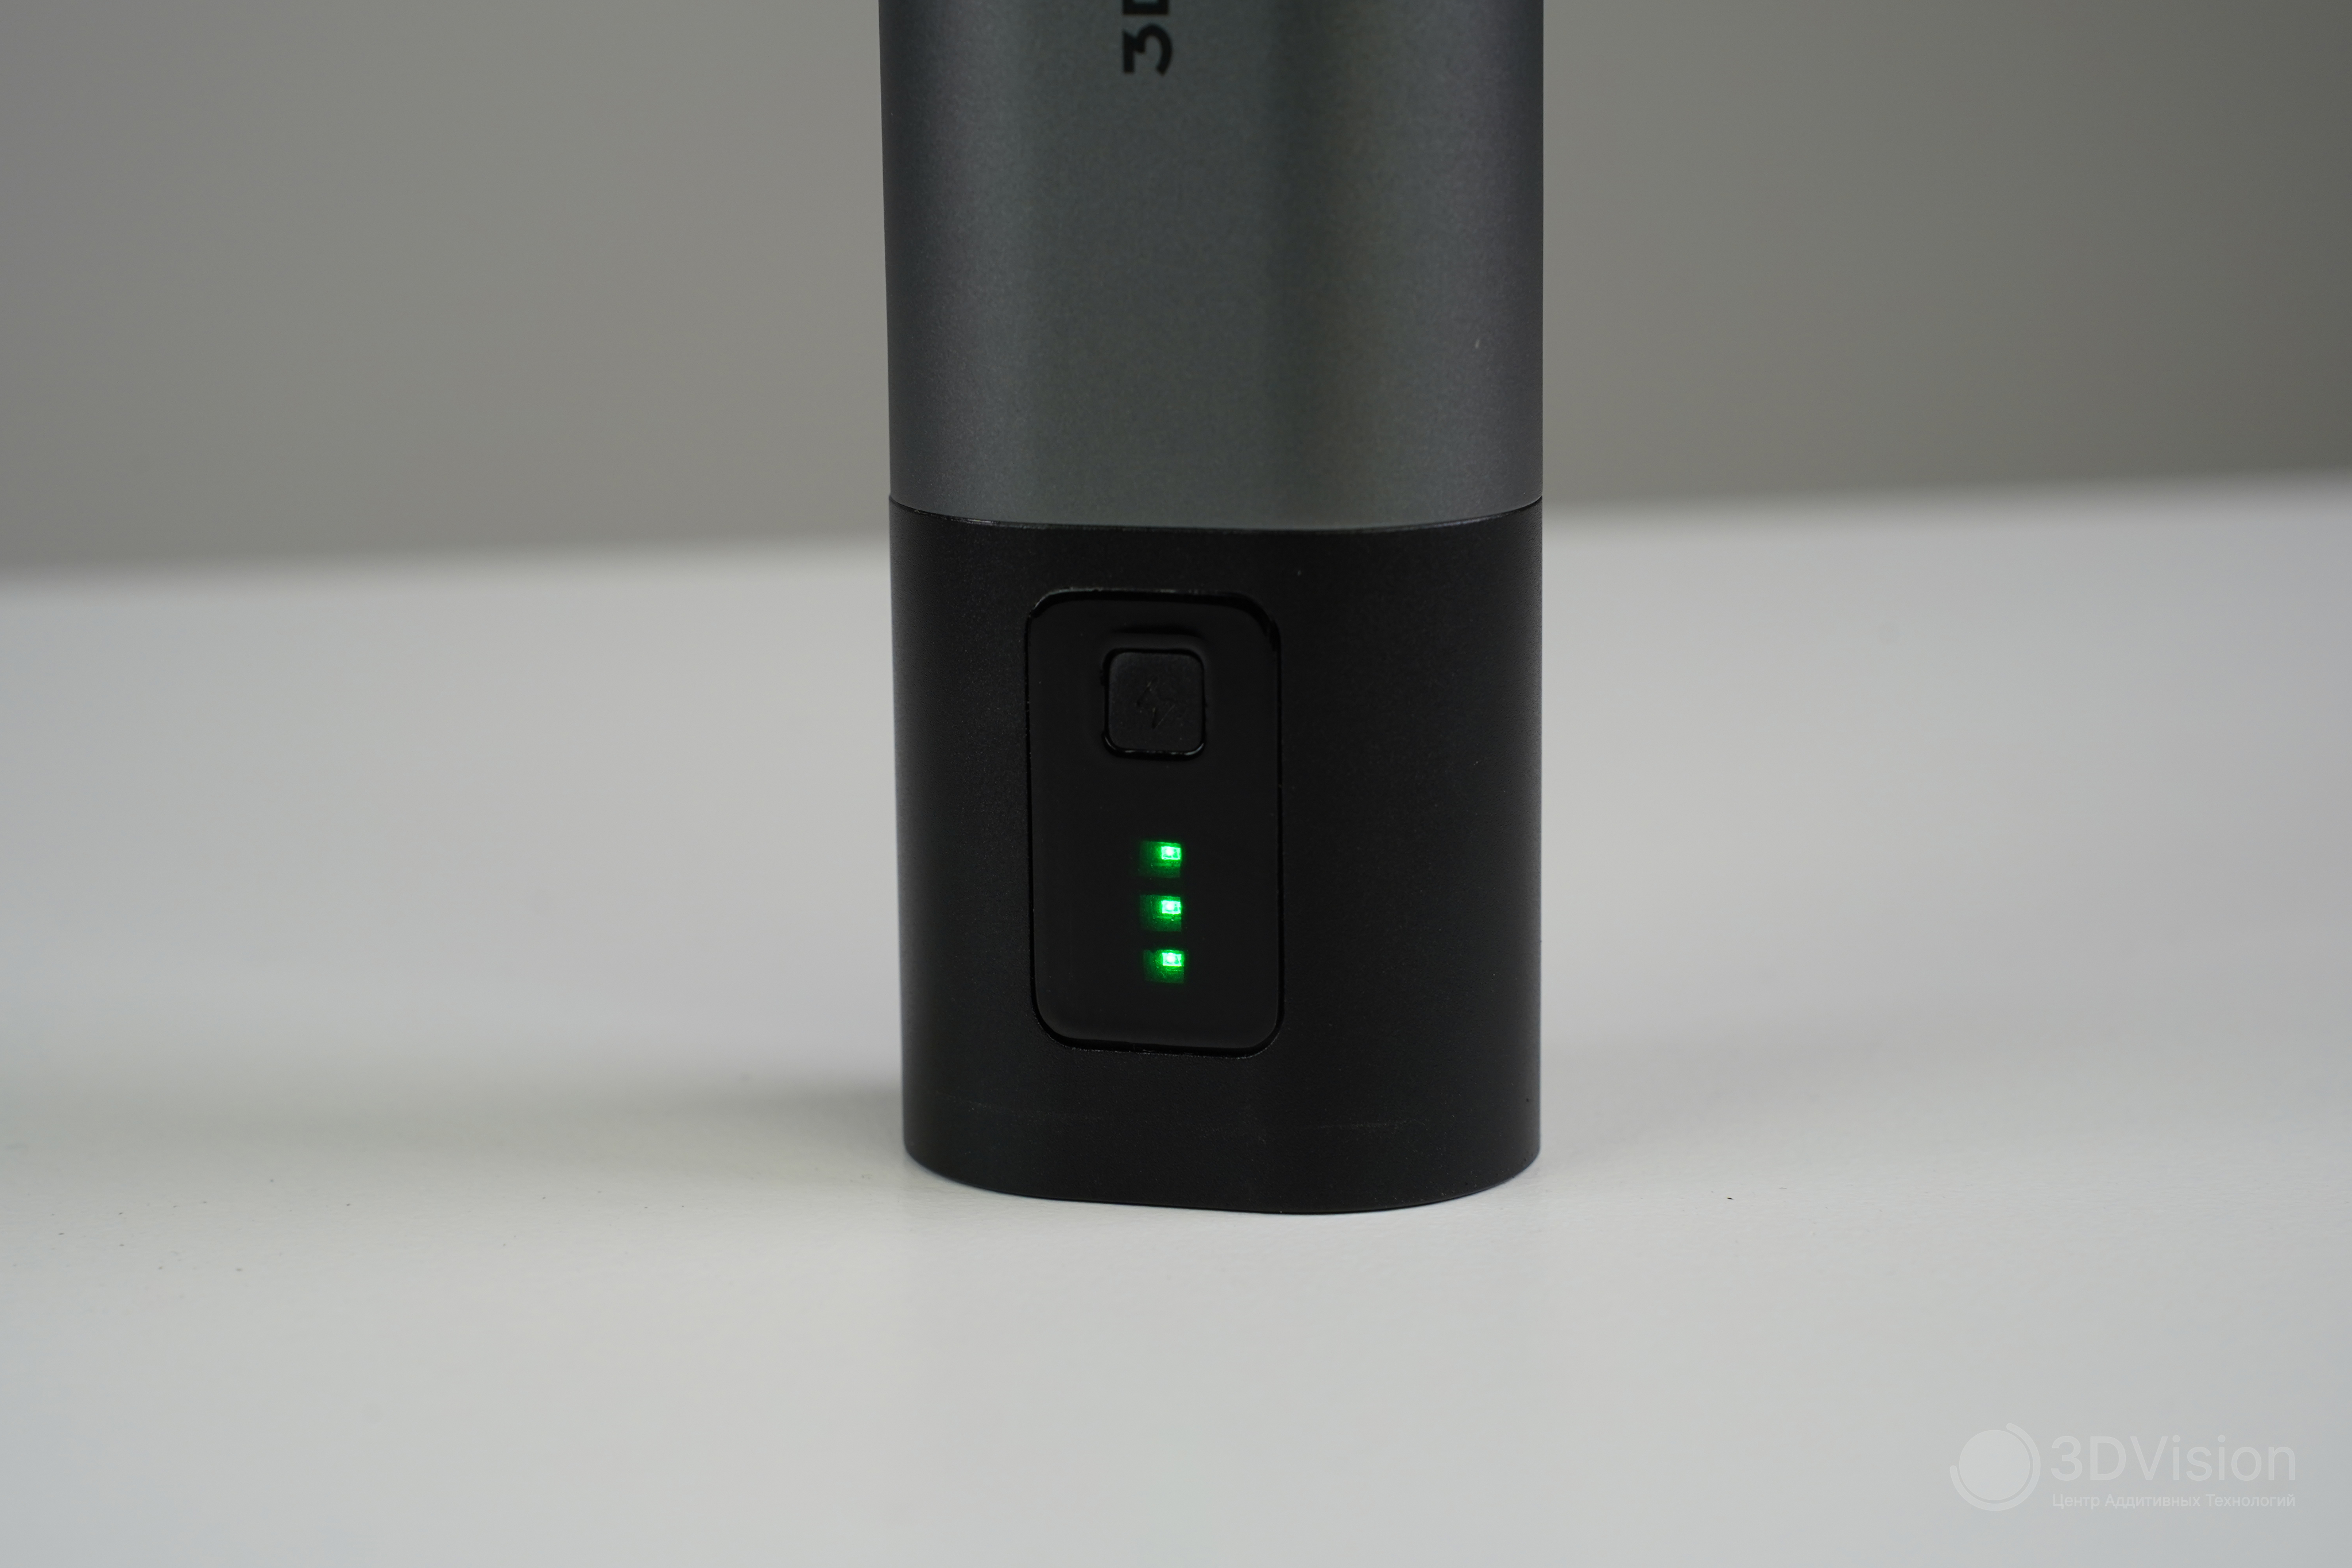
При сканировании каждого аккумулятора хватает на один час работы, со слов производителя. По нашим тестам, сканер держится два часа. Мы тестировали, что будет, если во время работы разрядится аккумулятор. Результат: скан сохранился на карте памяти, но обработать в ПО его невозможно. Оповещения о низком уровне заряда нет, поэтому во избежание казусов нужно мониторить заряд батареи.
Зарядник для аккумуляторов, по информации с сайта производителя, имеет мощность 65 Вт и заряжает до 80% за полчаса. Фактическая мощность - 25,2 Вт и 80% за час.
Пока вы сканируете с одним аккумулятором, второй можно поставить на зарядку, и это добавляет гибкости.
Что такое SLAM
Перед началом сканирования немного теории. Объясним, как подобные устройства работают. Если вам такое не интересно, читайте следующий раздел.
Hawk — это SLAM сканер. SLAM — это аббревиатура (Simultaneous Localization and Mapping), которая переводится как «одновременная локализация и построение карты». Прибор собирает данные с сенсоров, анализирует их и обновляет карту, уточняя свое положение относительно окружающих объектов.
В Hawk это работает так:
Лидар сканирует окружающее пространство. Положение объектов определяется путём измерения временного интервала между зондирующим и отраженным импульсом. Лидар использует лазер с безопасной для глаз длиной волны 905 нм, что соответствует ближнему инфракрасному диапазону. Окружающее освещение не играет роли, лазер «видит» объекты даже в полной темноте. Когда вы идёте, лидар делает измерения с частотой несколько раз в секунду и выдаёт набор расстояний до стен и объектов. Алгоритм SLAM оценивает, насколько переместился сканер между двумя последовательными кадрами лидара. Для этого он ищет соответствия между текущим облаком точек и предыдущим.
RGB-камеры видят окружение, и также сравнивают каждый новый кадр с предыдущим, чтобы сканер понимал своё положение. Также благодаря им появляется возможность наложения текстур. Их недостаток - чувствительность к освещению.
ИК-камера частично компенсирует светочувствительность RGB-камер, и работает по такому же принципу.
Последняя, но немаловажная часть - инерциальный измерительный блок (IMU). Это гироскопы и акселерометры, которые помогают оценивать движение прибора: повороты, наклоны, ускорения.
Программное обеспечение объединяет всё это. Например:
-
Лидар говорит: «я вижу стену на 4,8 м».
-
Камера говорит: «я вижу знакомый визуальный объект».
-
Инерциальный измерительный блок говорит: «устройство повернулось на столько-то градусов».
-
SLAM (одновременная локализация и построение карты) объединяет все данные и делает вывод: «я переместился сюда и сейчас нахожусь вот в этой точке карты».
Одна из главных проблем SLAM - при движении копятся ошибки. Если сканировать большое помещение, координаты смещаются.
Решение - замыкание контура. Когда лидар видит знакомое место, система понимает, что ранее накопленная ошибка слишком велика, и корректирует карту. Например, сканер может увидеть знакомую геометрию и сопоставить текущие данные с ранее сохранённой информацией.
Список областей применения такой технологии довольно длинный. Изначально это придумывалось для автономных автомобилей, беспилотников и роботов. Точная карта и определение местоположения помогали с навигацией в городской или другой среде.
SLAM-сканеры идеальны для объектов, где важна скорость и не требуется миллиметровая точность. Они используются в архитектуре и строительстве. Хорошо вписались в виртуальную и дополненную реальности для игр, обучения или виртуальных экскурсий. Также используются для создания точных карт местности, что актуально для мониторинга окружающей среды, сельского хозяйства и картографии.
На этом теоретический блок окончен, будем сканировать!
Первое сканирование
Первым мы отсканировали, конечно, часть нашего офиса. Настройки вроде разрешения и качества здесь изменить нельзя, они постоянны. Получается, сканировали со стандартными настройками.
Перед началом работы можно задать имя проекта, включить GPS и RTK. RTK — это, если коротко, повышение точности навигации до нескольких сантиметров.
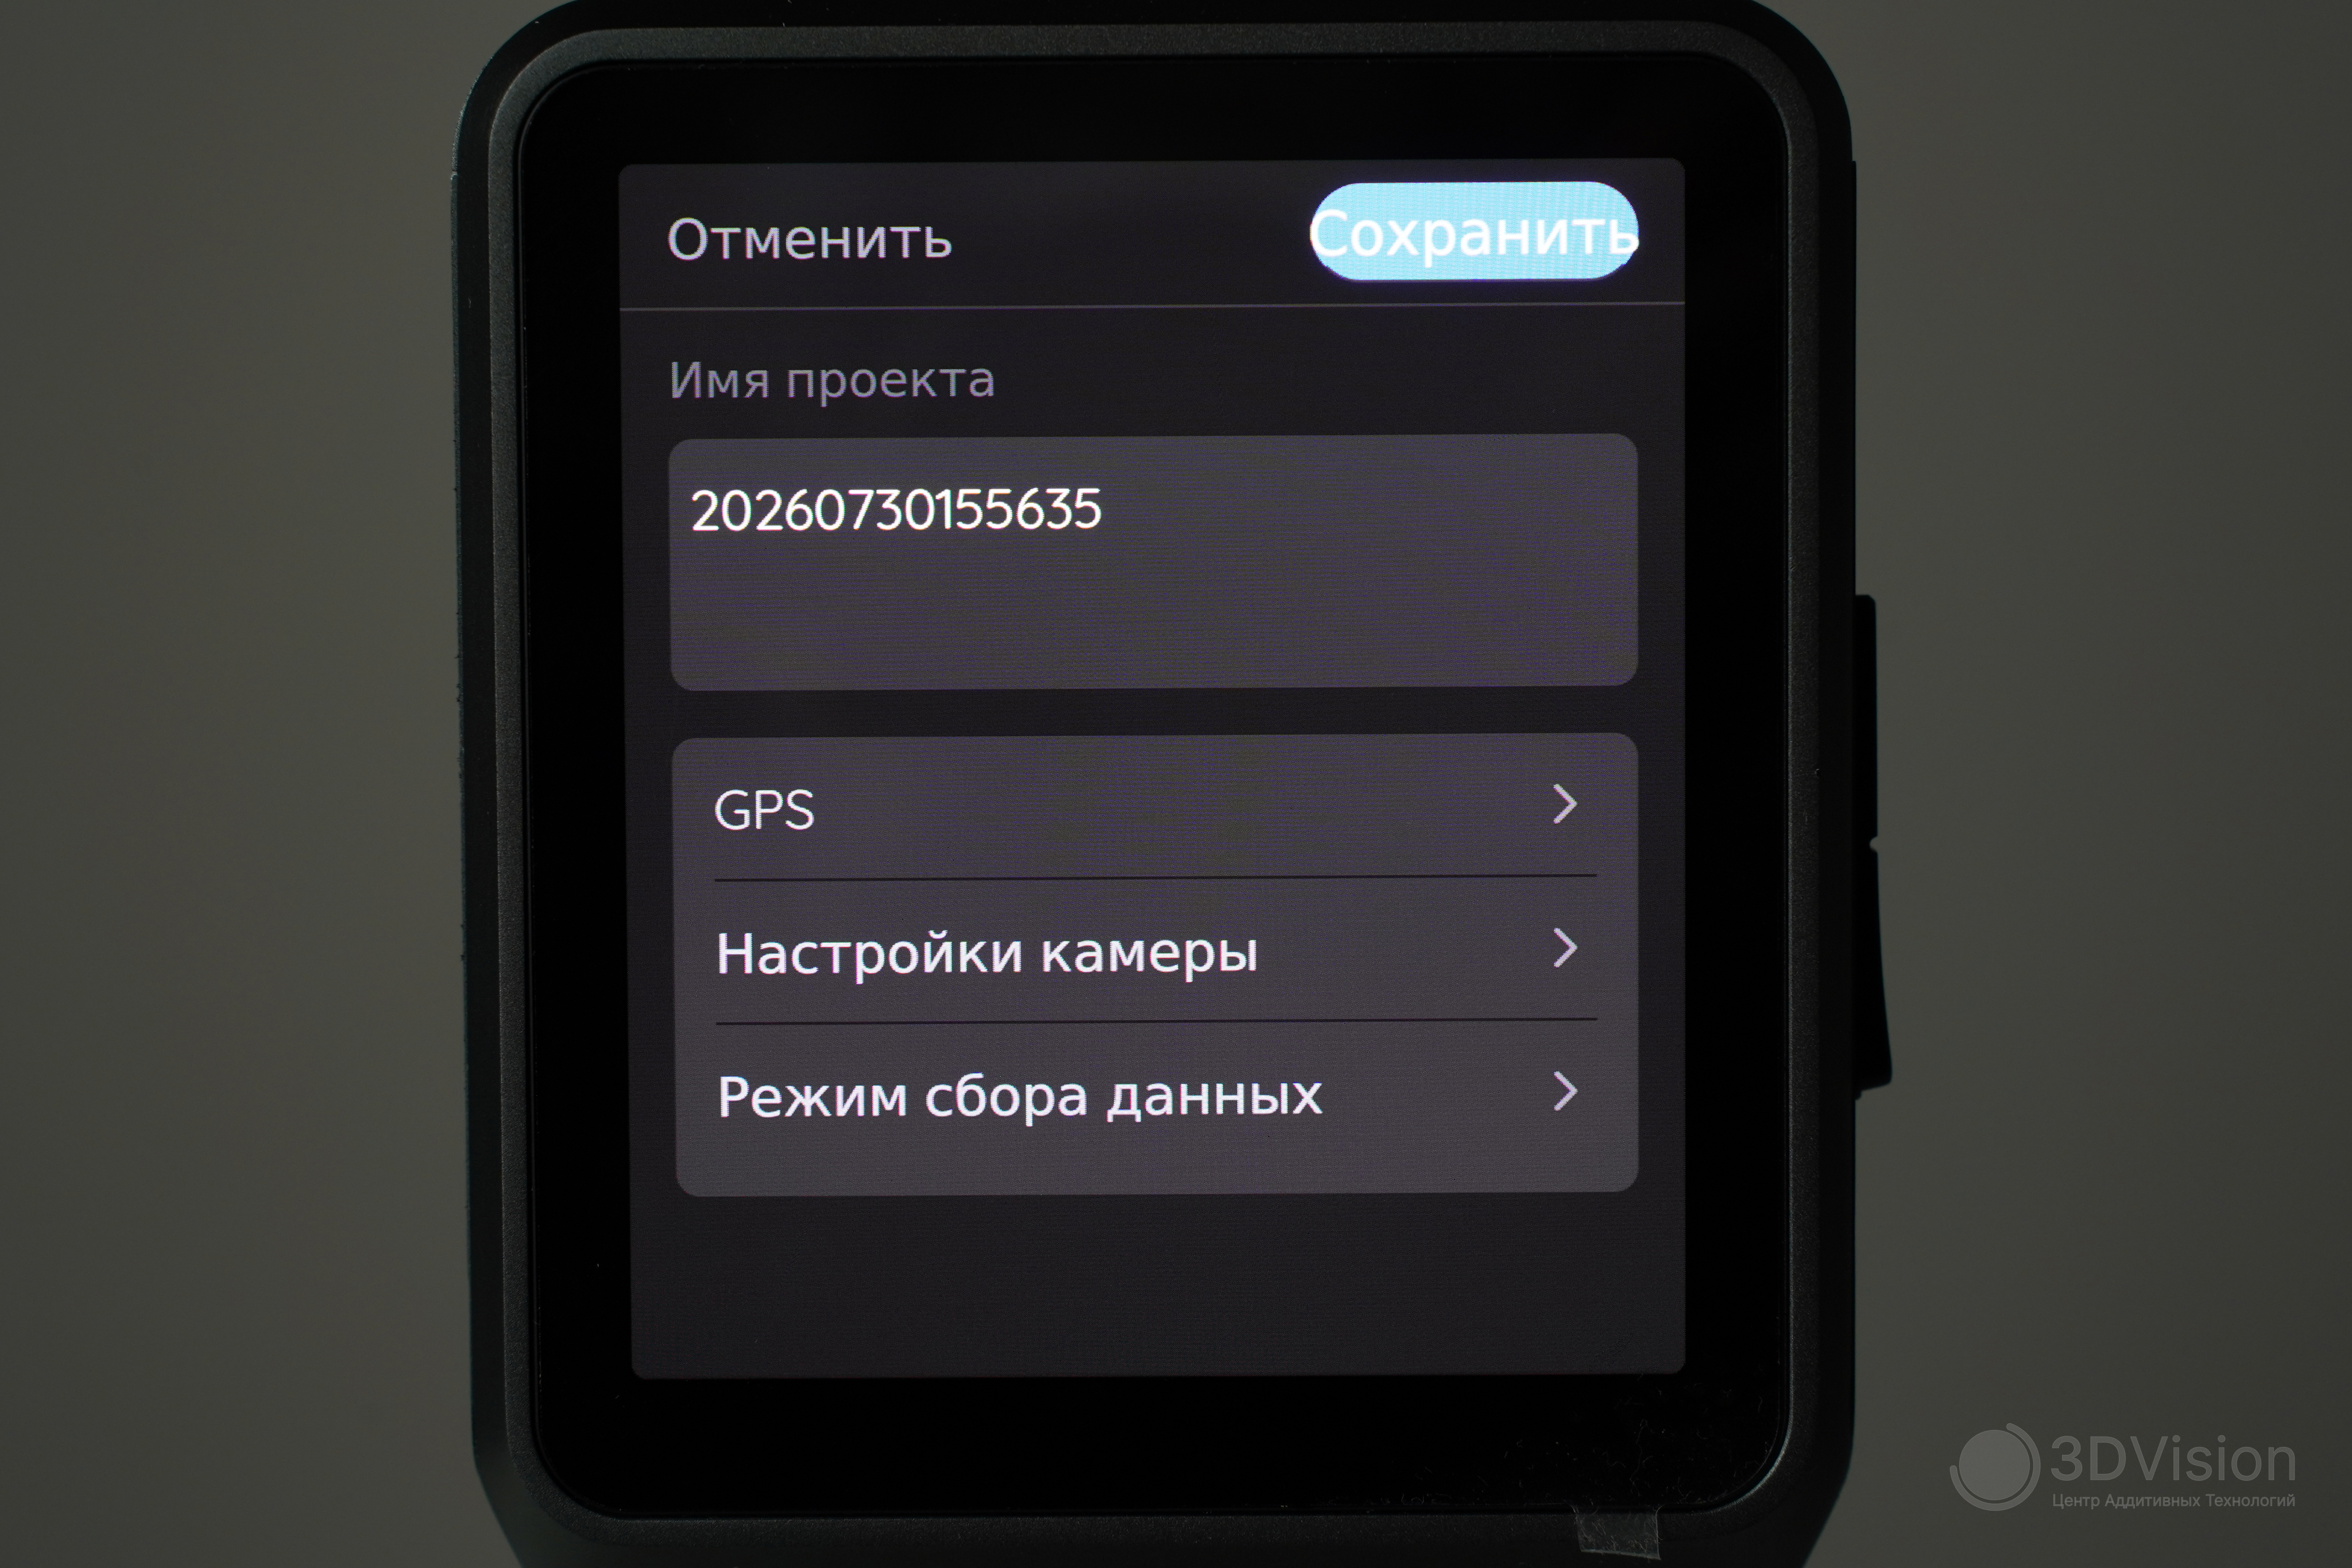
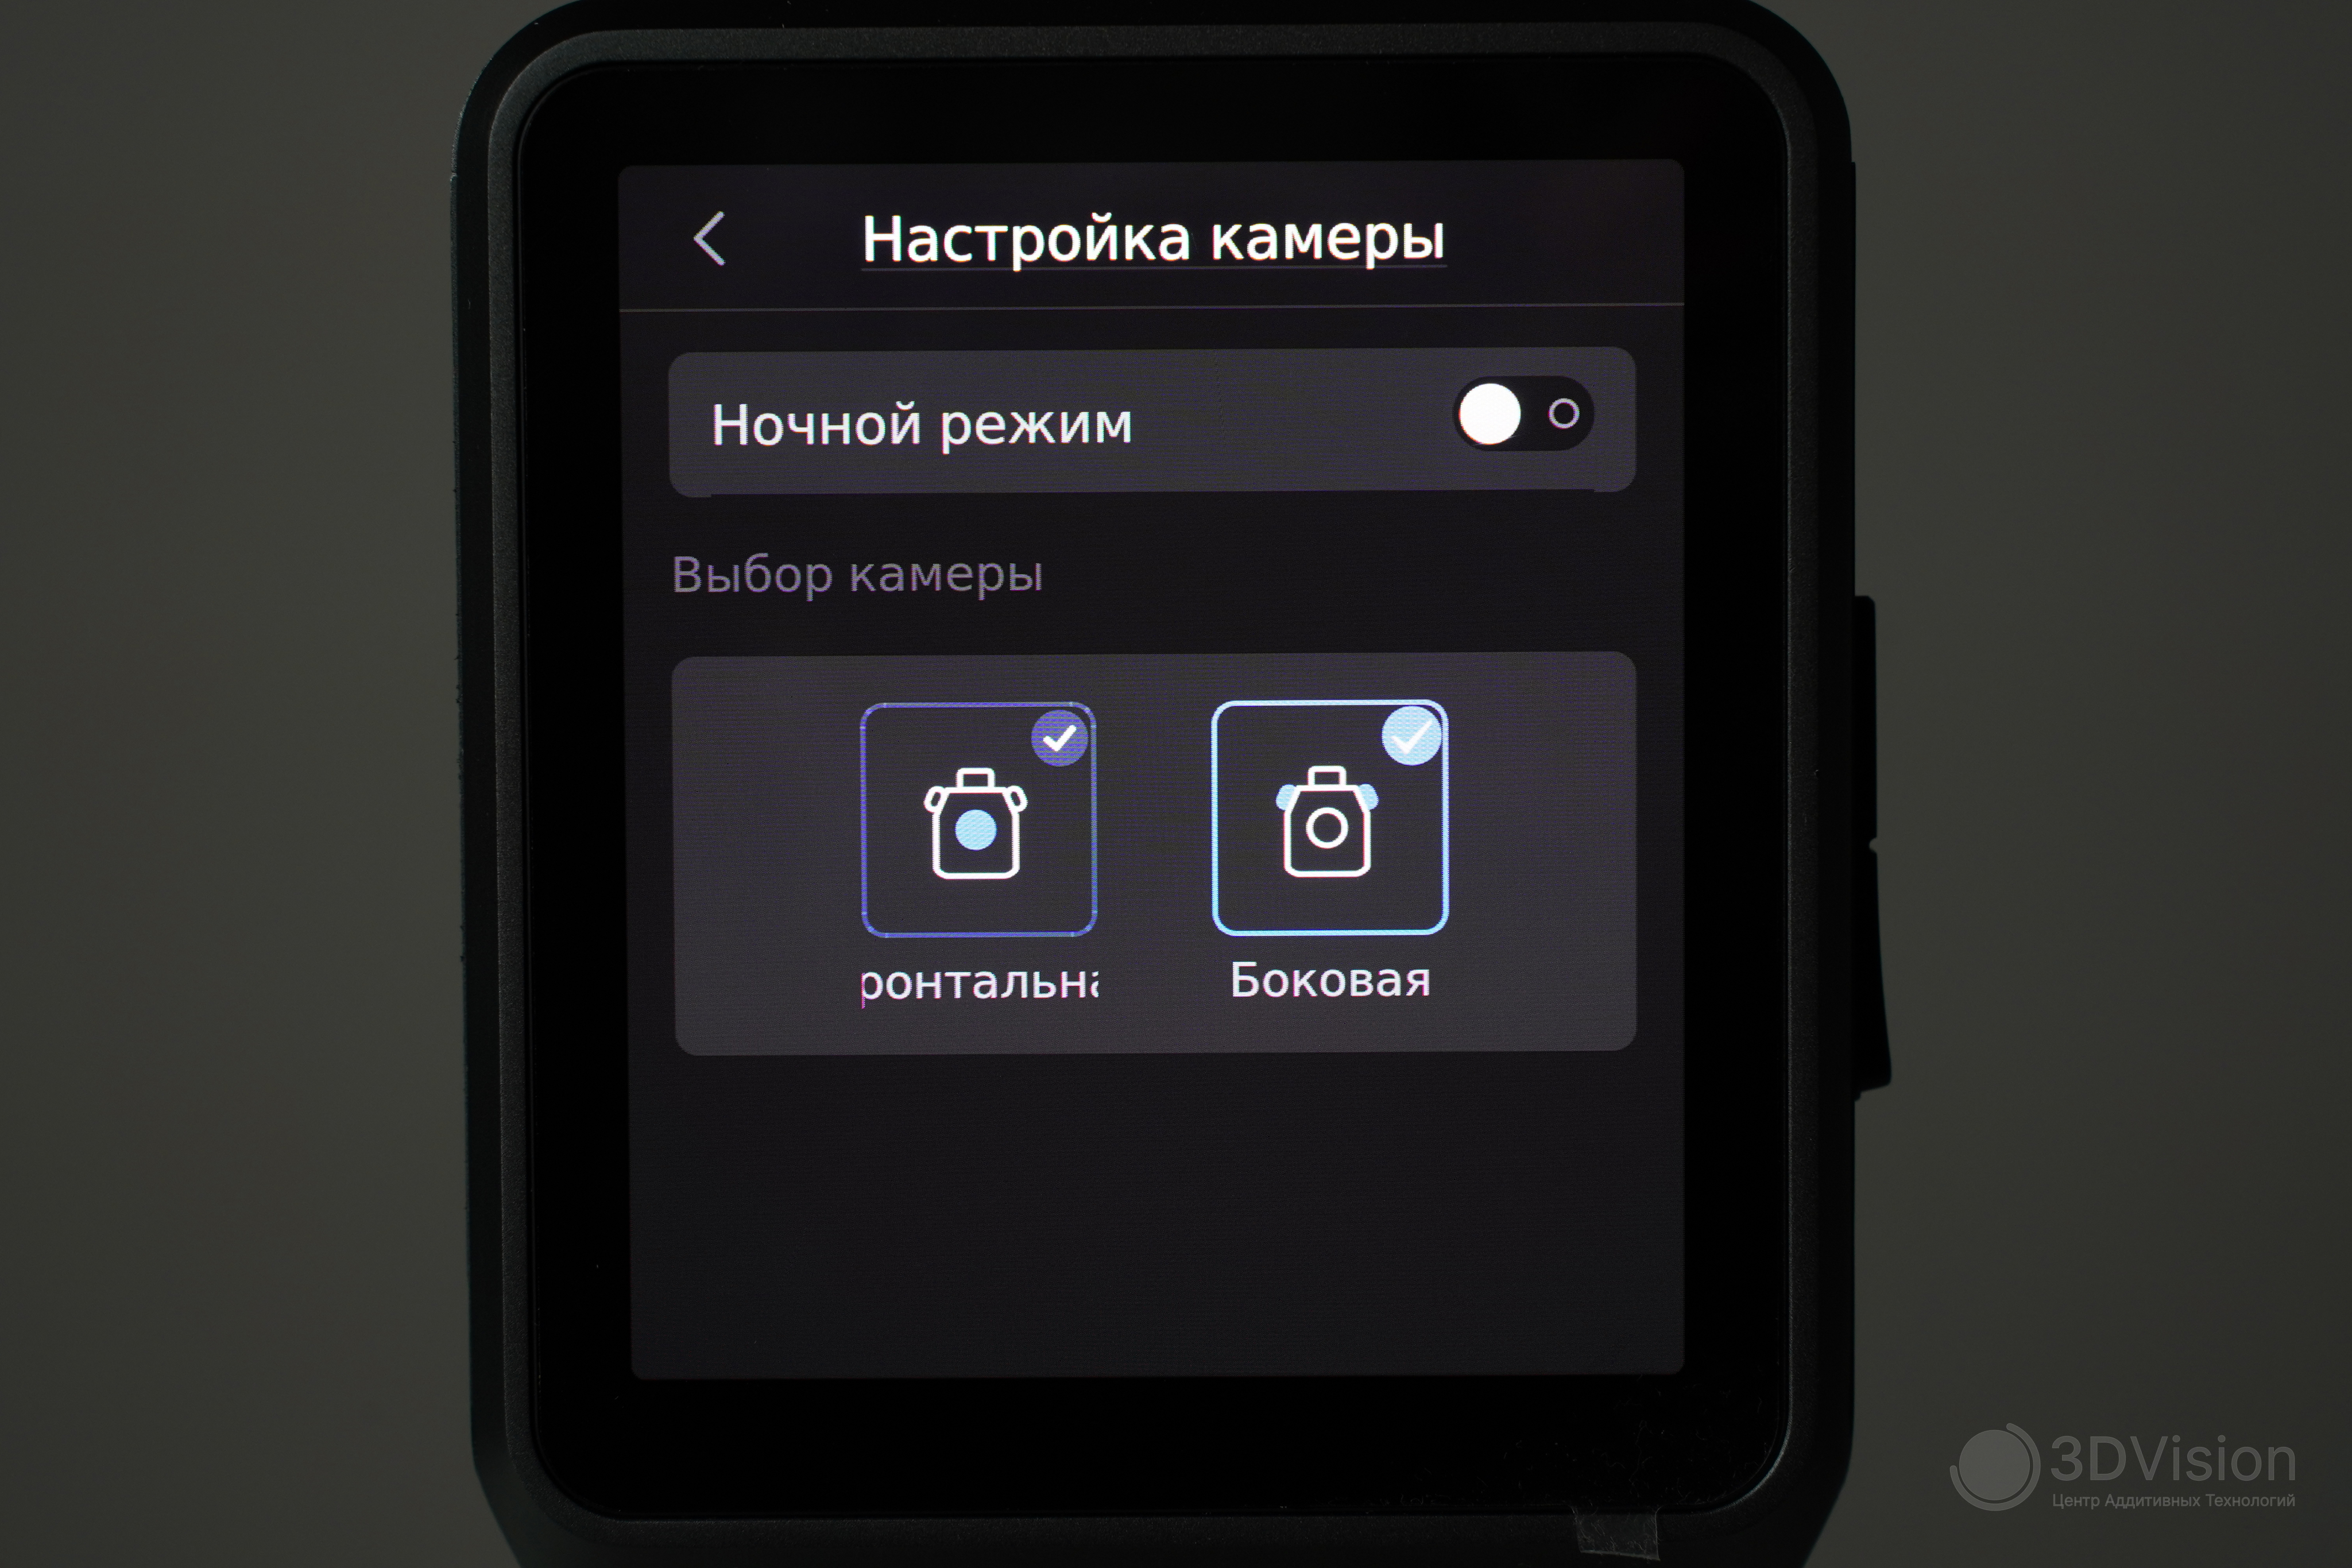
Также можно включить ночной режим, и использовать или не использовать боковые камеры для захвата текстур. Отличие «ночного режима» и выключенных боковых камер заключается в том, что в «режиме» снимки с ИК-камеры не сохраняются.
Работа со сканером очень простая: держите его перед собой и идёте. На экране можно выбрать вид сверху, перспективный вид или вид из передней камеры. Угол обзора в 360 градусов по горизонтали и 63,5 по вертикали позволяет идти в одном направлении и собирать все необходимые данные, не оборачиваясь.
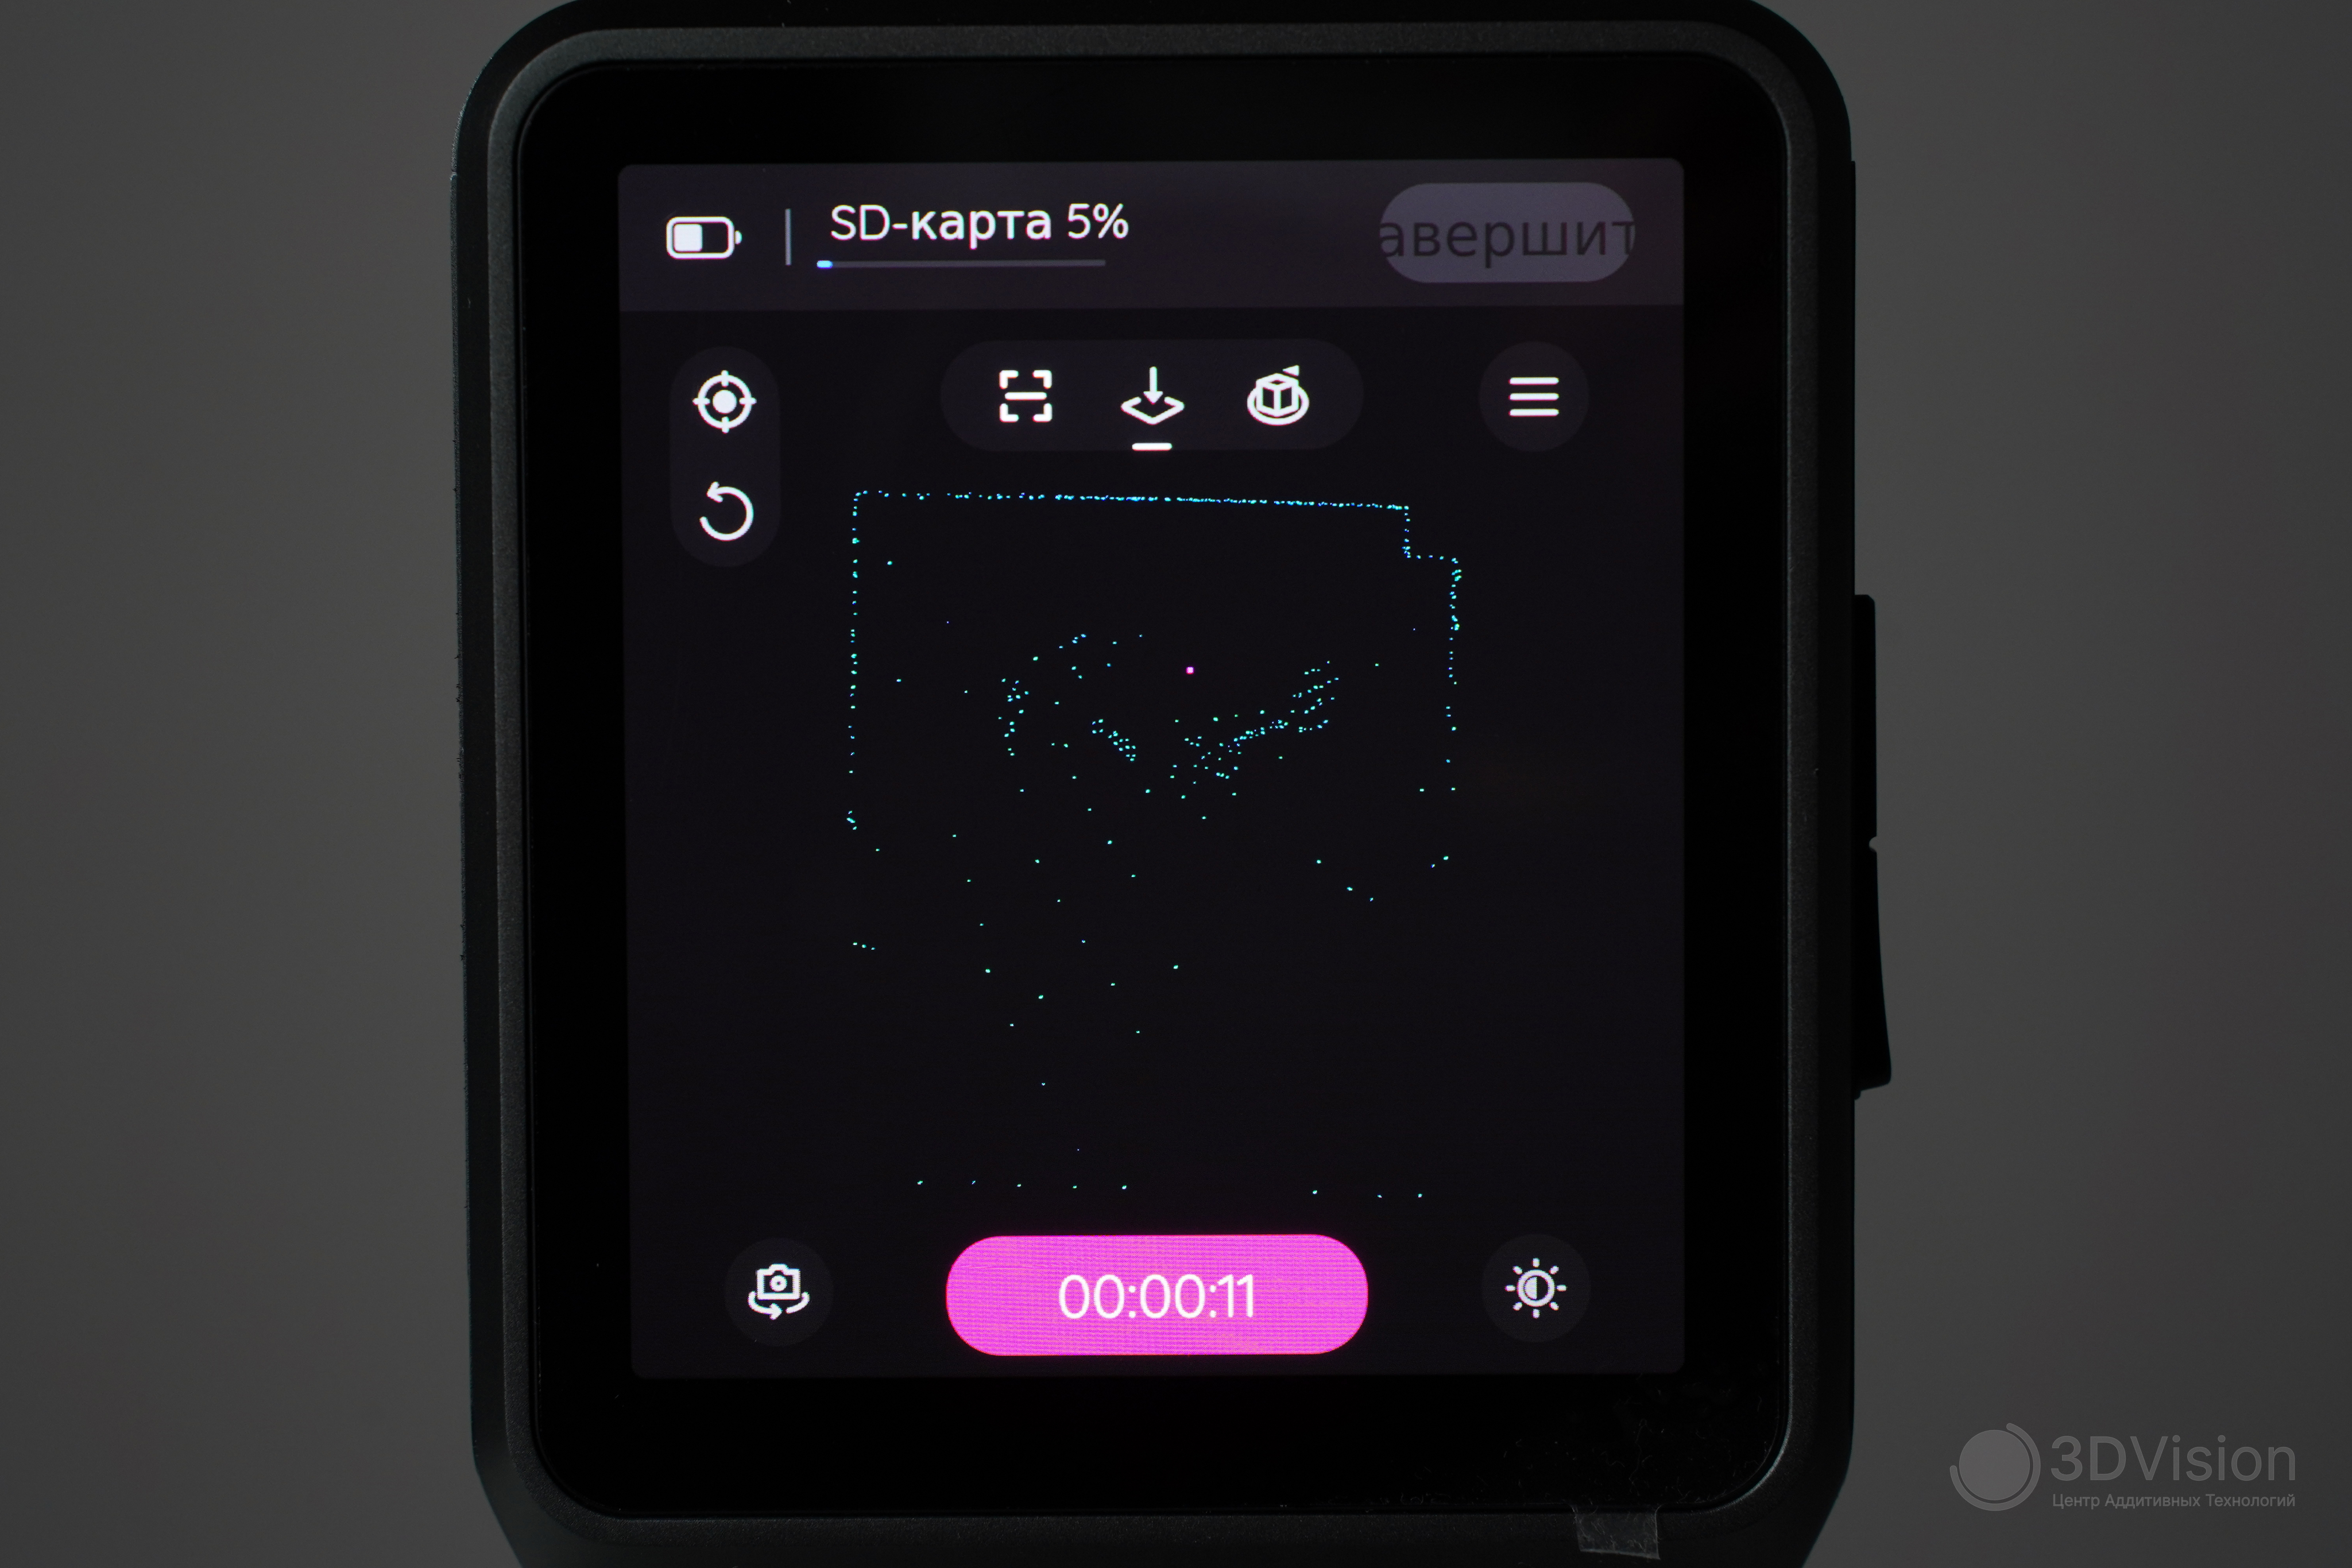
Вид сверху. Видна геометрия стен, находящихся перед сканером.
Держать его достаточно удобно, но рука быстро устаёт. Напомним, что вес с аккумулятором 1320 г.
Сканирование части офиса заняло 5 минут, и скан получился на 3 Гб. Скорость сканирования Ястреба составляет 480 000 точек/с, и это достаточно быстро для подобных устройств. На экране сканера представлен предпросмотр получившегося облака точек:
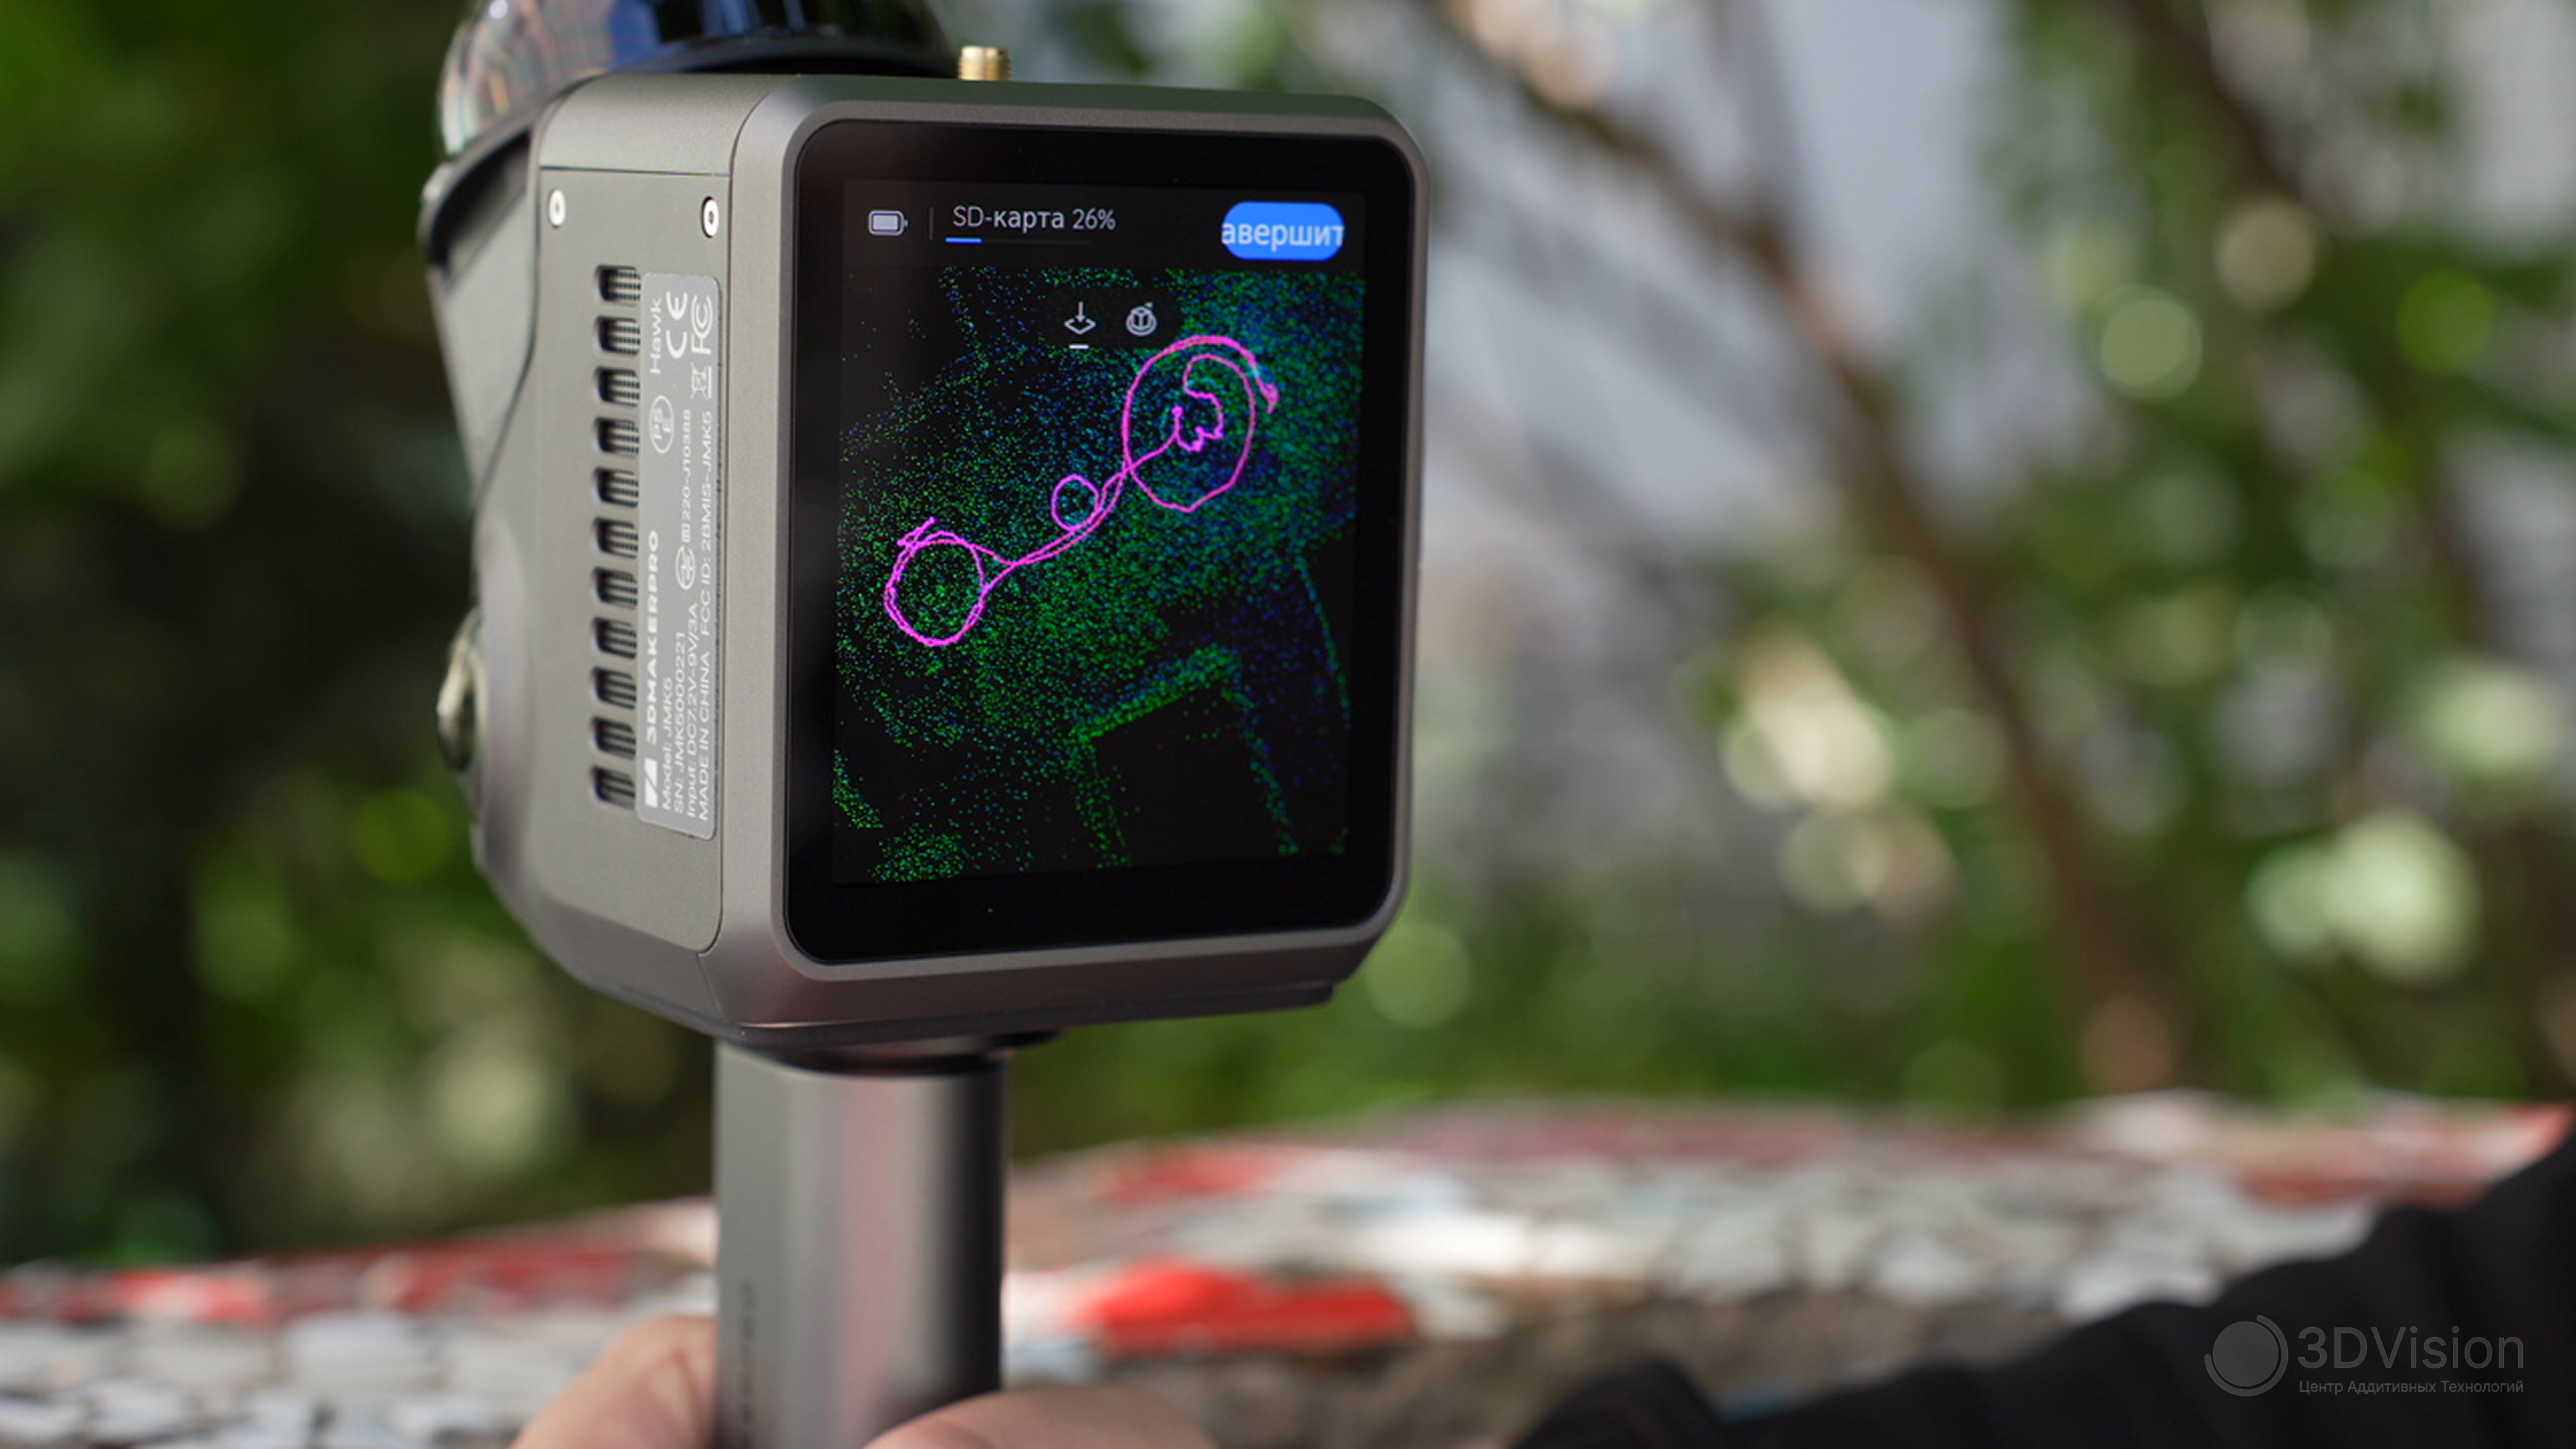
Розовая кривая — это траектория движения
Для передачи информации на компьютер есть три способа:
-
Подключить к сканеру флешку через комплектный переходник
-
Вытащить карту памяти MicroSD, и прочитать её кардридером с интерфейсом не ниже USB 3.0.
-
Раздать на сканере WiFi, подключиться к нему с ПК и скачать проект.
После передачи скана доступна работа RayStudio. ПО работает только на Windows. Русский язык в интерфейсе есть.
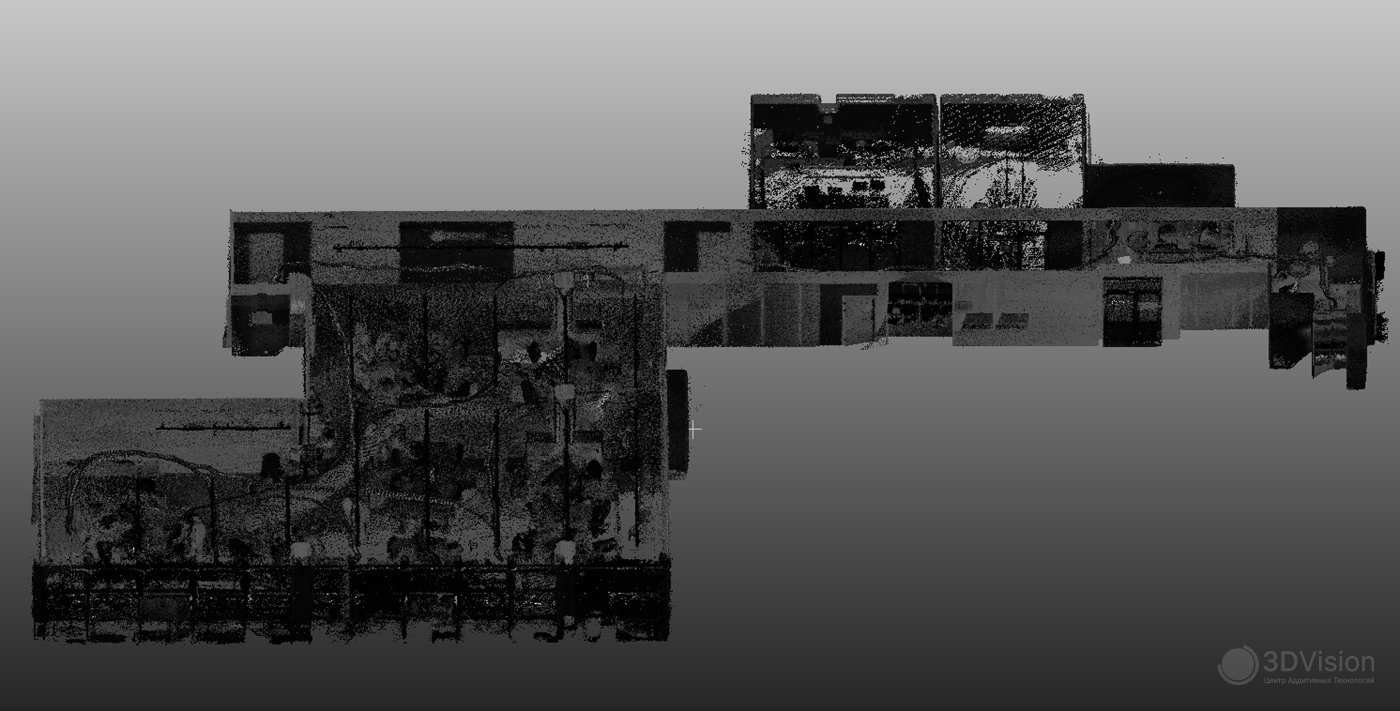
Облако точек после удаления лишнего
Чтобы облако точек появилось в рабочей области, нужно сделать обработку. Она занимает около получаса. После неё доступно измерение расстояний, удаление лишнего и экспорт форматах LAS, PCD, PLY, e57, и XYZ.
Но самое крутое - это создание рендера:
Видно тёмную дымку. Так происходит из-за стёкол. Лазер отражается от них, и захватывает несуществующие точки. Если бы стёкол не было, результат был бы чище.
Функционал RayStudio не позволяет убрать из скана нежелательные точки, и это печально. Чтобы рендеры получались максимально красивыми, нужны не отражающие поверхности и опыт работы.
Компьютер обрабатывал скан 6 часов. Рендер доступен только при наличии видеокарты NVIDIA серии не ниже 4060 с 8 Гб видеопамяти.
Минимальные системные требования для работы с программой в принципе — это карточка NVIDIA 3060 с 6 Гб видеопамяти, 32 Гб оперативки и процессор не ниже Intel Core I7.
Точность
Производитель заявляет точность в 1,5 сантиметра при дальности сканирования 10 метров, 3 см при 20 метрах и 5 при 40 метрах. Здесь стоит отметить, что если при сканировании вы были на расстоянии 40 м от стены, затем приблизились к ней, ошибка компенсируется. То есть, при работе всегда нужно захватывать как можно большее число ориентиров, и приближаться к ним, чтобы компенсация ошибки работала. И замыкать траекторию движения.
В офисе измерили несколько расстояний лазерным дальномером, и сравнили их со значениями сканера. Результат следующий:
|
Дальномер |
Сканер |
Разница, мм |
|
| Расстояние 1, мм |
7045 |
7041 |
4 |
| Расстояние 2, мм |
10733 |
10731 |
2 |
| Расстояние 3, мм |
15418 |
15411 |
7 |
| Расстояние 4, мм |
18727 |
18734 |
7 |
| Расстояние 5, мм |
34106 |
34110 |
4 |
Результат отличный, и даже лучше заявленных производителем значений.
Уличное сканирование
Конечно, в подобный обзор нельзя не включить сканирование уличных пространств. Для это мы выбрали мозаичный дворик Владимира Лубенко. Это музей под открытым небом, расположенный во дворе на улице Чайковского в Санкт-Петербурге. Там и прошлись с Ястребом. Удобно, что для выездного сканирования не нужен компьютер, и отсутствуют провода. Транспортировочный кейс тоже оказался удобным.
Так как сканирование происходит достаточно быстро, заряда аккумуляторов хватает. На то, чтобы сделать два скана, ушло около 20 минут.
После сканирования приехали в офис, обработали скан, и такой получился рендер:
Получилось красиво. Но некоторые части скульптур выглядят хуже остальных. Так происходит, когда цветные камеры захватили недостаточно данных из-за спешки, или если сканер был далеко от объектов. Дворик был полон людей, и все случайно попадали в кадр сканера. Из-за этого в некоторых местах тоже видна тёмная дымка. Лидар считывает движущиеся объекты как что-то смазанное, и из рендера это не удалить.
Сканирование производственного помещения
Напоследок, чтобы сделать рендер, отсканировали наше производственное помещение с SLM-принтерами.
Сделали один проход, за х минут и пошли обрабатывать облако точек. Результат:
Этот рендер тоже получился хорошим. Считайте, сходили к нам в гости на производство. Здесь почти нет дымки, потому что нет мешающих факторов — людей и стёкол.
Заключение
Подведём итоги. За свои деньги Hawk показывает прекрасный результат. Ястреб позволяет быстро и детально оцифровывать крупные объекты и пространства, сохраняя геометрию и цветную текстуру. Устройство подходит для строителей, геодезистов, для создания цифровых двойников или виртуальных экскурсий. Но нужно понимать, что для полноценной обработки данных и получения рендеров нужен мощный компьютер.
Преимущества
-
Высокая скорость сканирования — 480 000 точек в секунду.
-
Две 13‑Мп камеры с HDR передают прекрасные цвета даже при неоднородном освещении.
-
Металлический корпус и защита по стандарту IP65 .
-
Сканер можно использовать почти как угодно: вручную, на специальном рюкзаке, на автомобиле, на дроне и на мотоцикле. И для всего этого существуют наборы с кронштейнами и крепежом.
-
Два съёмных аккумулятора с поддержкой быстрой зарядки (65 Вт).
-
Точность даже лучше, чем заявляет производитель.
Недостатки
-
Высокие требования к ПК для постобработки, а рендеринг доступен только с карточками не ниже NVIDIA 4060 c 8 Гб видеопамяти.
-
ПО совместимо только с Windows
Это был обзор на Hawk, но у нас есть ещё один SLAM-сканер 3DMakerPro, и это Raven. Он стоит дешевле, и в следующем обзоре покажем, почему. Пишите в комментариях, что бы вы отсканировали таким сканером. Спасибо, что дочитали до конца!
Реклама. OOO "3Д Вижн". ИНН: 7802253640