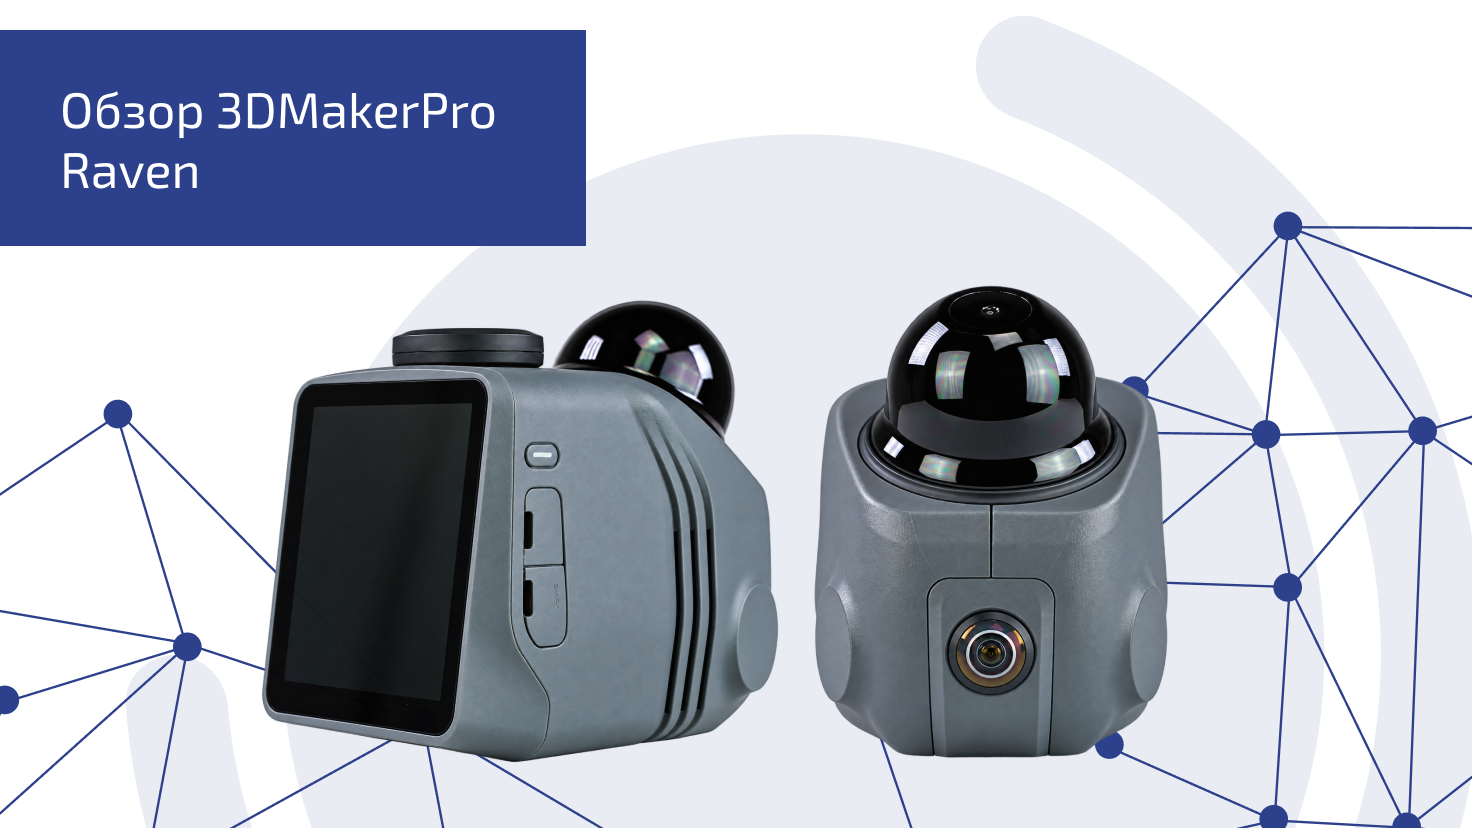






Привет! На обзоре ручной SLAM сканер 3DMakerPro Raven. Рассмотрим его комплектацию, внешний вид и характеристики. Покажем результаты сканирования и проведём сравнение со сканером, который стоит в три раза дороже — 3DMakerPro Hawk. О нём мы писали статью.
С вами 3DVision, приятного чтения!
Комплект поставки
Raven поставляется в коробке, все комплектующие расположены в ложементе. Кейса для переноски нет, в отличие от Hawk.
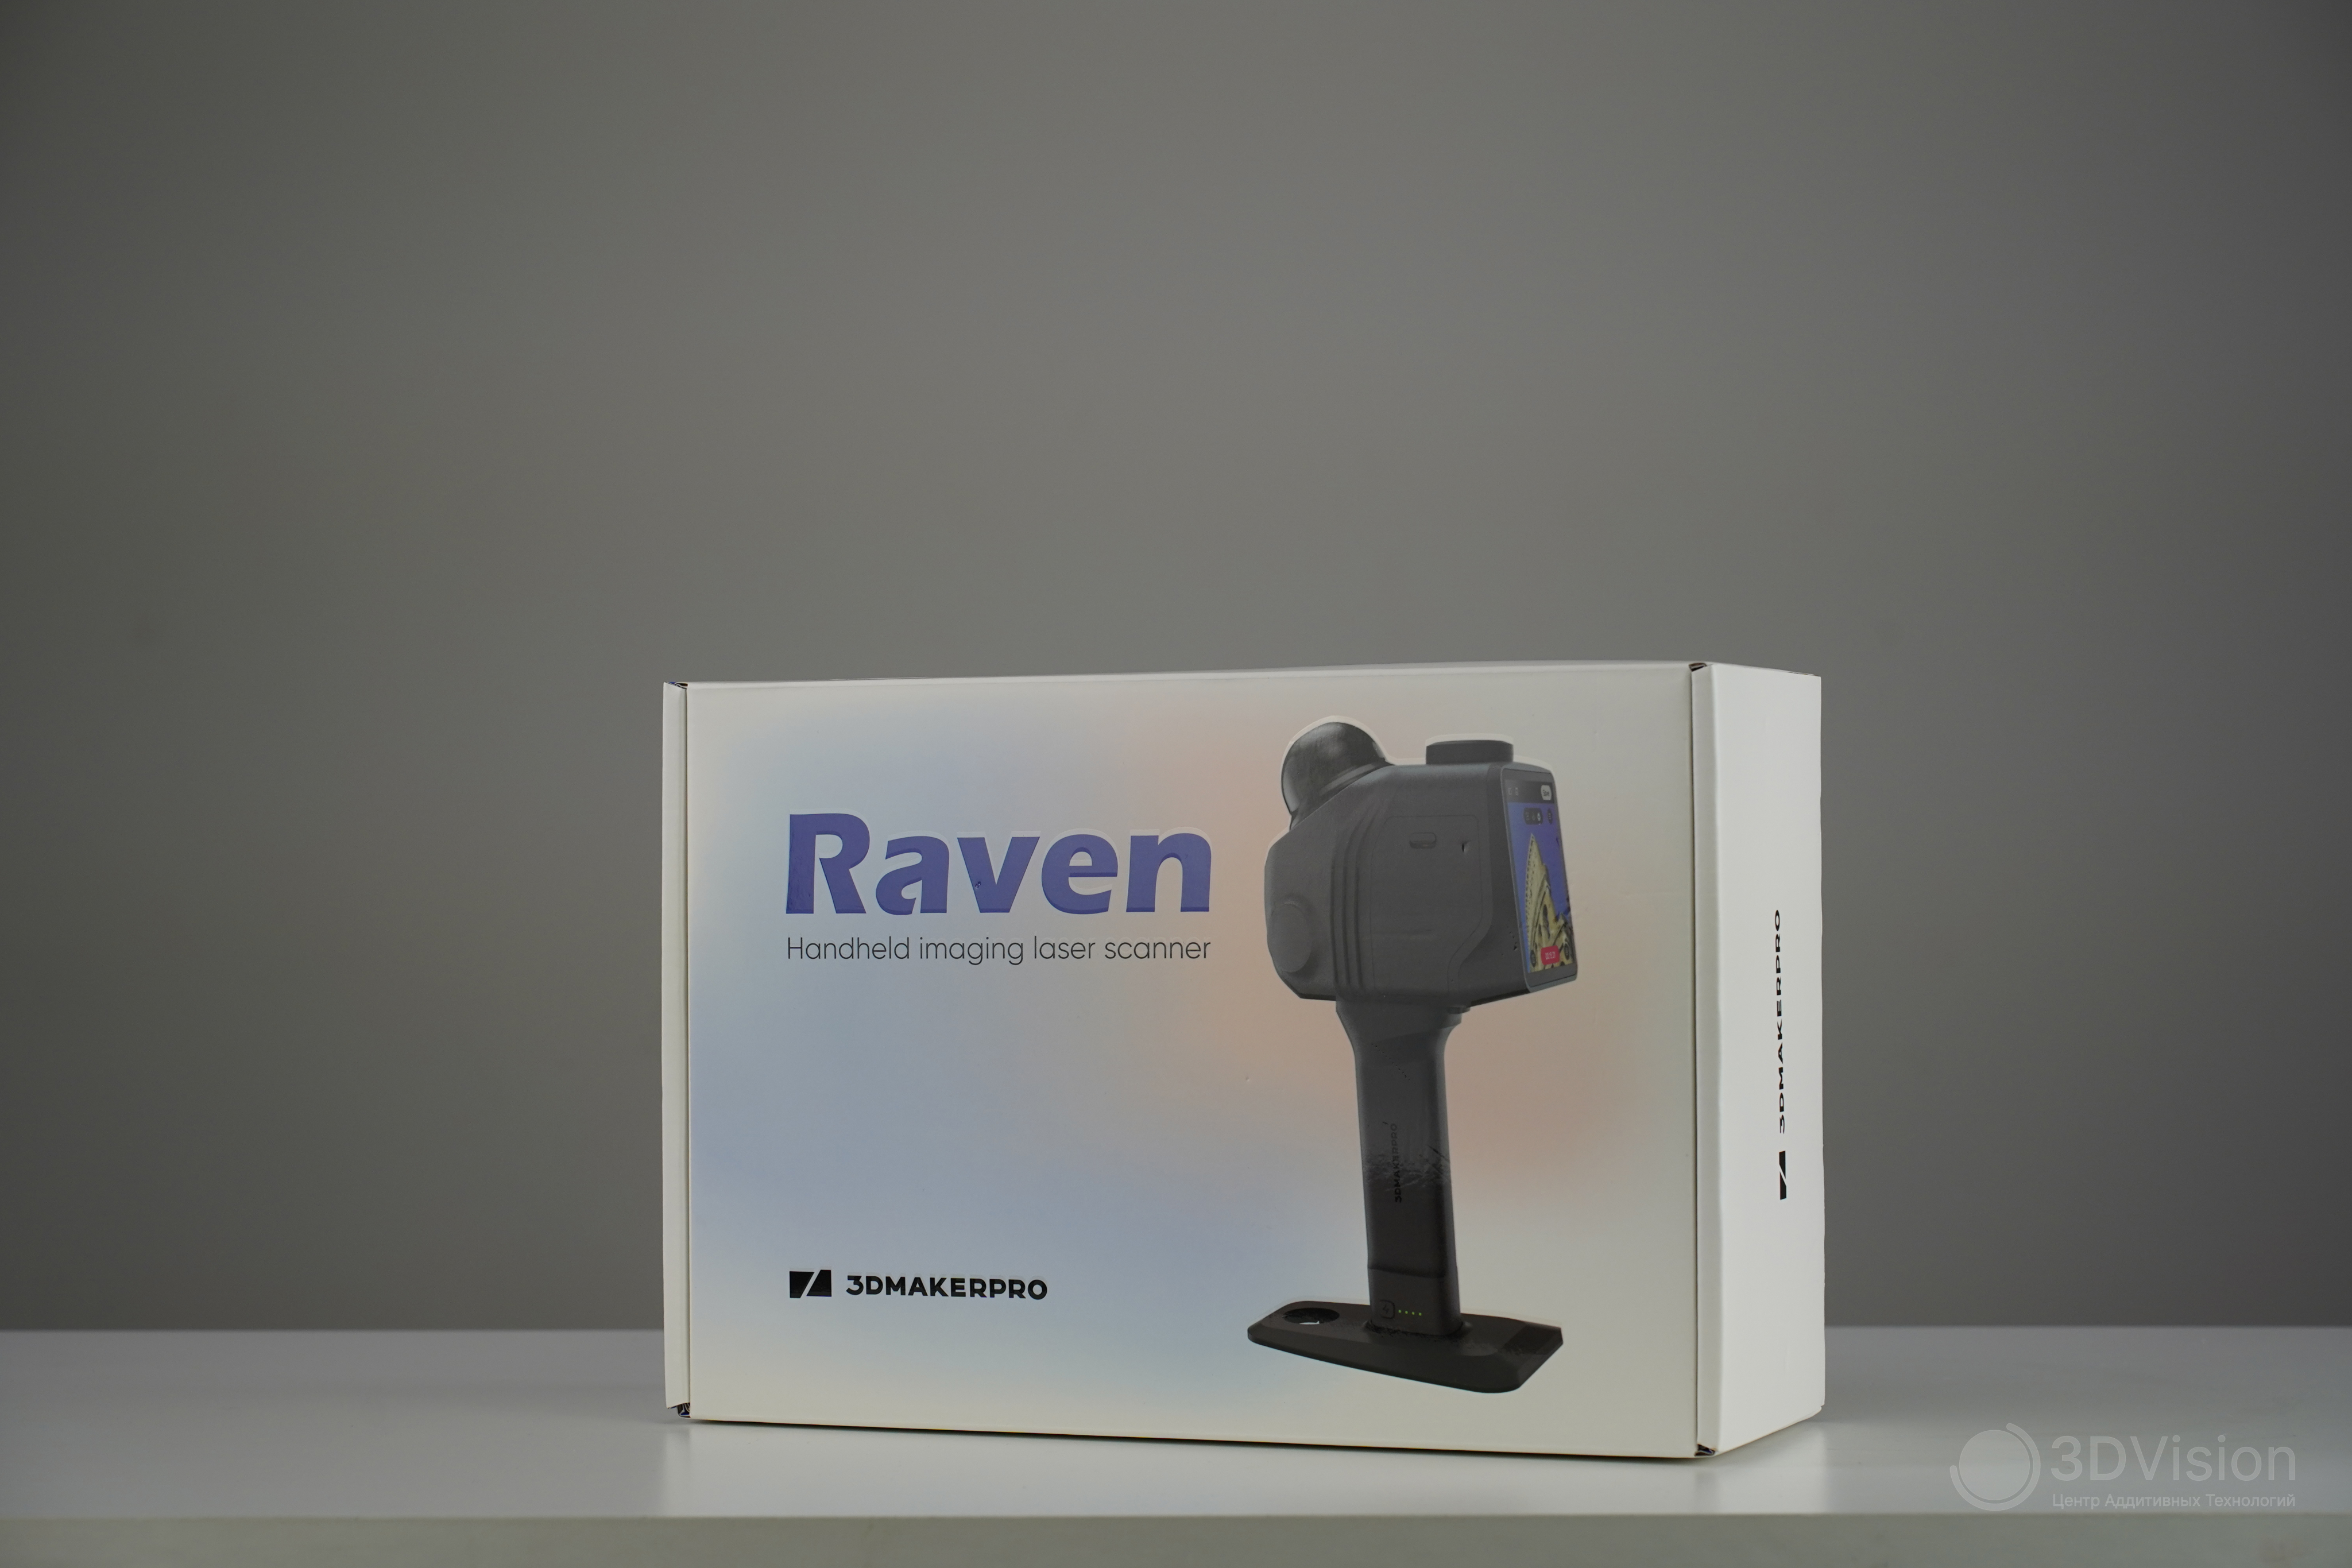
Коробка со сканером
Комплект поставки Raven:
-
сканер в силиконовом чехле;
-
подставка, чтобы сканер можно было поставить на ровную поверхность;
-
пять силовых кабелей для разных розеток;
-
блок питания для зарядки;
-
аккумулятор на 6400 мАч, выполняющий также роль ручки;
-
карта памяти MicroSD 128 Гб и кейс для неё;
-
площадка и крепёжные элементы для установки на штатив;
-
инструкция на английском.
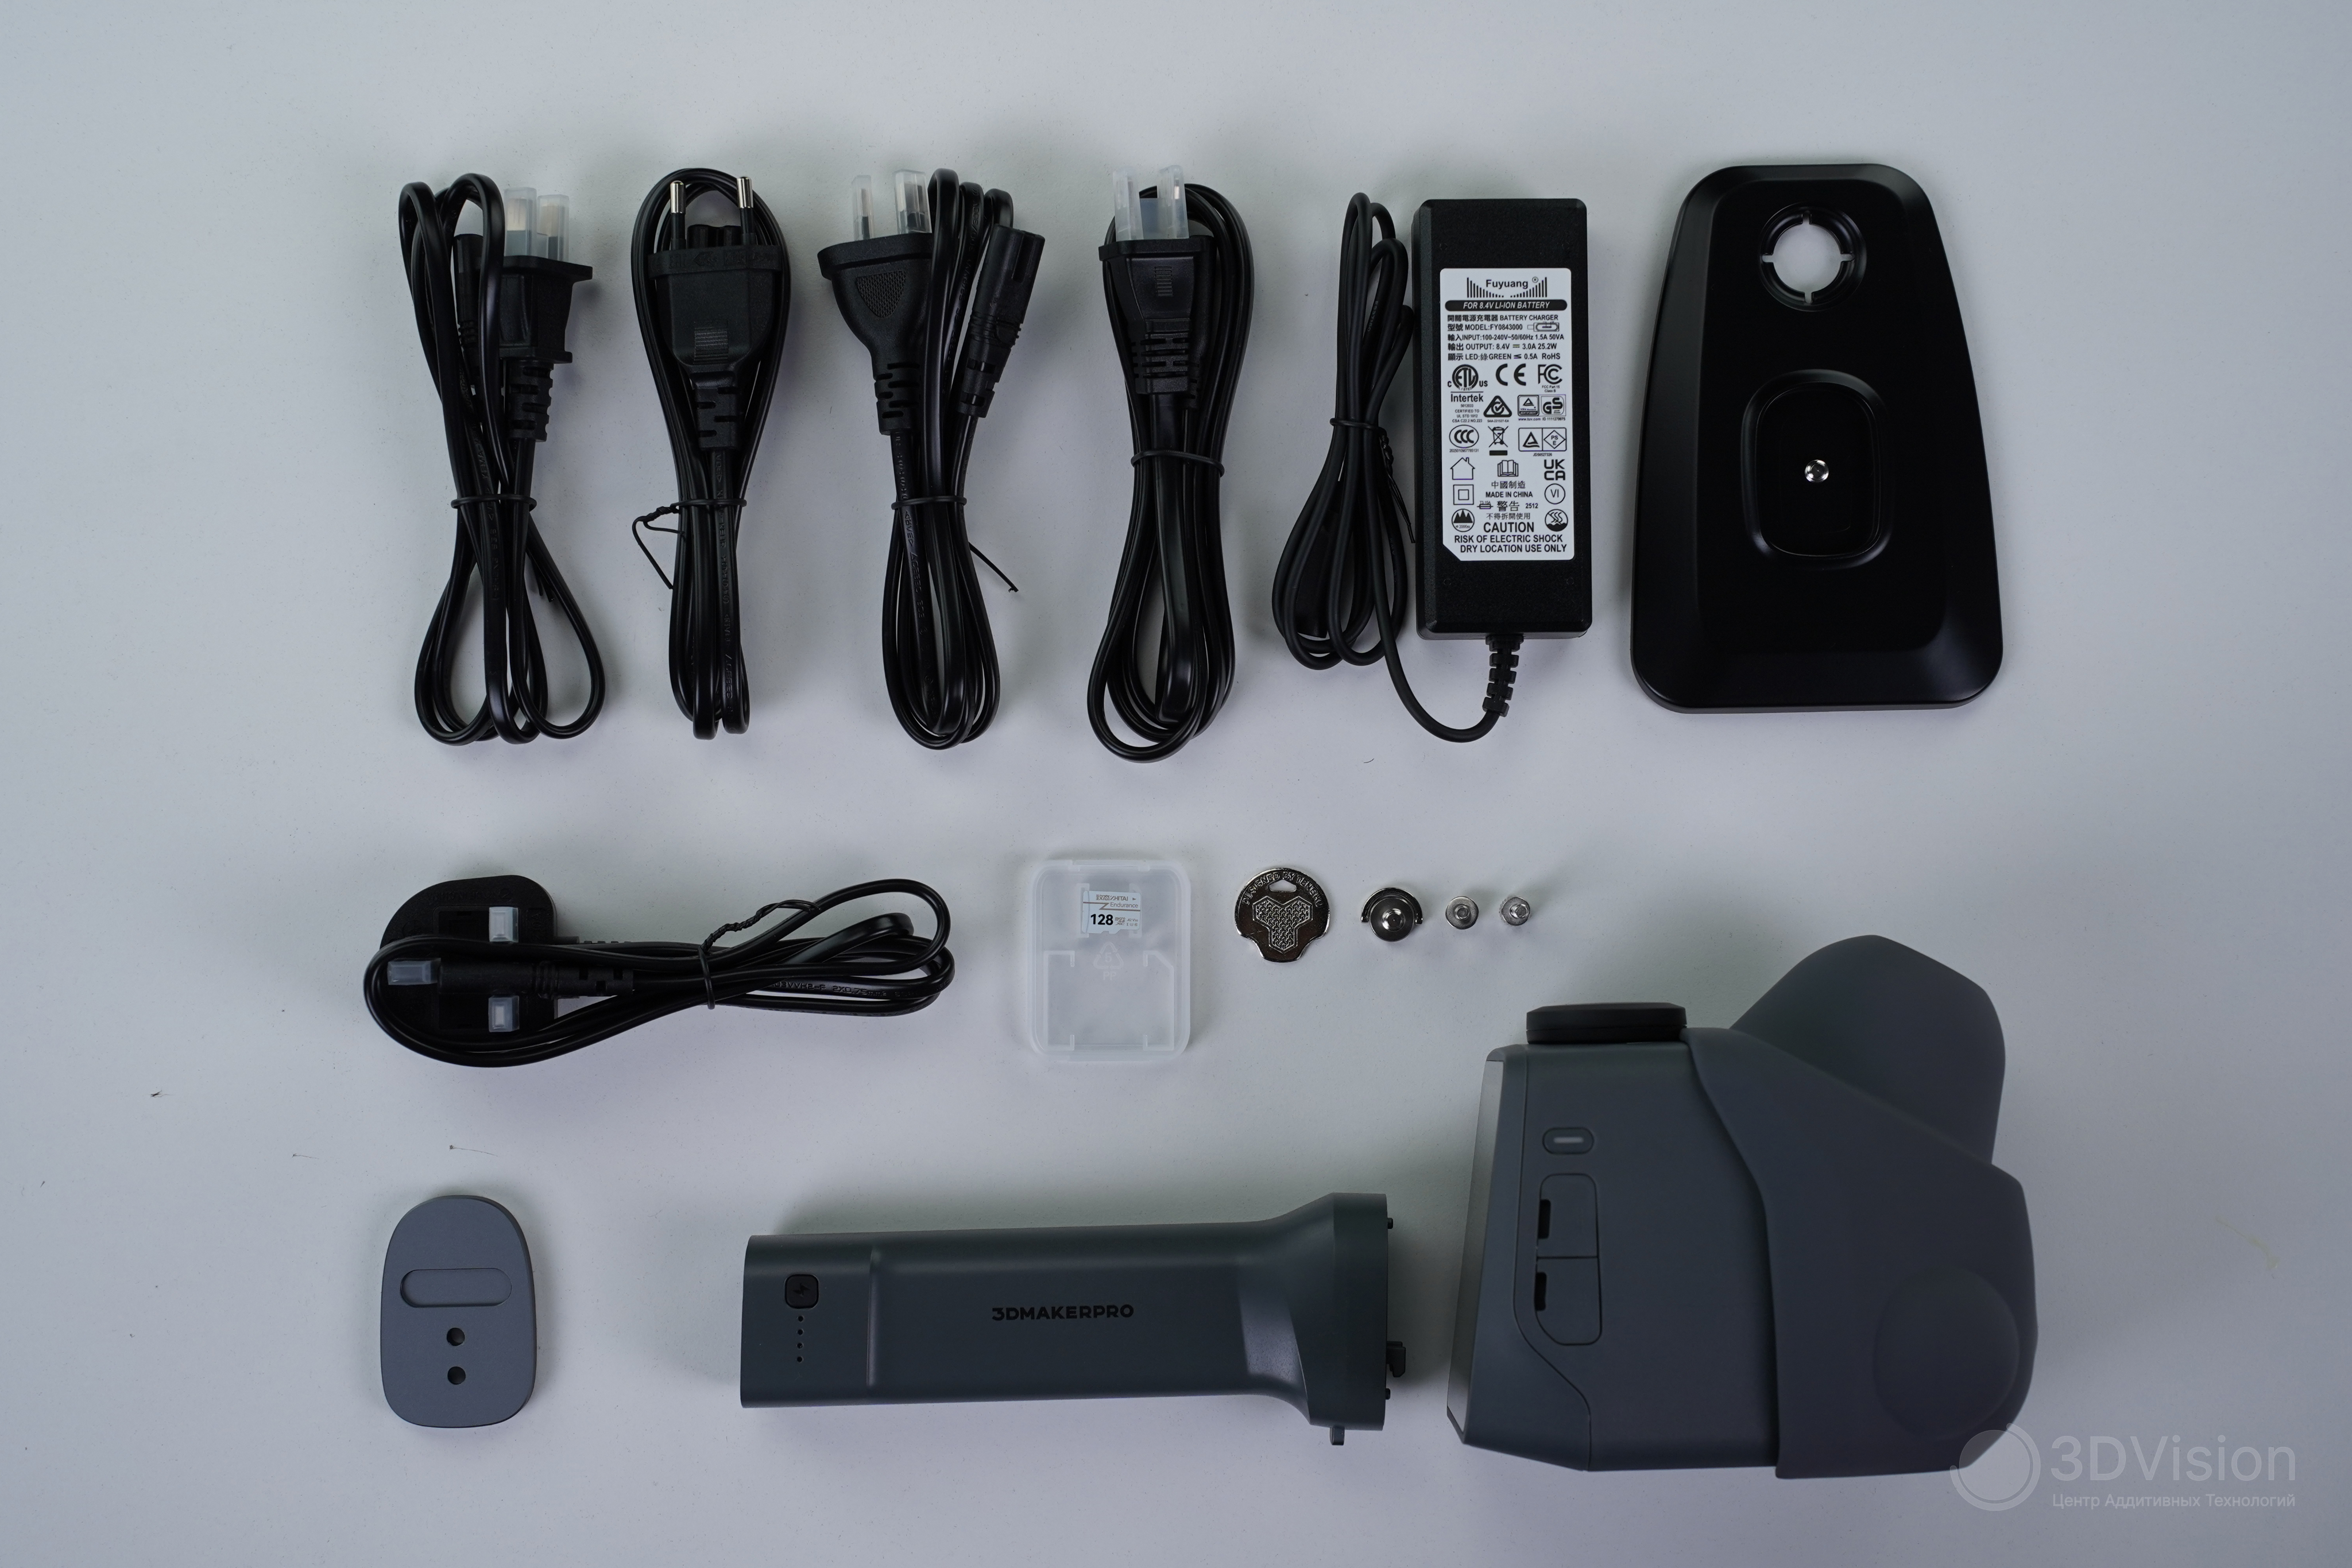
То же самое на картинке
Комплект не такой богатый, как у Hawk, но для начала работы есть всё необходимое. Для обработки результатов понадобится компьютер на Windows. ПО для SLAM-сканеров 3DmakerPro называется RayStudio и скачивается с сайта производителя.
Внешний вид и подключение
Сканер имеет габариты 120×145×85 мм и весит 1 100 г . Спереди наблюдаем лидар и камеру
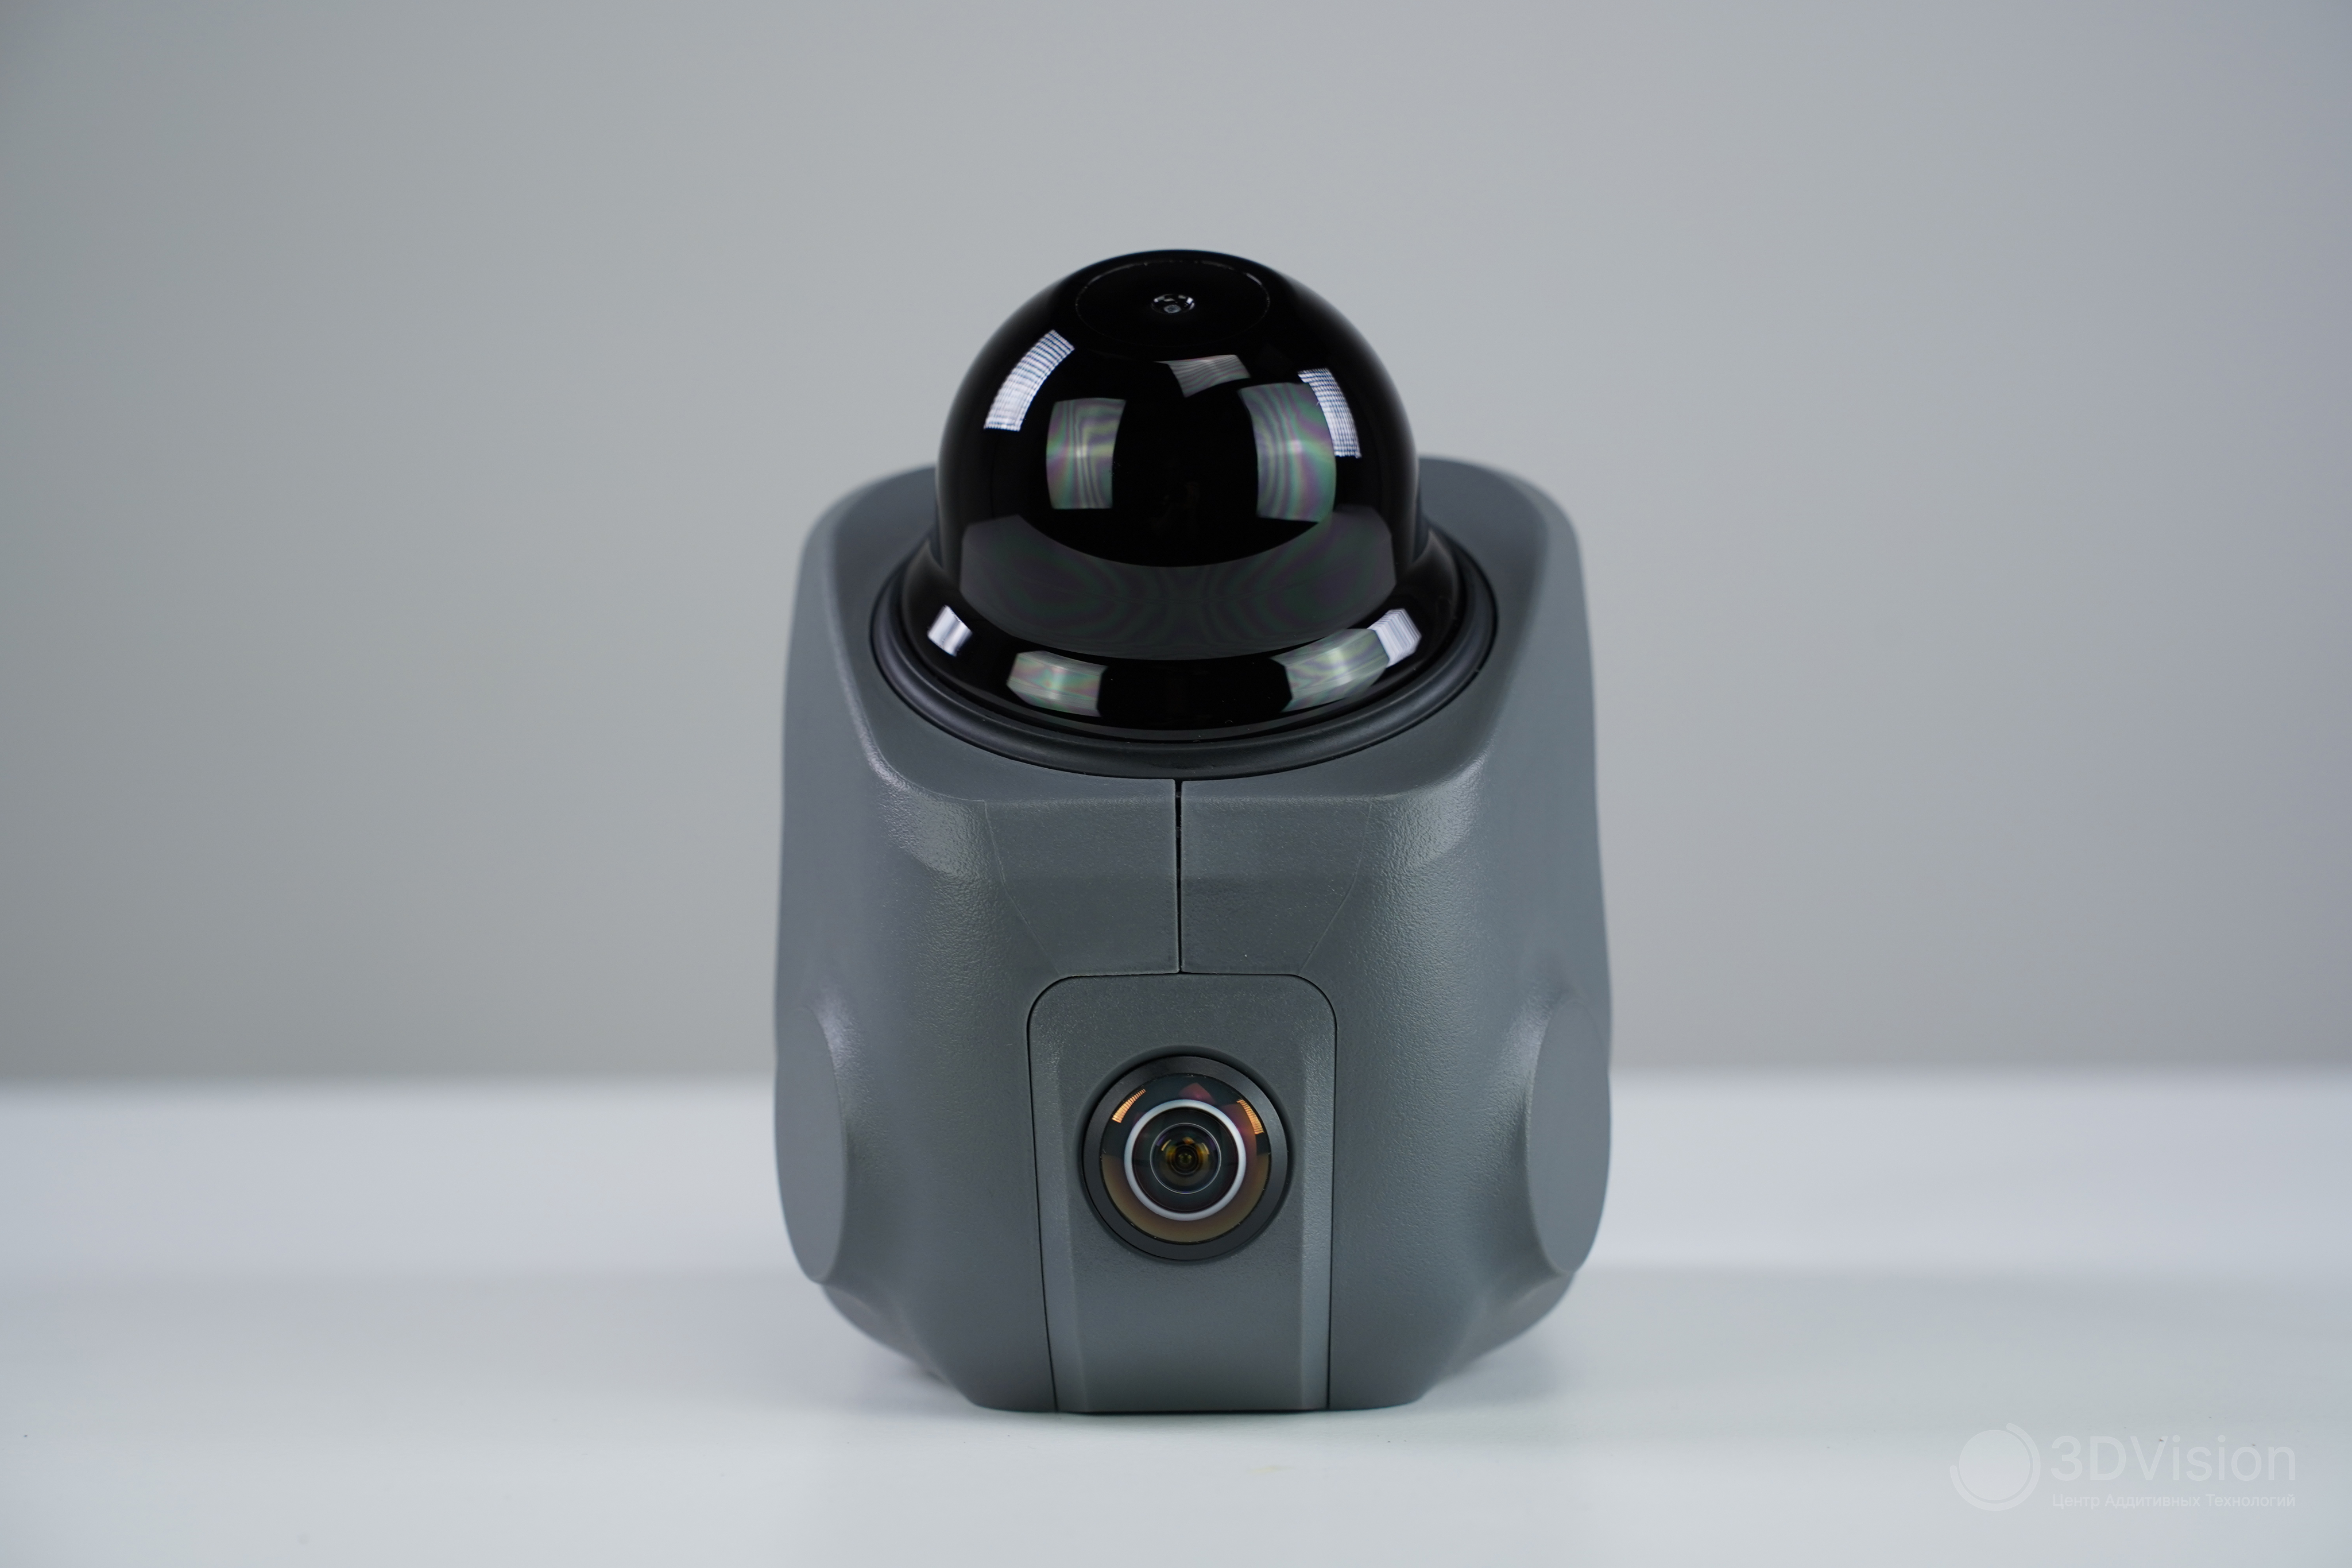
Лидар — основной источник данных, он измеряет расстояния до окружающих объектов. Это используется для построения облака точек. Камера цветная, имеет разрешение 12 Мп и помогает сканеру ориентироваться в пространстве. С её же помощью можно захватывать текстуры.
Слева расположена кнопка вкл/выкл и USB-C порты.
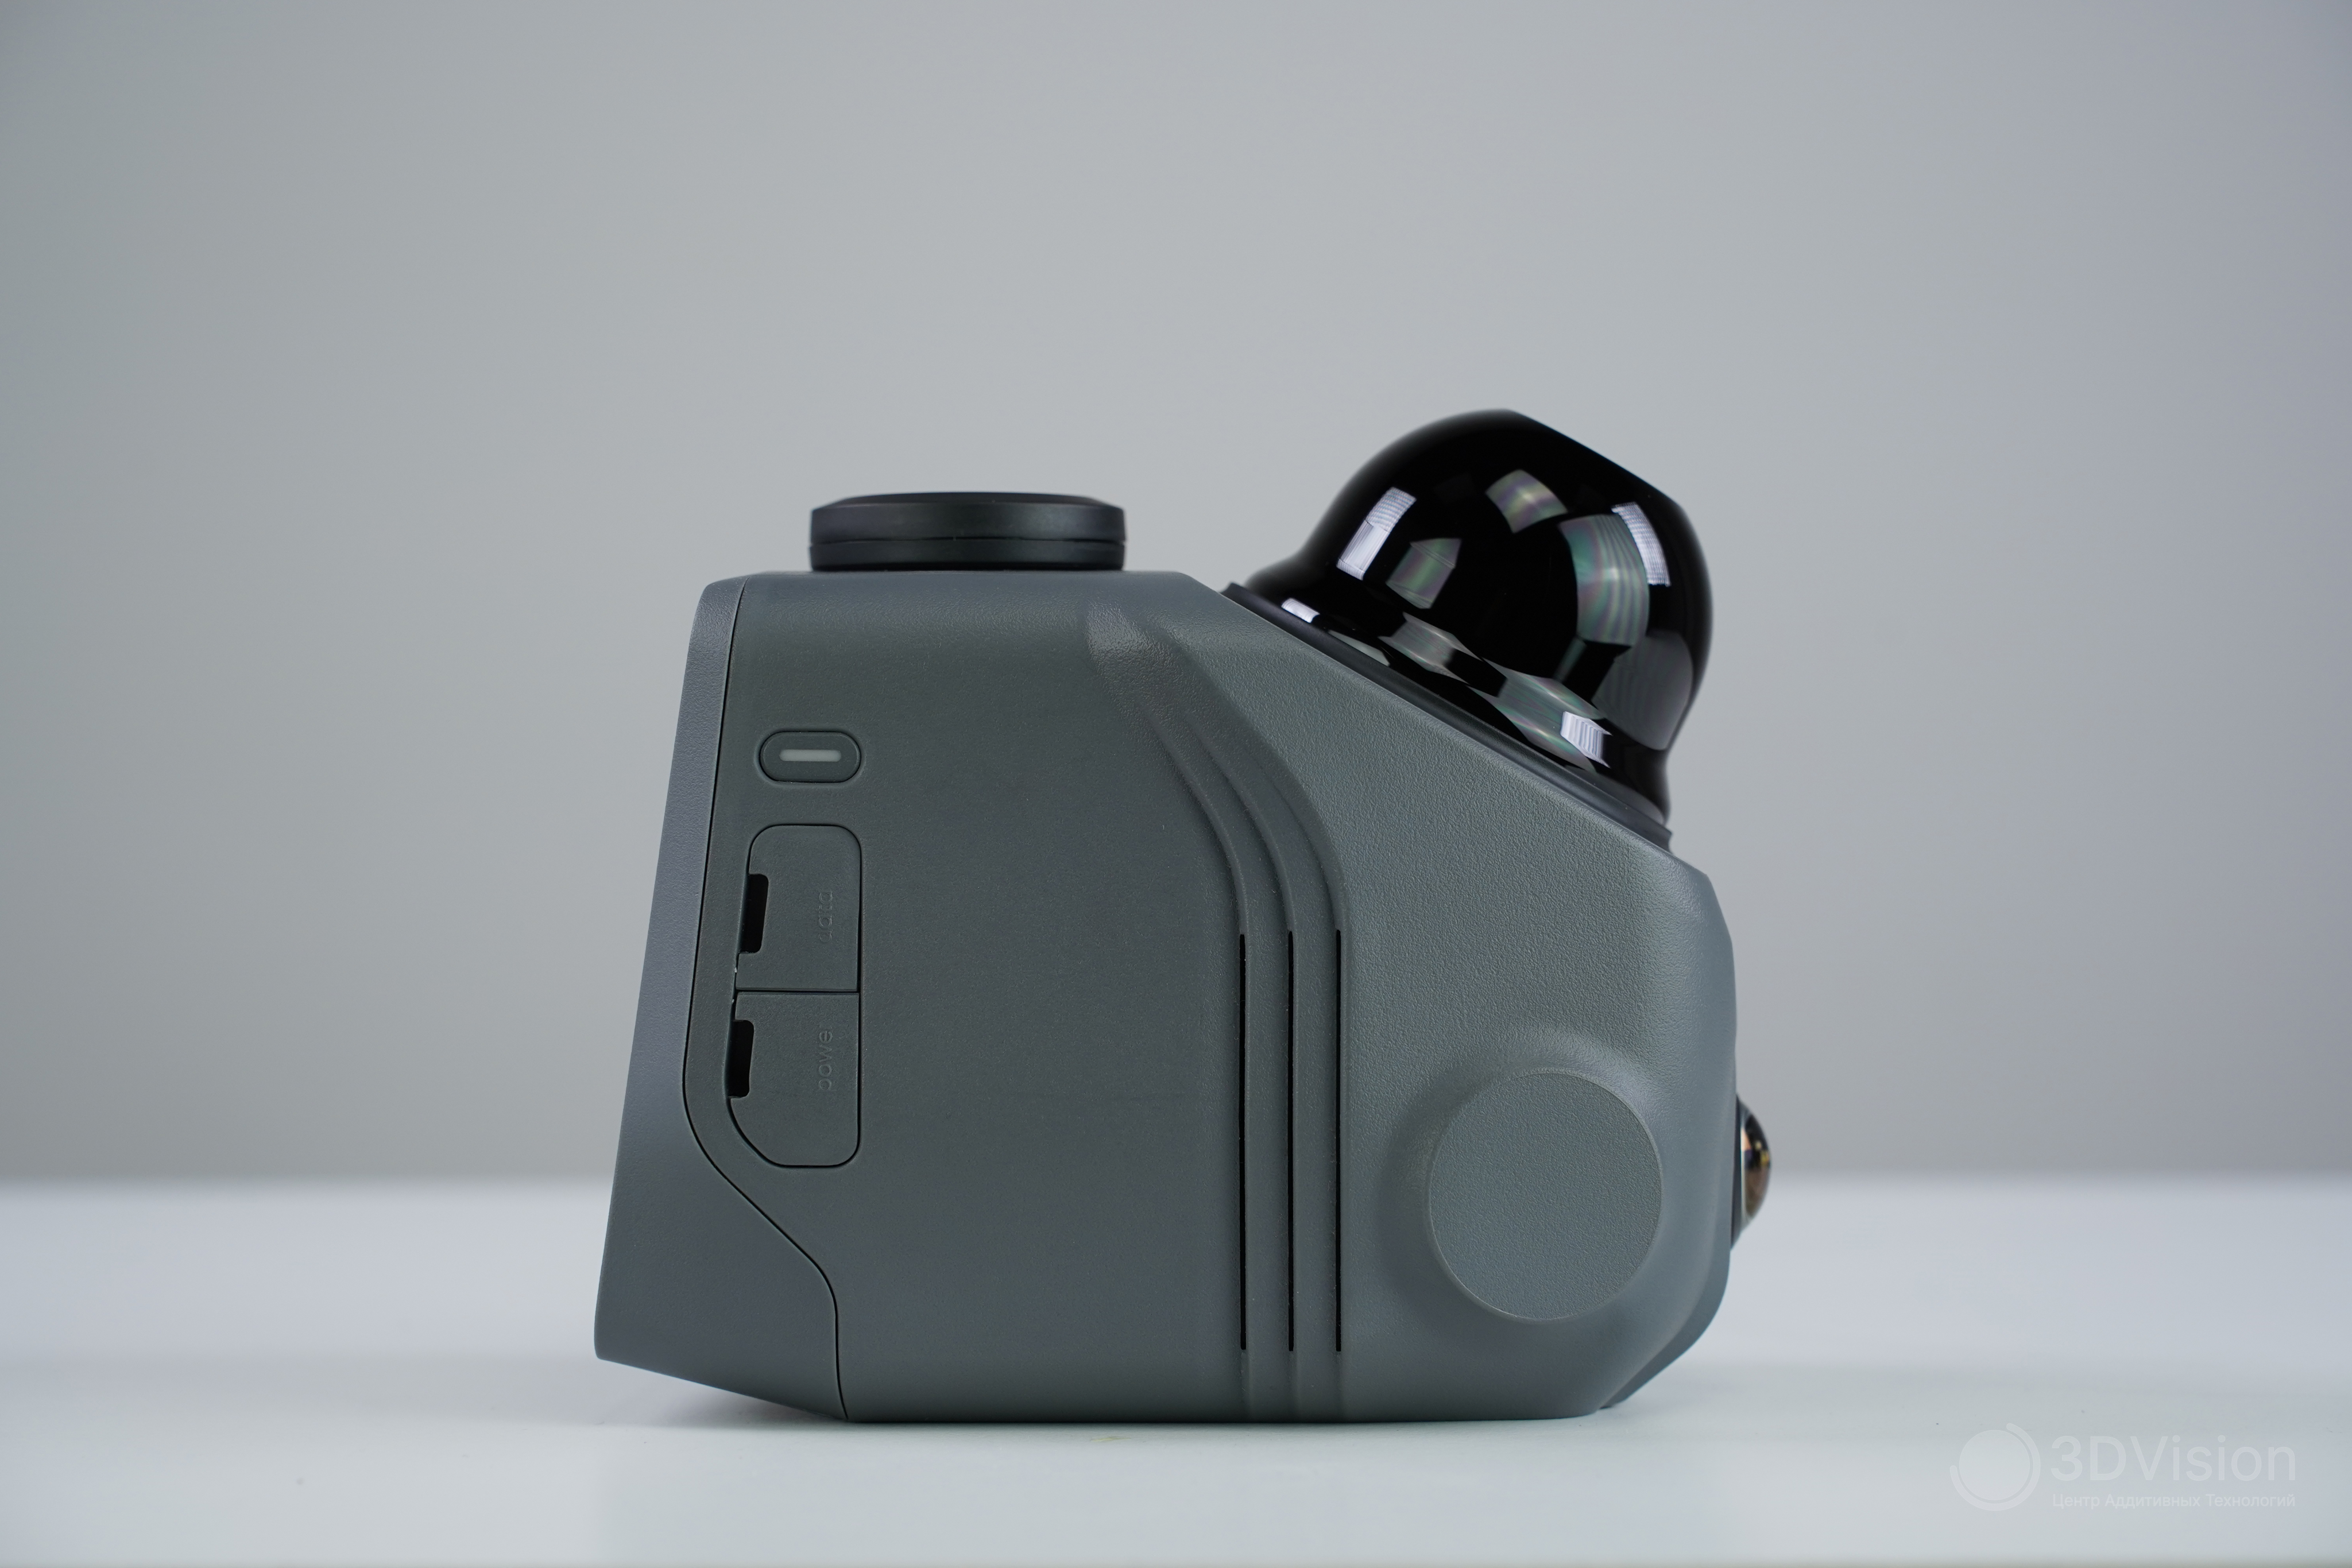
Один из портов для передачи данных, второй для работы от повербанка. Такая работа предусмотрена, если сканер подвешивается на дрон, ставится на крышу автомобиля, на велосипед или в специальный рюкзак. Наборы со всем необходимым для этого существуют в виде дополнительных опций.
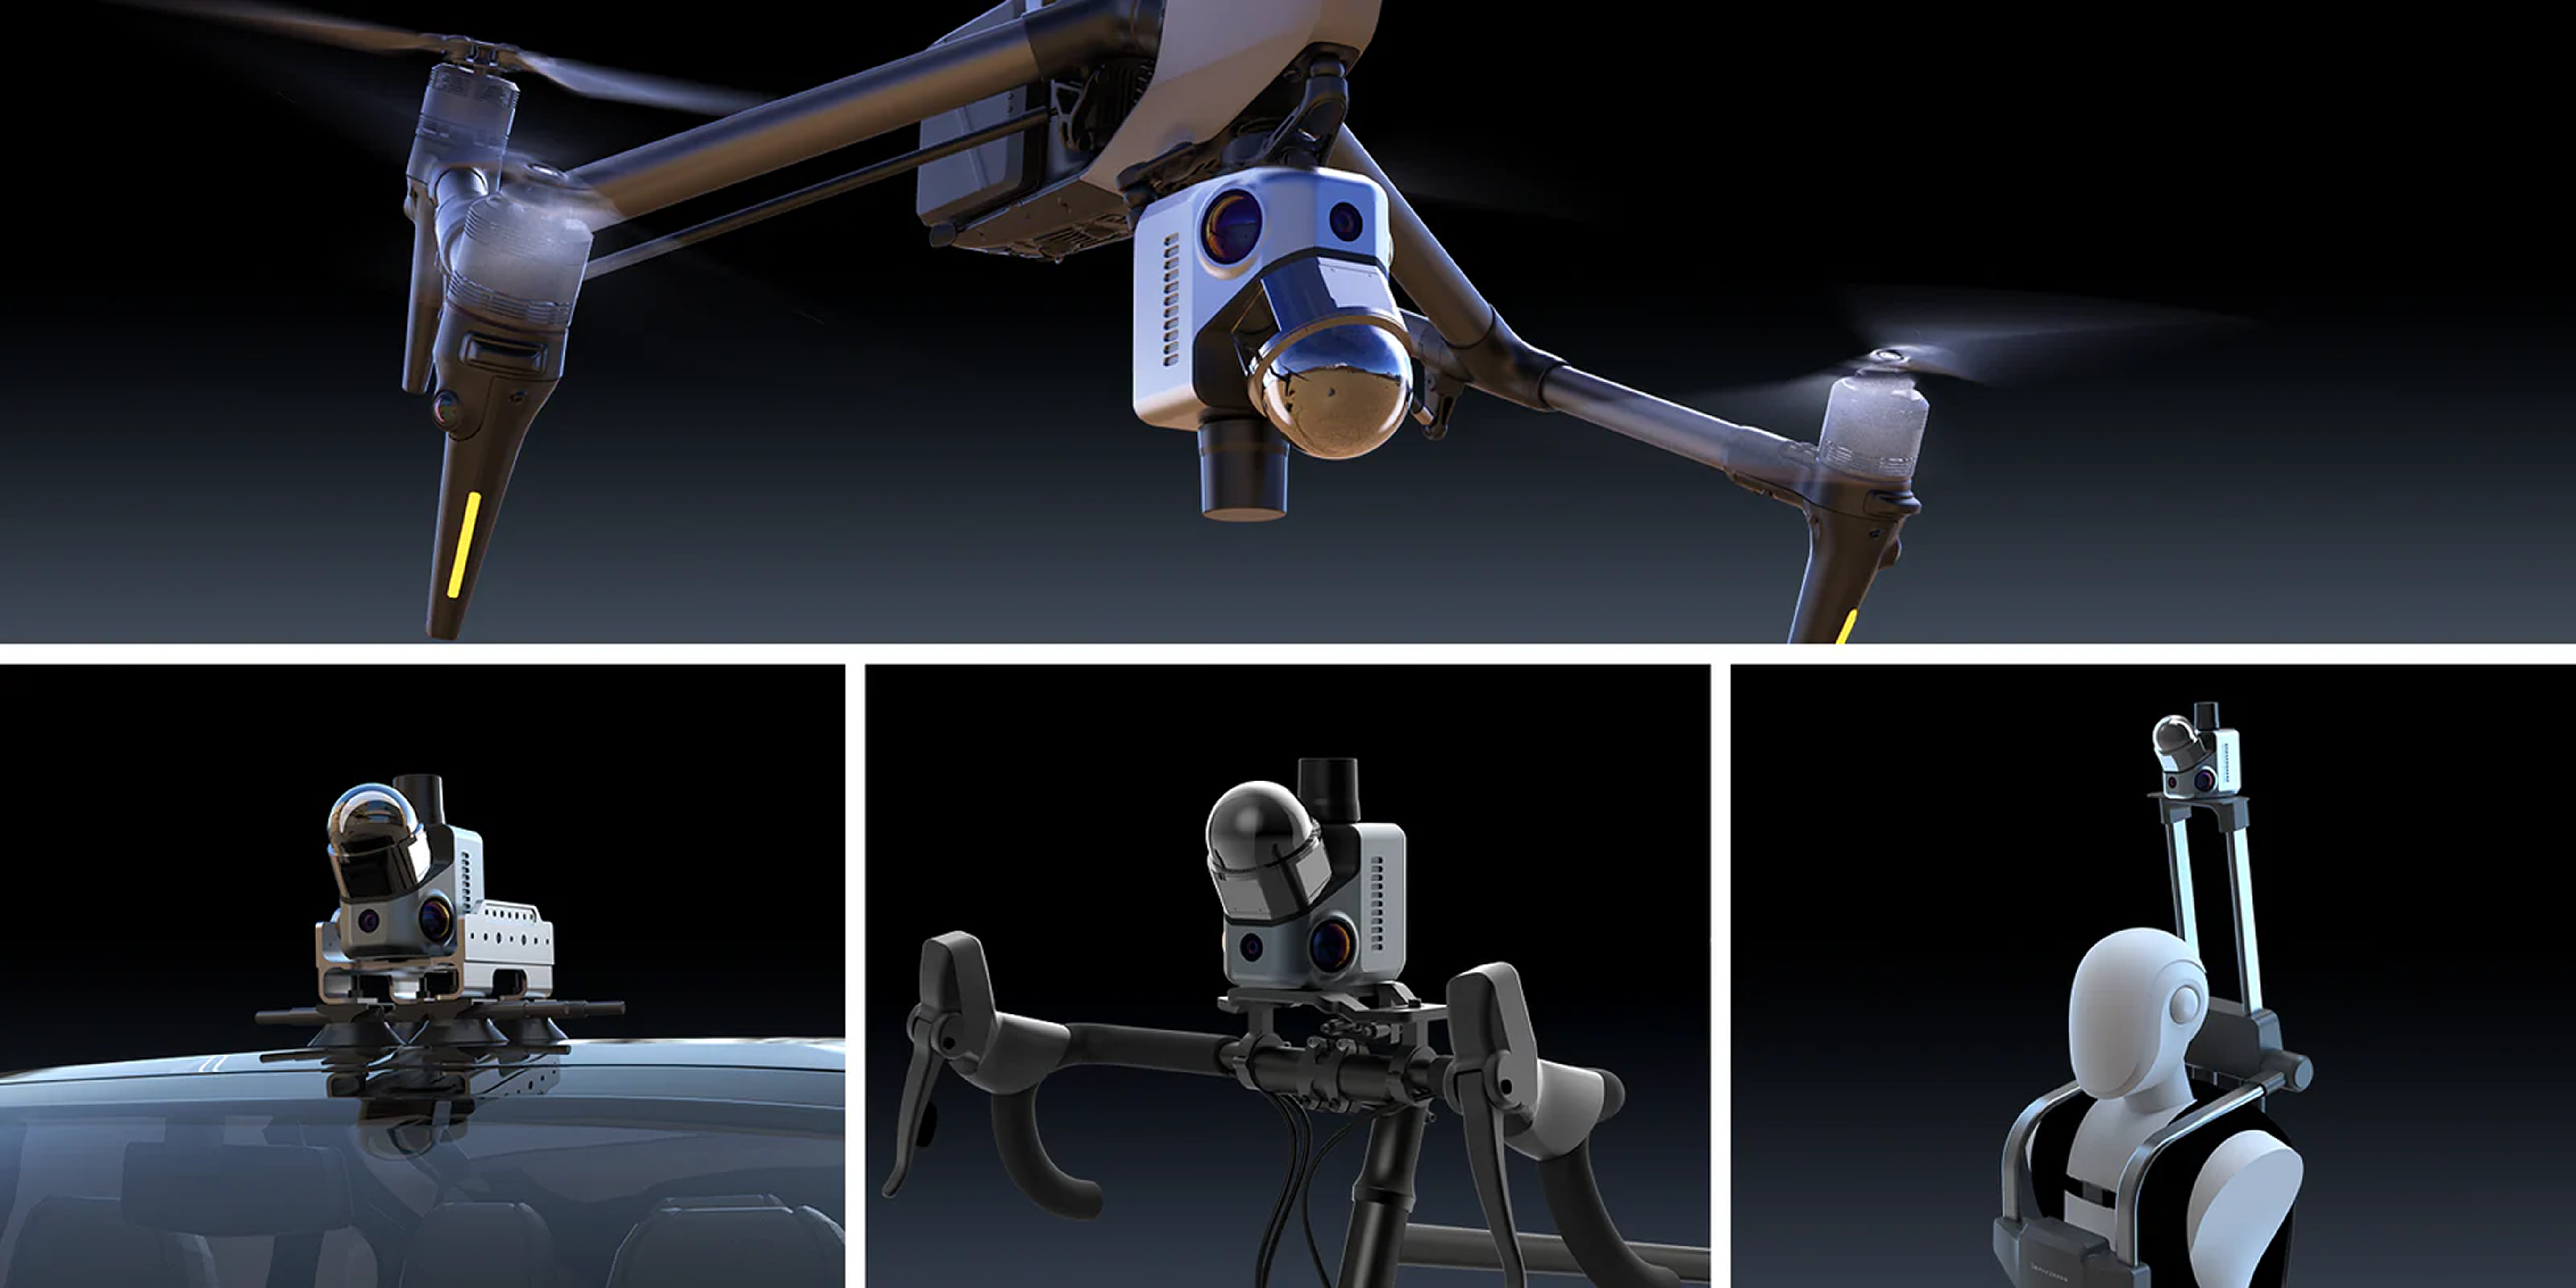
Картинка производителя
Сверху находится разъём для подключения GPS-антенны, закрытый заглушкой. По бокам расположены вентиляционные отверстия.
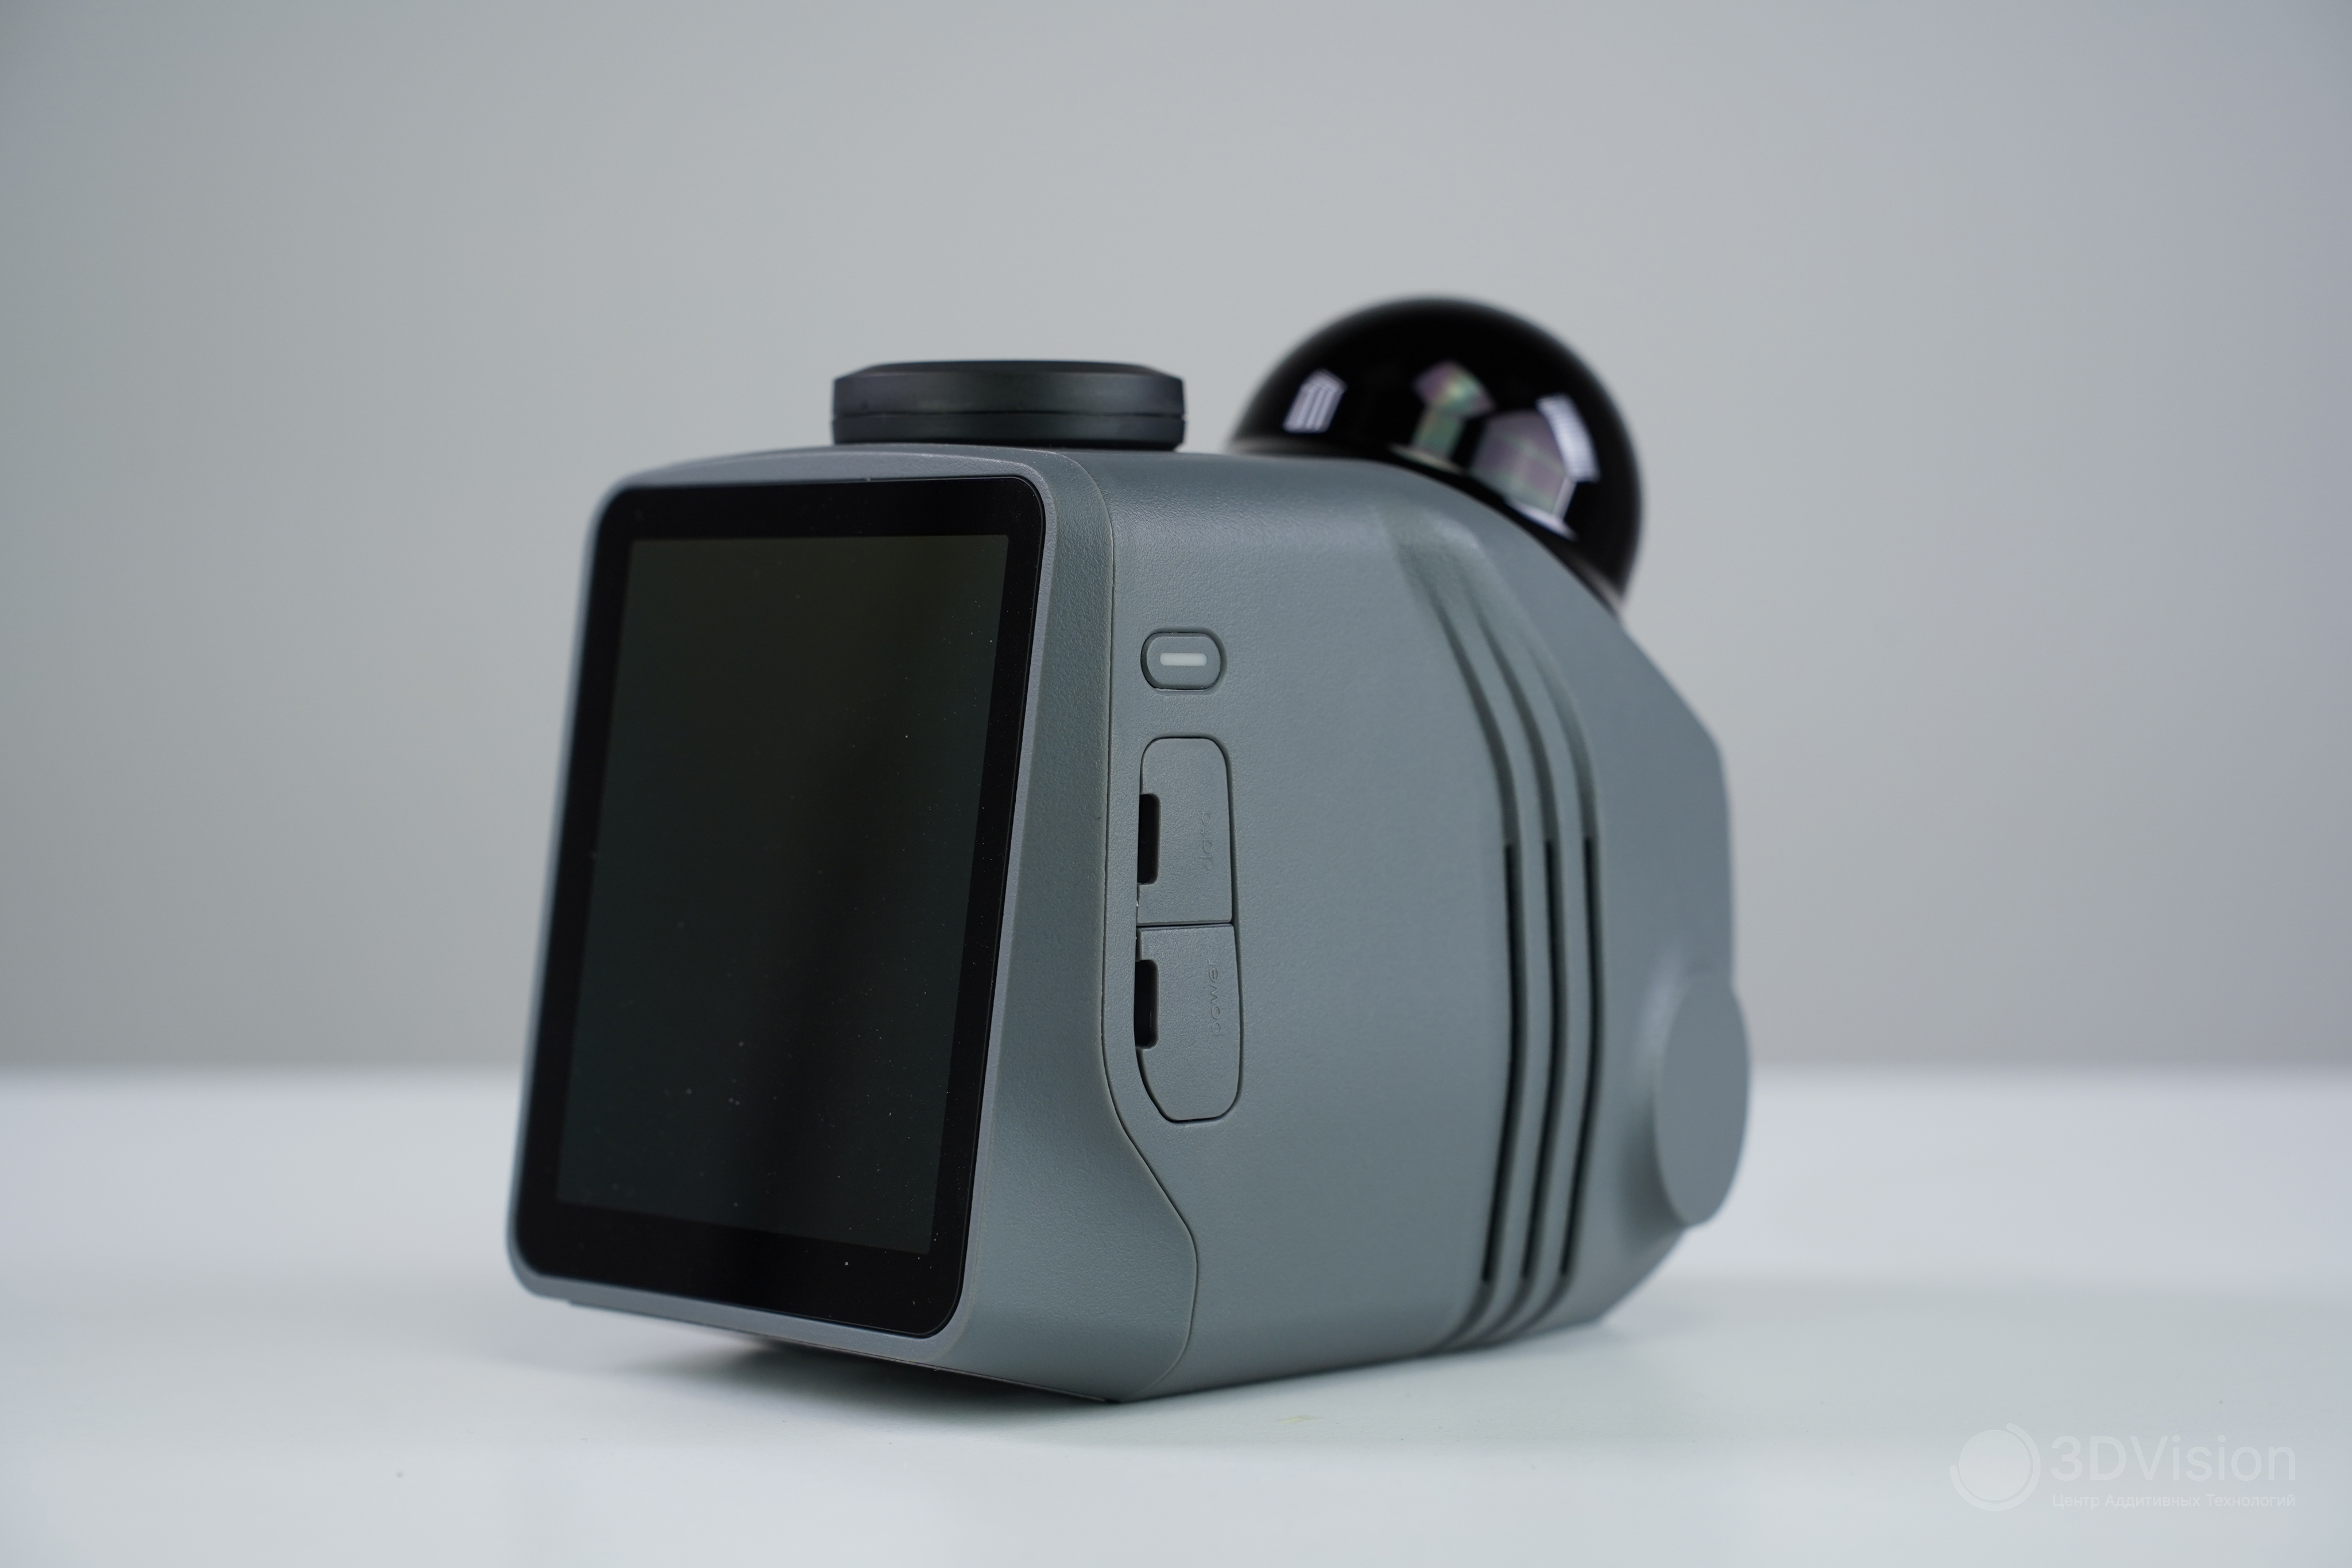
Корпус пластиковый, и, в отличии от Hawk, не имеет класса защиты от внешних воздействий.
Внутри у сканера восьмиядерный процессор с частотой 2,4 ГГц и 32 Гб оперативки для обработки получаемых данных. Для управления используется сенсорный экран диагональю 3,9 дюйма. Интерфейс такой же, как в сканере Hawk. О нём мы писали статью.
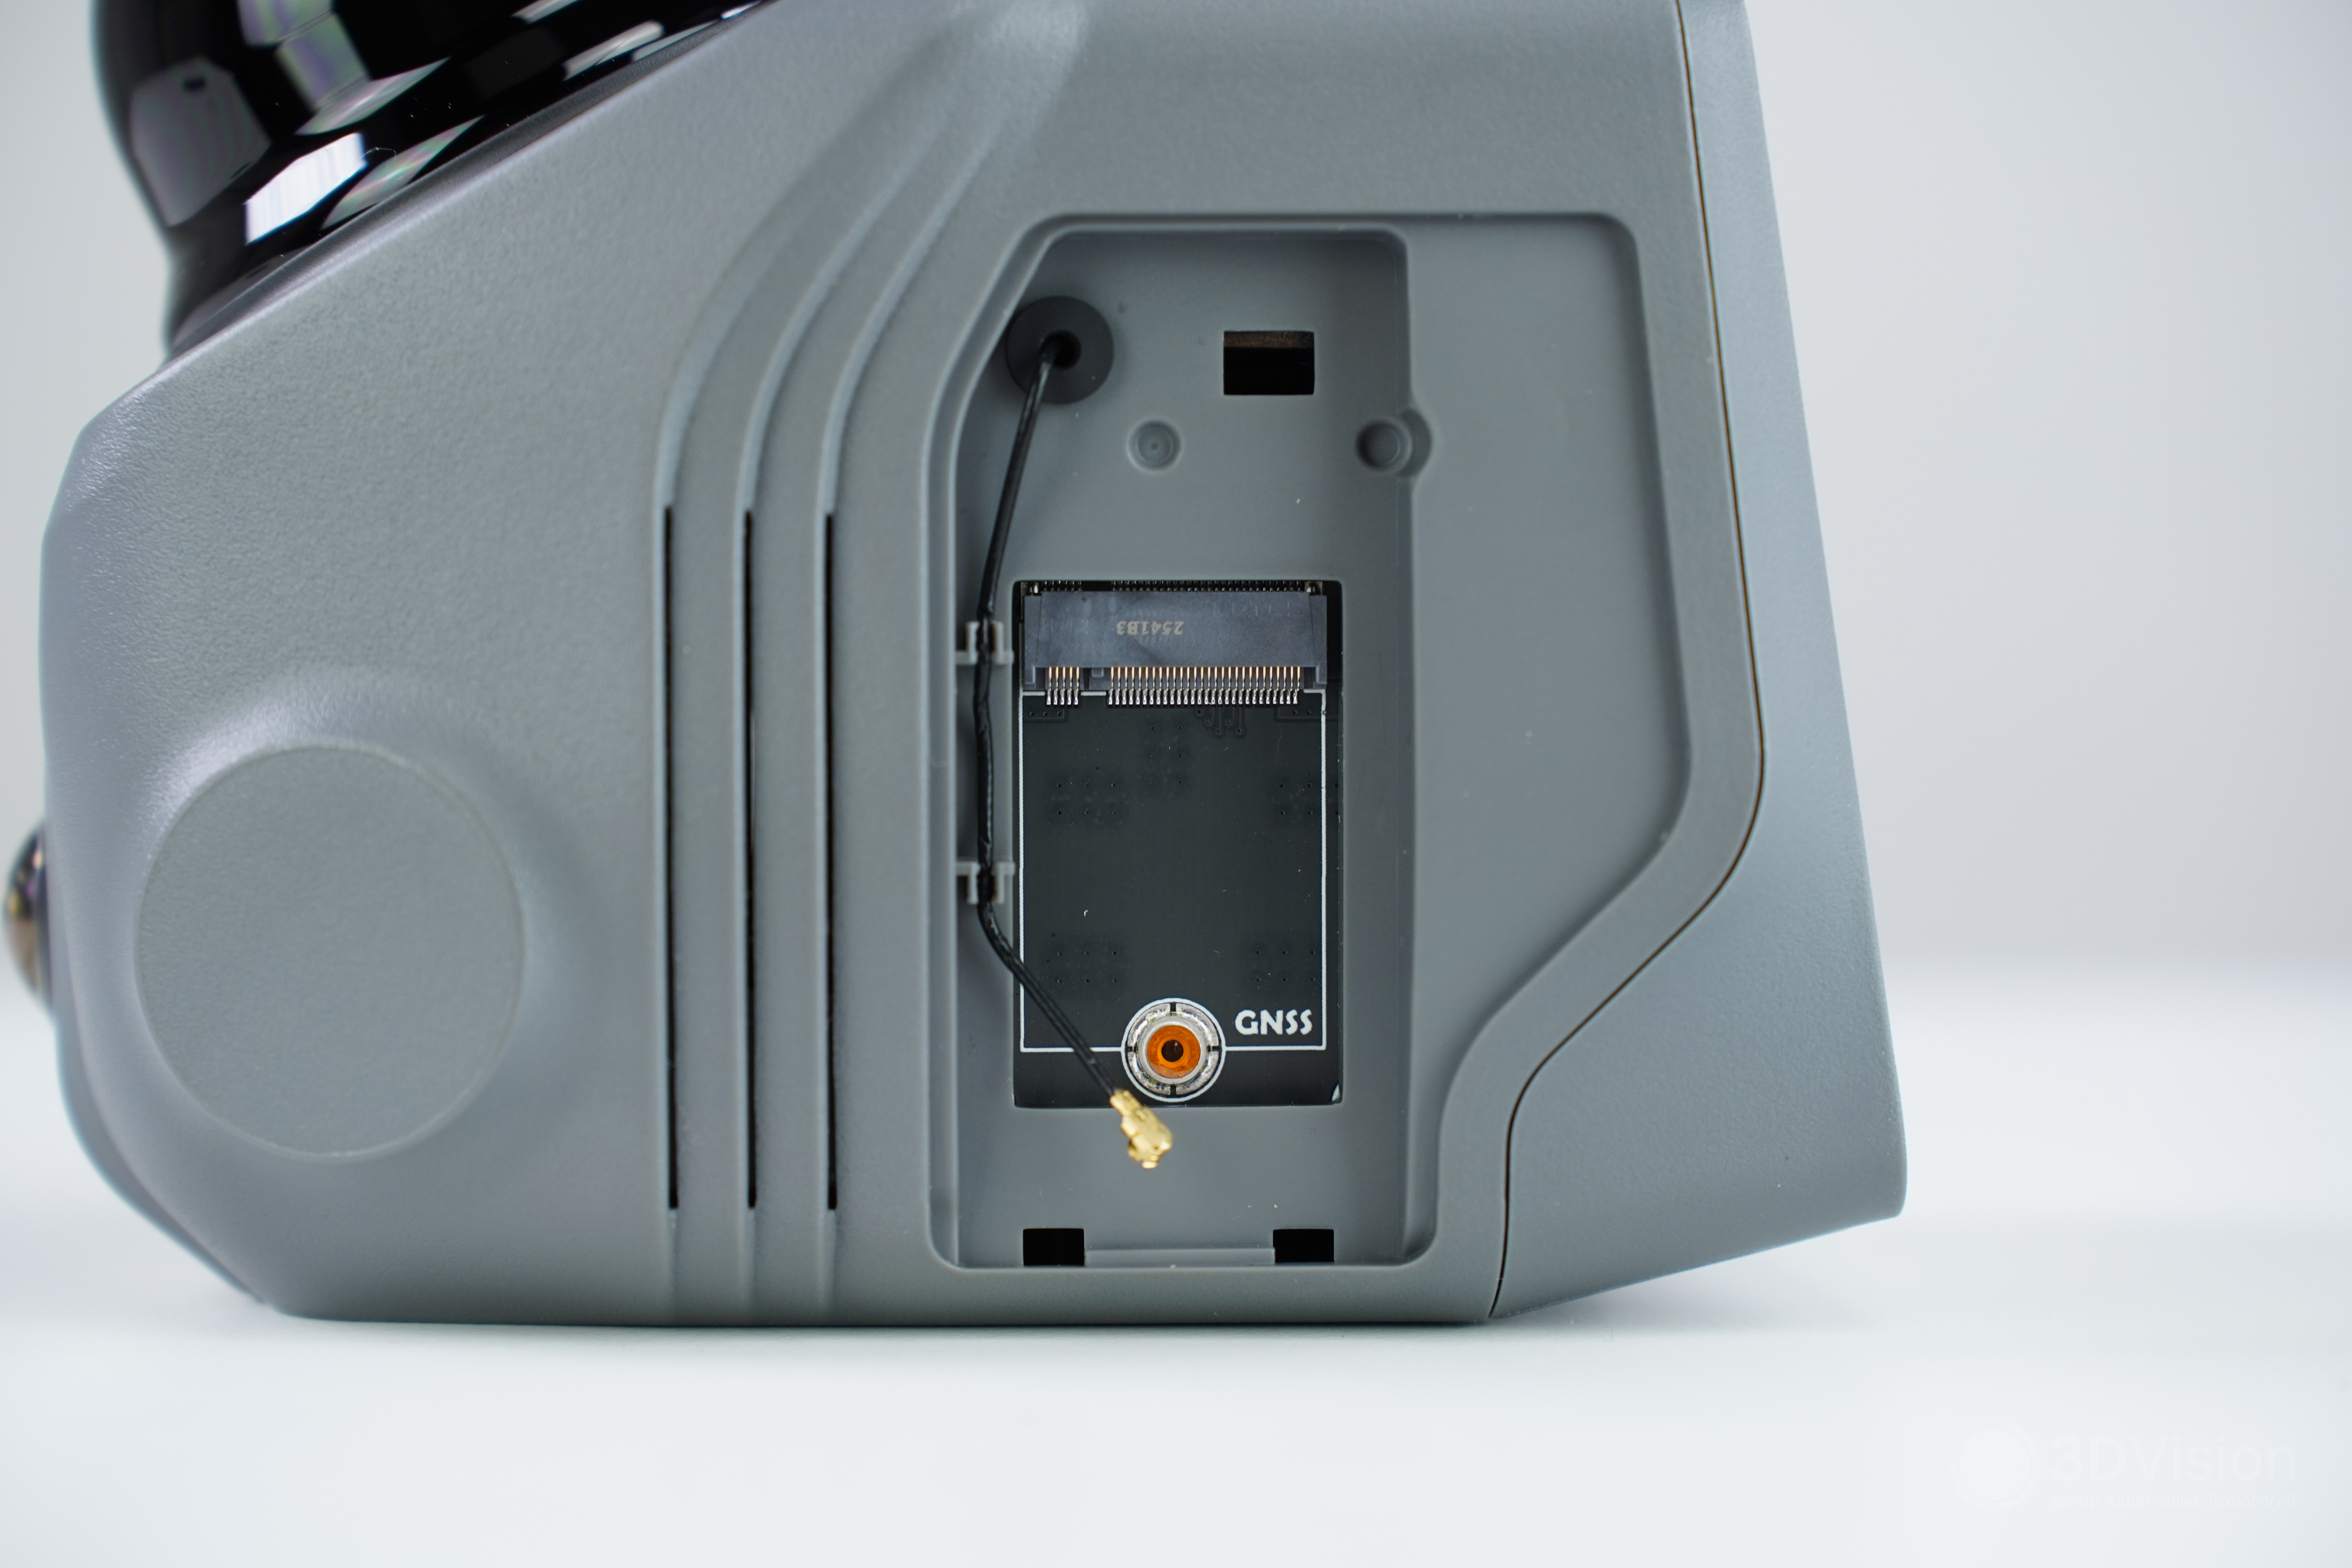
Справа находится крышка. Под ней место для установки RTK-чипа. В комплекте такого чипа нет. Существует версия этого сканера Raven Max RTK Combo, в которой чип установлен. RTK — это привязка к локации с точностью до нескольких сантиметров. Провайдеры RTK поставляют данные о локации, а чип принимает их и связывает местоположение и скан. Получается облако точек с точной привязкой к местности. Это будет полезно геодезистам, картографам или строителям дорог.
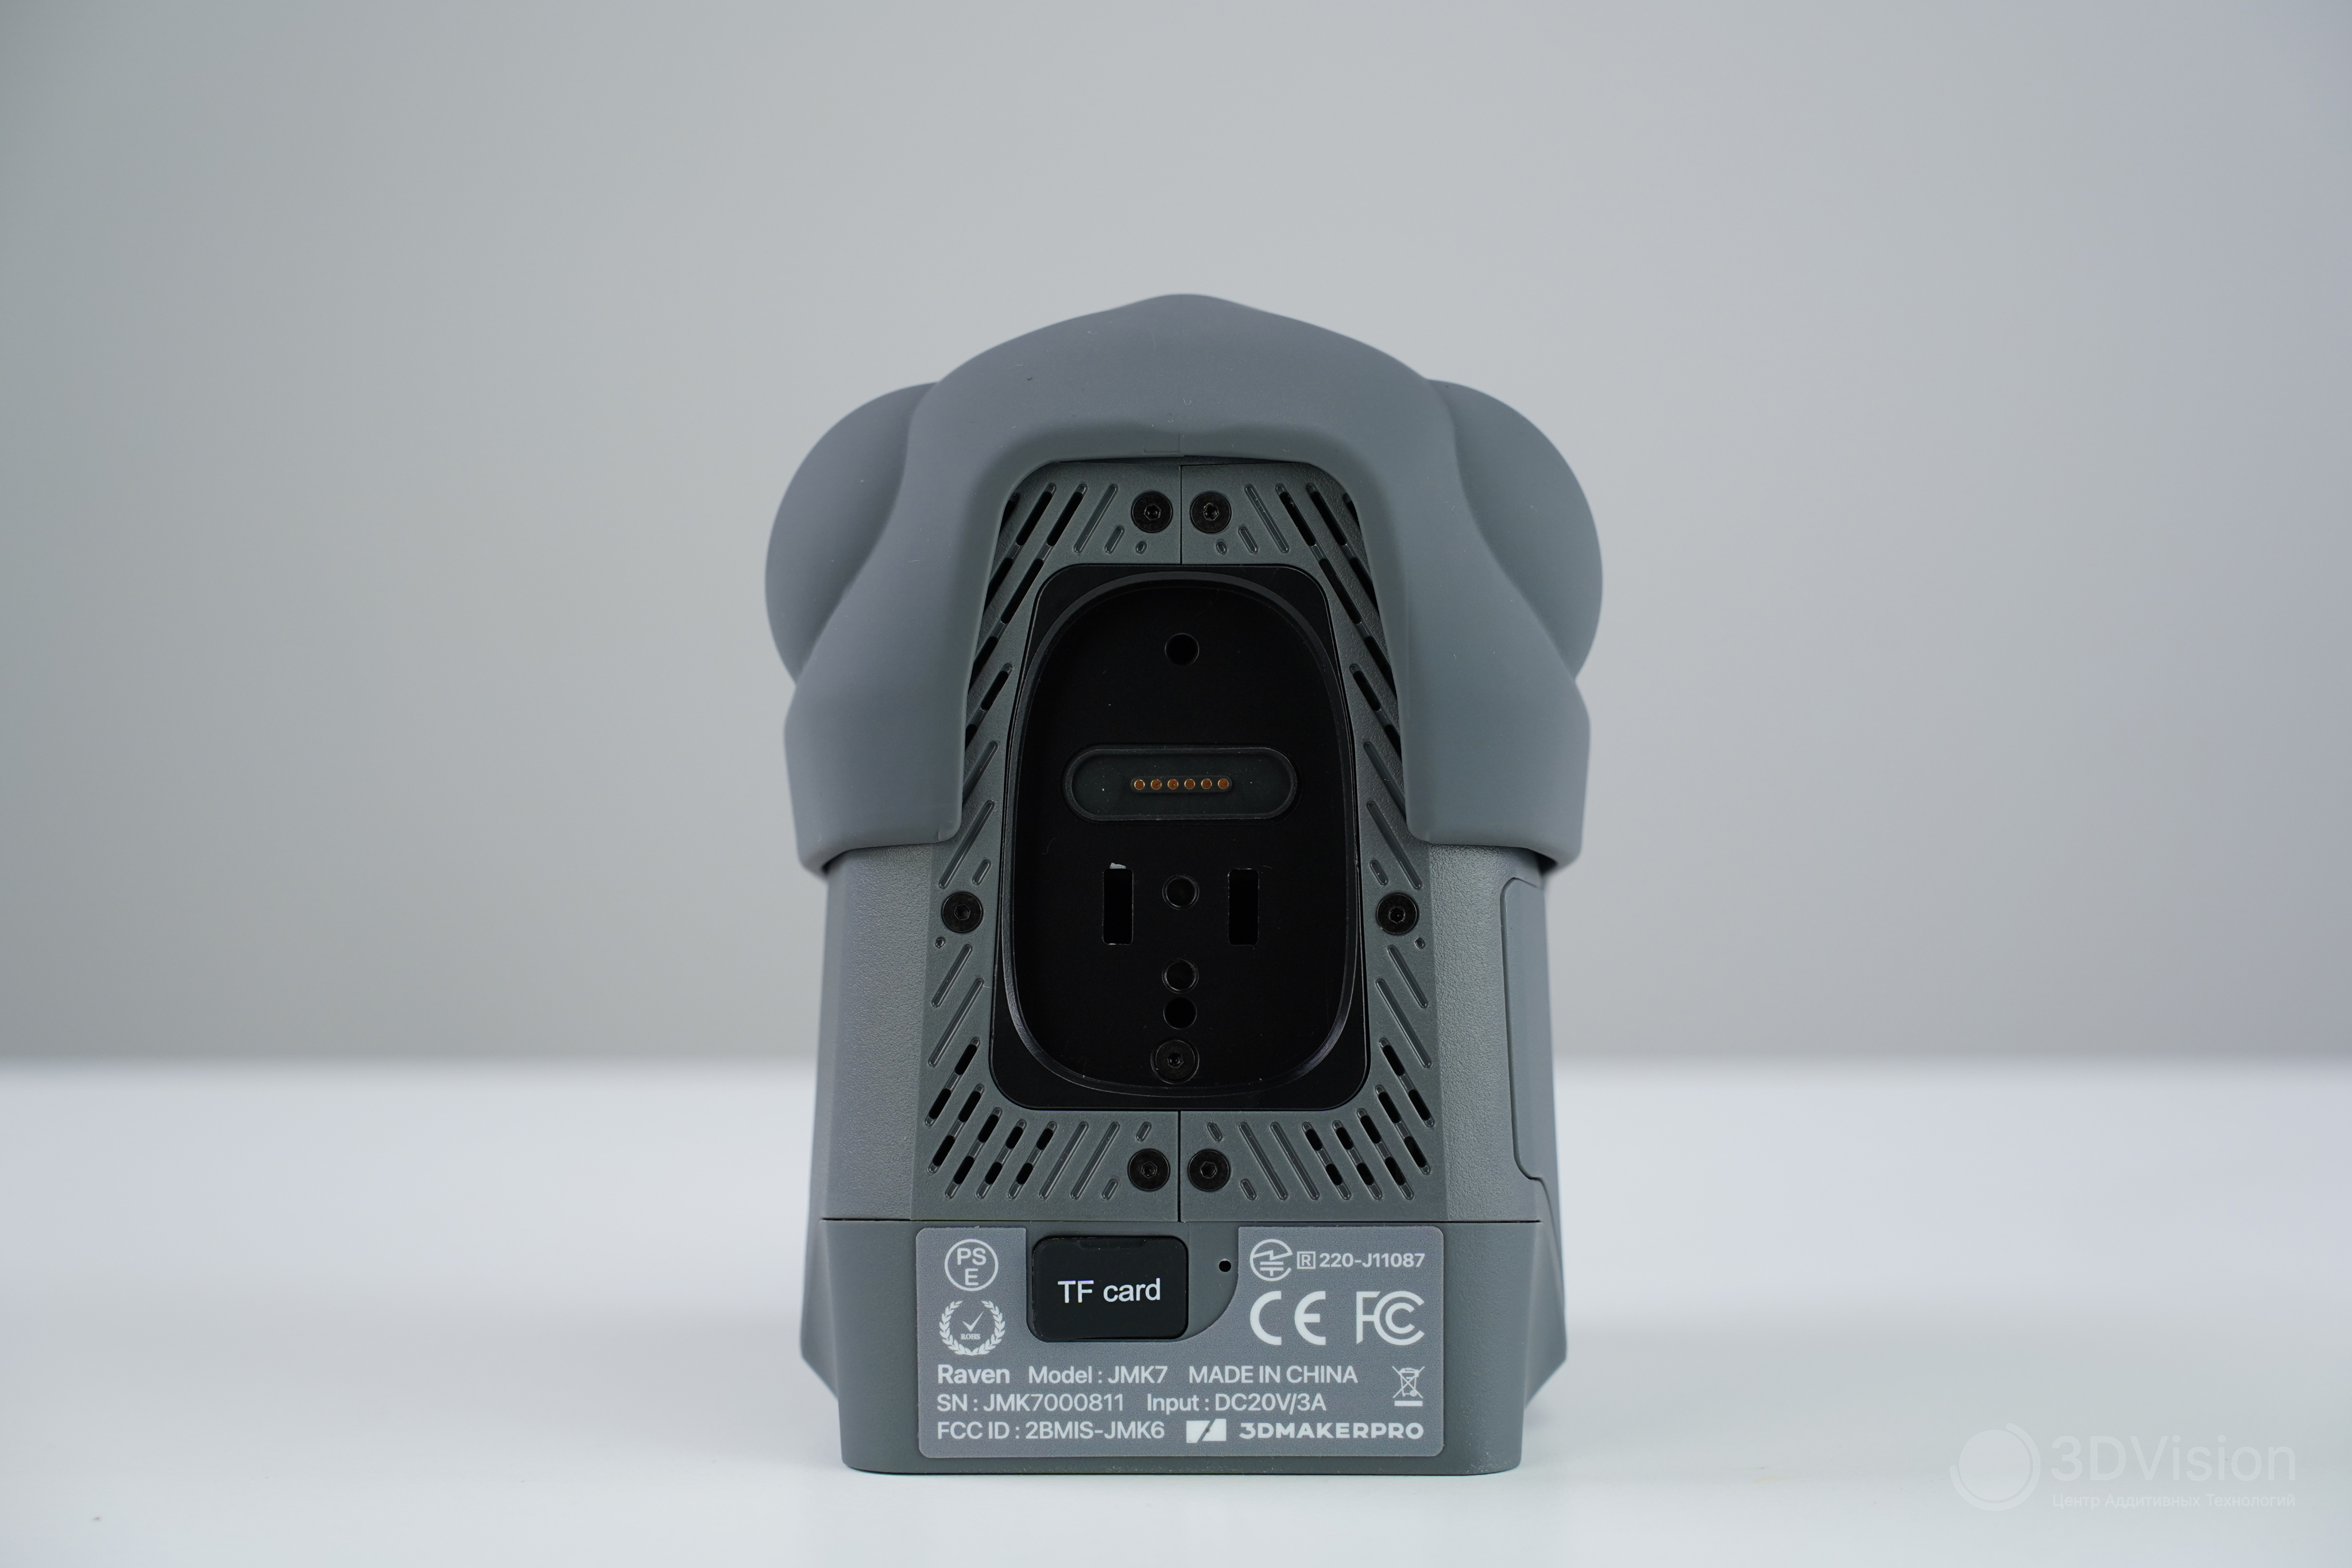
Снизу находится место установки карты памяти и контактная площадка для аккумулятора.
Для сборки достаточно присоединить рукоятку-аккумулятор к контактной площадке в нижней части, вставить карту памяти и прикрутить подставку. В сборе устройство имеет габариты 148×288×98мм, весит 1 100 г и выглядит так:
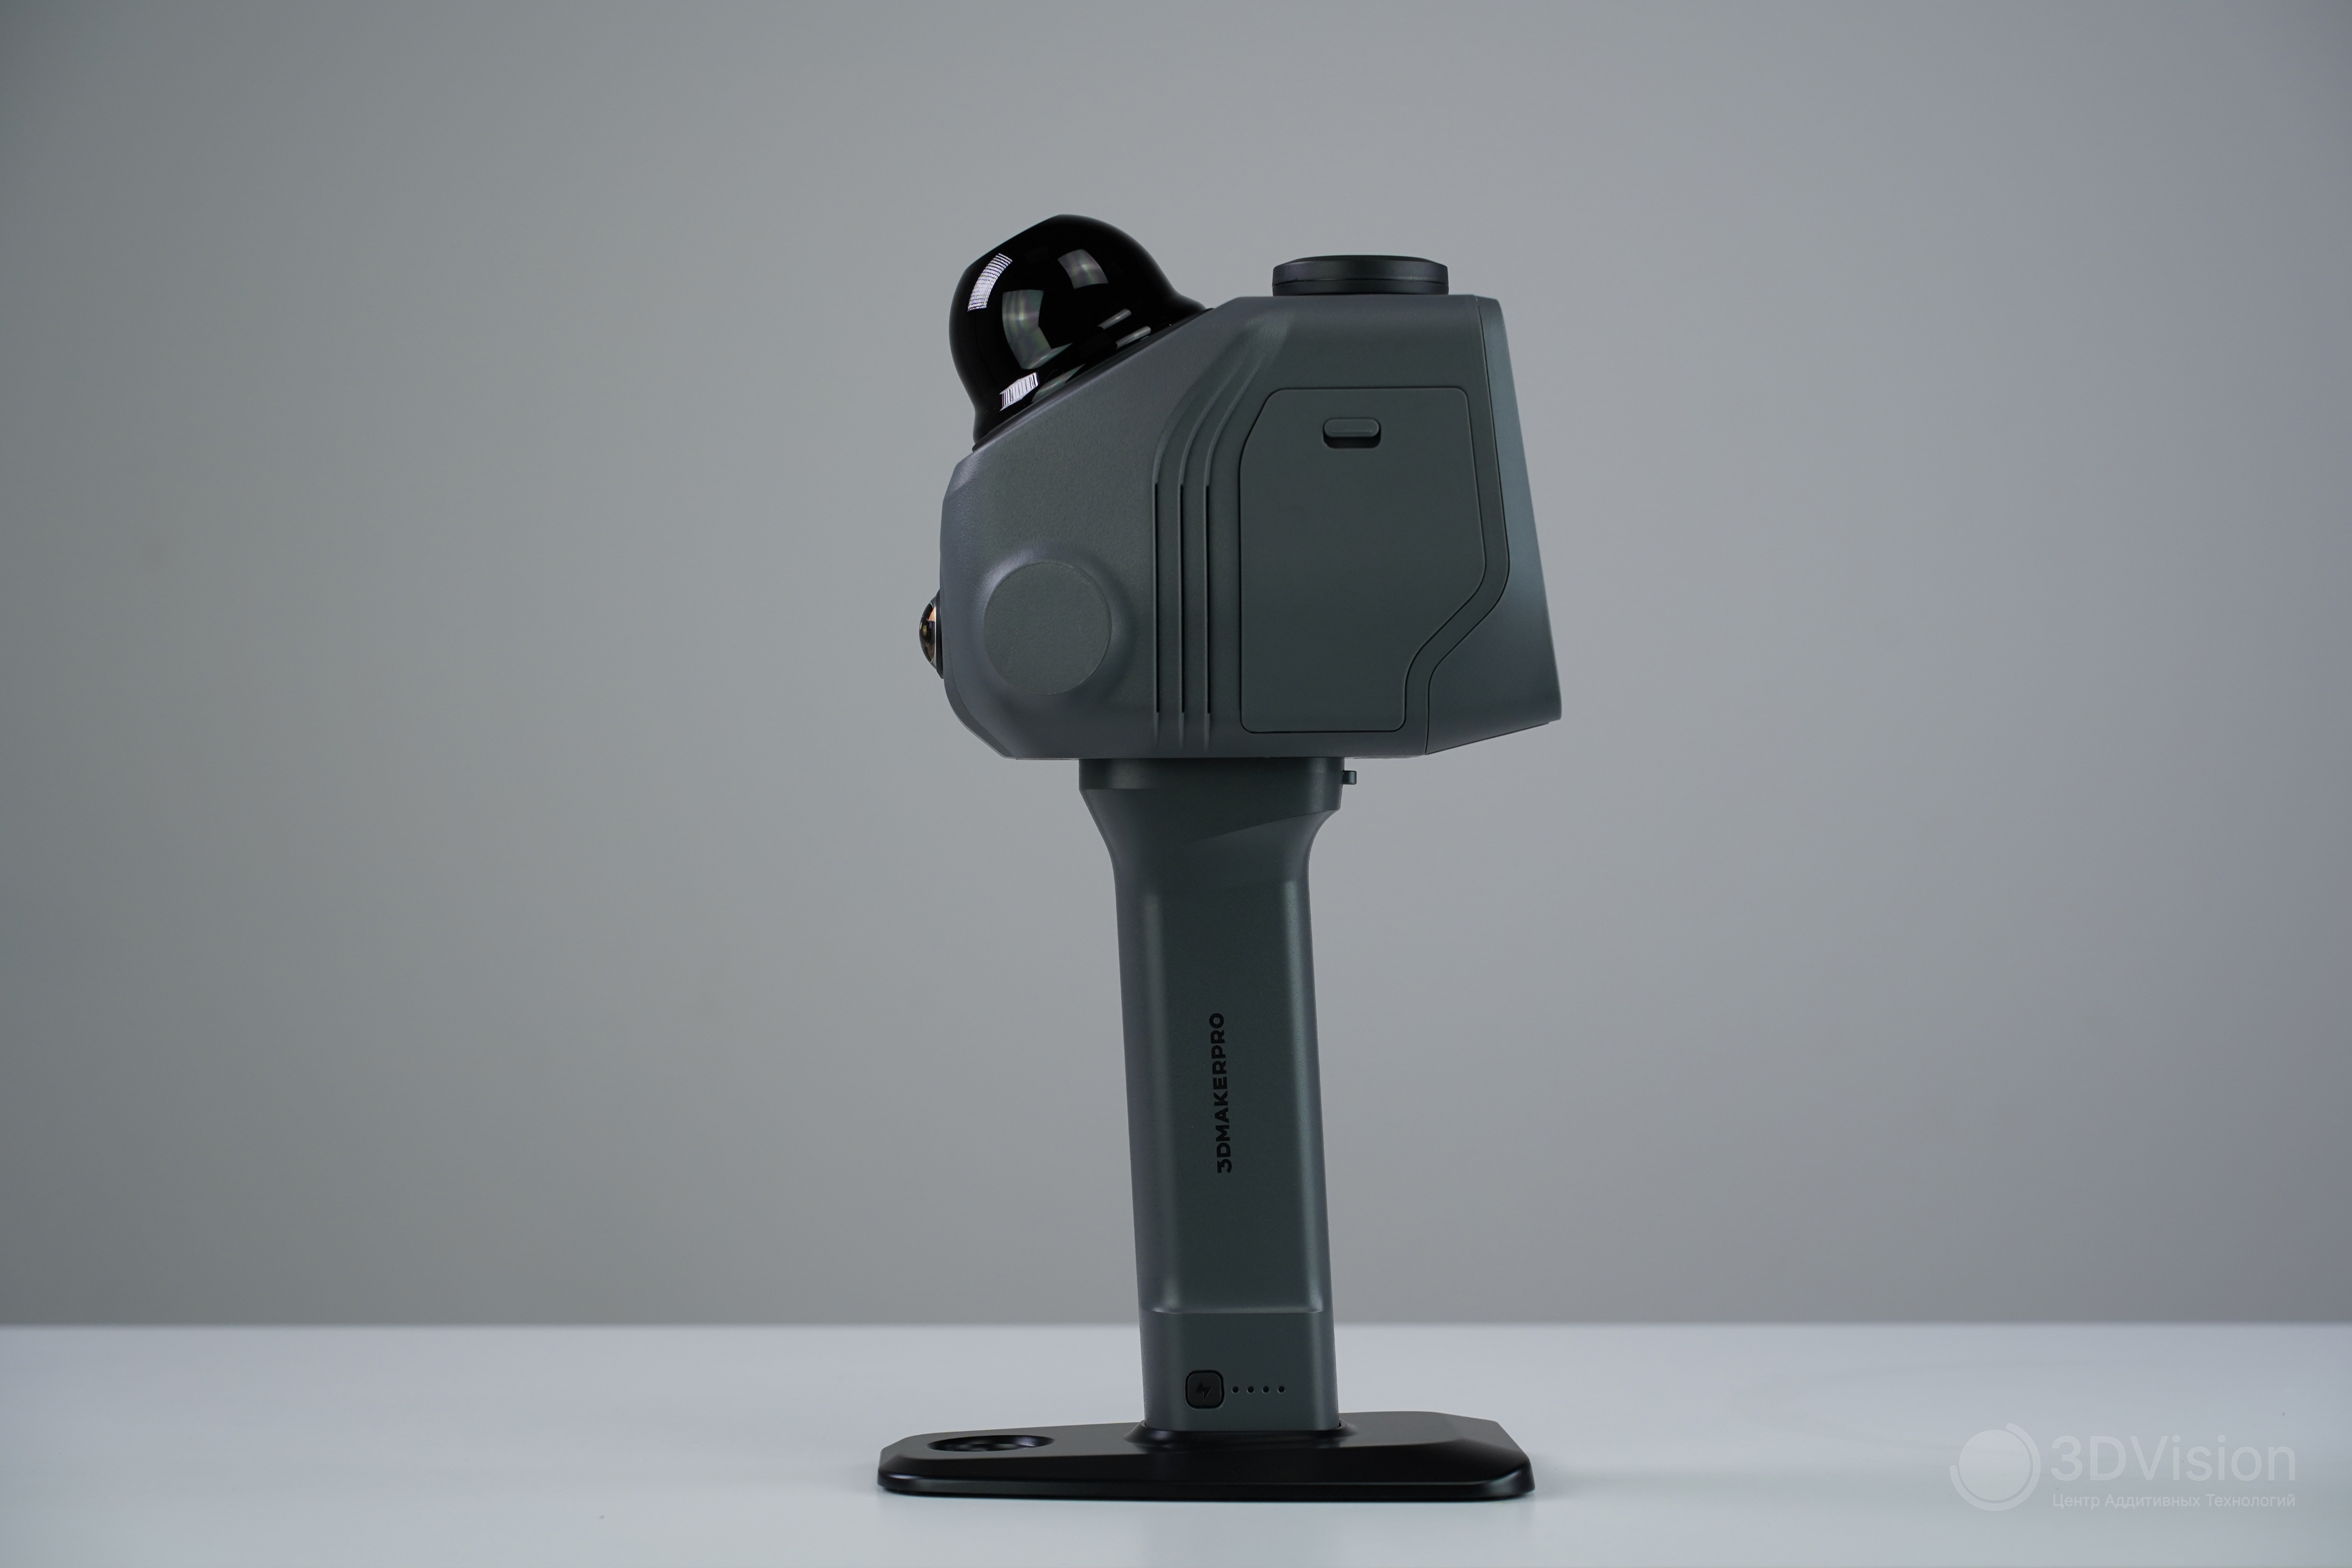
На ручке видна индикация уровня заряда. Аккумулятора хватает на два часа работы. Если во время работы он сел, то скан сохраняется в памяти, но сохраняется с ошибкой. Обработать в ПО его не получится. Индикация о низком уровне заряда отсутствует, мониторинг лежит полностью на операторе.
Зарядник имеет мощность 25 Вт, и заряжает до 80% около часа.
Что такое SLAM
Перед началом сканирования немного теории. Здесь объясним, как подобные устройства собирают точки, и как им в этом помогает гироскоп. Рассмотрим проблему технологии и её решение. Если вам такое не интересно, читайте следующий раздел.
Raven — это SLAM сканер. SLAM — это аббревиатура (Simultaneous Localization and Mapping), которая переводится как «одновременная локализация и построение карты». Прибор собирает данные с сенсоров, анализирует их и обновляет карту, уточняя свое положение относительно окружающих объектов. В Raven это работает так:
Лидар сканирует окружающее пространство. Положение объектов определяется путём измерения временного интервала между зондирующим и отраженным импульсом. Лидар использует лазер с безопасной для глаз длиной волны 905 нм, что соответствует ближнему инфракрасному диапазону. Окружающее освещение не играет роли, лазер «видит» объекты даже в полной темноте. Когда вы идёте, лидар делает измерения: с частотой несколько раз в секунду и выдаёт набор расстояний до стен и объектов. Алгоритм SLAM оценивает, насколько переместился сканер между двумя последовательными кадрами лидара. Для этого он ищет соответствия между текущим облаком точек и предыдущим.
RGB-камера видит окружение, и также сравнивают каждый новый кадр с предыдущим, чтобы сканер понимал своё положение. Также благодаря им появляется возможность наложения текстур. Их недостаток - чувствительность к освещению.
ИК-камера частично компенсирует светочувствительность RGB-камер, и работает по такому же принципу.
Проблема SLAM - при движении копятся ошибки. Если сканировать большое помещение, координаты смещаются.
Решение - замыкание контура. Когда лидар видит знакомое место, система понимает, что ранее накопленная ошибка слишком велика, и корректирует карту. Например, сканер может увидеть знакомую геометрию и сопоставить текущие данные с ранее сохранённой информацией.
Список областей применения такой технологии довольно длинный. Изначально это придумывалось для автономных автомобилей, беспилотников и роботов. Точная карта и определение местоположения помогали с навигацией в городской или другой среде.
SLAM-сканеры идеальны для объектов, где важна скорость и не требуется миллиметровая точность. Они используются в архитектуре, строительстве, геодезии. Хорошо вписались в виртуальную и дополненную реальности для игр, обучения или виртуальных экскурсий. Также используются для создания точных карт местности, что актуально для мониторинга окружающей среды, сельского хозяйства и картографии.
На этом теоретический блок окончен, будем сканировать!
Сканирование офиса
Первой мы отсканировали часть нашего офиса. Настройки вроде разрешения и качества здесь изменить нельзя, они постоянны. Получается, сканировали со стандартными настройками.
Перед началом работы можно задать имя проекта и включить GPS.
Дополнительно доступен ночной режим, а камеру для текстур можно включать или отключать. Разница между ночным режимом и просто выключенной камерой в том, что при ночном режиме изображения с ИК-камеры не записываются.
Работа со сканером очень простая: держите его перед собой и идёте. На экране можно выбрать вид сверху, перспективный вид или вид из передней камеры. Угол обзора в 360 градусов по горизонтали и 43 по вертикали позволяет идти в одном направлении и собирать все необходимые данные, не оборачиваясь.
В руке сканер лежит удобно, но он тяжеловат. После нескольких минут рука устаёт. Для офиса понадобилось 10 минут. Скорость сканирования Raven составляет 150 000 точек/с, и это ниже, чем у подобных сканеров.
Чтобы увидеть облако точек, скан нужно передать на компьютер и загрузить в ПО RayStudio. Для передачи на компьютер есть три способа:
-
Подключить к сканеру флешку через комплектный переходник
-
Вытащить карту памяти MicroSD, и прочитать её кардридером с интерфейсом не ниже USB 3.0.
-
Раздать на сканере WiFi, подключиться к нему с ПК и скачать проект.
После загрузки скана в RayStudio на экране ничего не появляется. Чтобы это исправить, программе нужно обработать данные со сканера. Обработка «сырого» скана занимает около получаса. После неё видим облако точек, и с ним можно проводить разные операции: измерение расстояний, удаление лишних частей и экспорт.
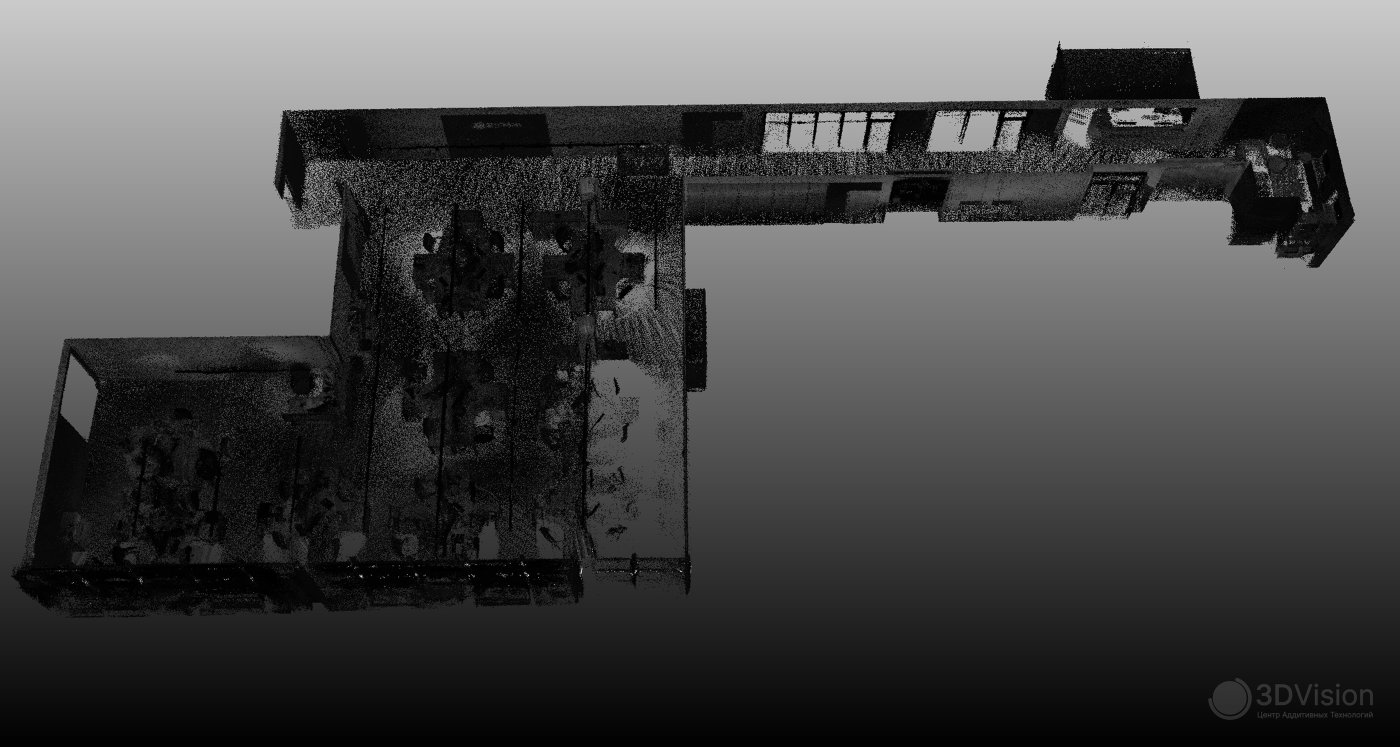
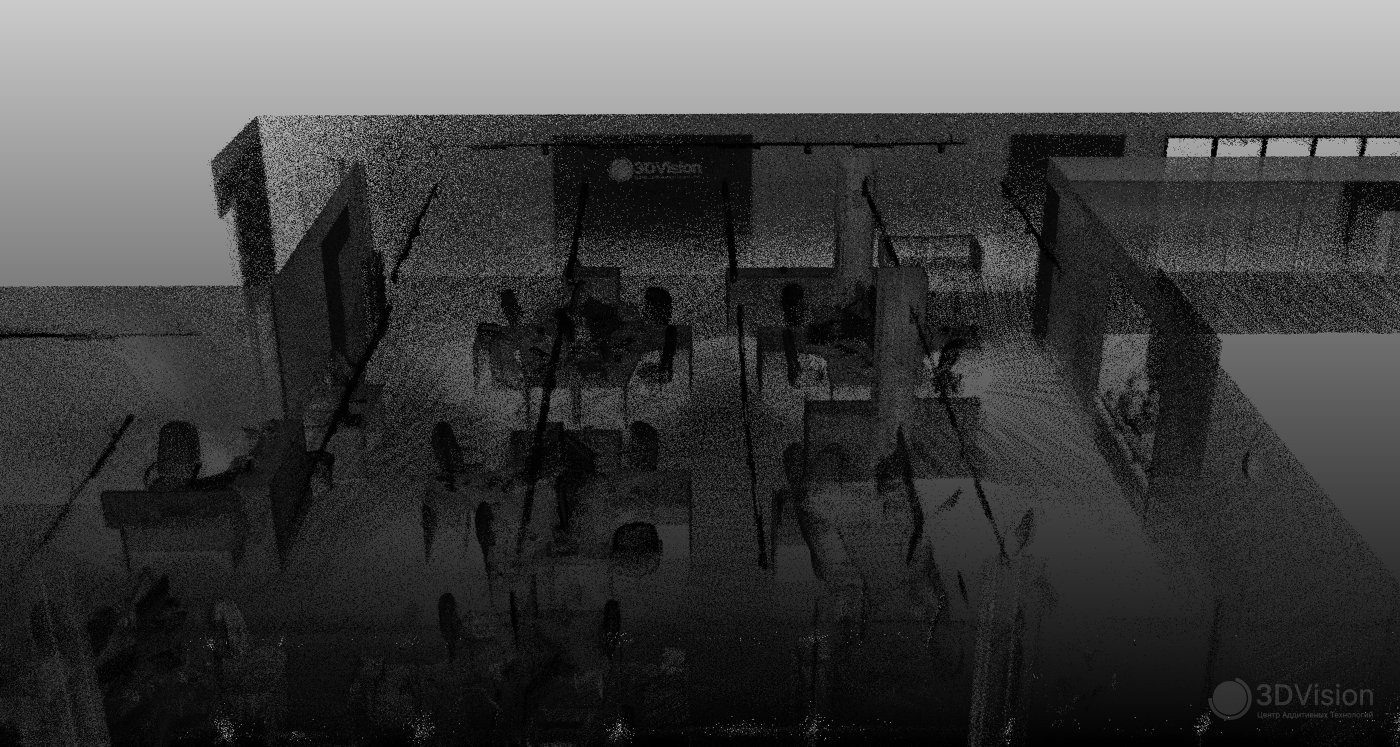
Облако точек (листайте, чтобы посмотреть)
Экспортировать можно форматах LAS, PCD, PLY, e57, и XYZ.
Сканирование уличного пространства
Для этого выбрали небольшую улицу в центре Петербурга. Удобно, что для выездного сканирования не нужен компьютер, и отсутствуют провода.
Заряда аккумуляторов более чем хватает на небольшую улицу. Но если вам предстоит работа на большом объекте, нужна будет розетка и много времени, потому что второго аккумулятора в комплекте нет.
После сканирования приехали в офис, обработали скан. На этот раз покажем рендер. Он делается в том же ПО RayStudio и представляет из себя Гауссов Сплат. Это фотореалистичные трехмерные сцены из набора фотографий или видео. В них каждая точка имеет координату в пространстве, форму, прозрачность, угол поворота и цвет.
Лучше один раз увидеть:
Для сканера за 179 000 ₽, выглядит неплохо.
Сканирование производственного помещения
Следующим отсканировали цех с 3Д-принтерами. Сканирование заняло 10 минут.
Рендер:
У Raven одна камера, а у Hawk их две. Но цветопередача при хорошем освещении почти не отличается.
Сравнение Hawk и Raven
У нас есть два сканера одной линейки — Hawk и Raven. Чтобы сравнение не превратилось в таблицу характеристик, покажем облака точек и рендеры офиса. Также проведём замеры точности в одних и тех же местах.
По характеристикам Hawk заметно мощнее: он формирует облако со скоростью до 480 тысяч точек в секунду, тогда как Raven — до 150 тысяч. Угол обзора лидара также лучше у Hawk —63,5 градуса против 40. У Hawk две камеры по 13 Мп с HDR, а у обычного Raven одна камера на 12 Мп без HDR. Зато Raven легче и проще по конструкции, а его главное преимущество — более низкая цена. Посмотрим, как это влияет на результат:
Здесь хорошо видна разница в плотности точек. Если смотреть на логотип, то становится видна и разница в чёткости изображения. Количество точек в скане Hawk 33 миллиона, у Raven 8 миллионов, то есть меньше в 4 раза. Это прямое влияние меньшего угла обзора и скорости сканирования.
Посмотрим на рендеры.
На рендерах заметна разница в детализации на отдельных участках. Критической её не назвать, с учётом стоимости Raven.
Точность Hawk и Raven получается даже лучше, чем заявленная производителем. В таблице показываем измерения одних и тех же расстояний в офисе. Эталонные значения снимали лазерным дальномером.
|
Дальномер |
Hawk |
Raven |
|
| Расстояние 1, мм | 7045 | 7041 | 7049 |
| Расстояние 2, мм |
10733 |
10731 |
10730 |
| Расстояние 3, мм |
15418 |
15411 |
15421 |
| Расстояние 4, мм |
18727 |
18734 |
18722 |
| Расстояние 5, мм |
34106 |
34110 |
34108 |
И теперь можно самостоятельно решить, насколько оправдана разница в цене. У сканеров разные возможности, и выбор между ними зависит от того, что и где вы собираетесь сканировать.
Заключение
Raven показывает достойный результат. Он позволяет быстро и детально оцифровывать крупные объекты и пространства, сохраняя геометрию и цветную текстуру. Устройство подходит для строителей, геодезистов, для создания цифровых двойников или виртуальных экскурсий. Но нужно понимать, что для полноценной обработки данных и получения рендеров нужен мощный компьютер.
Недостатки:
-
высокие требования к ПК для постобработки, а рендеринг доступен только с карточками не ниже NVIDIA 4060 c 8 Гб видеопамяти;
-
ПО совместимо только с Windows;
-
нет защиты от внешних воздействий, поэтому сканировать на улице можно только в хорошую погоду.
Преимущества:
-
отличная цена;
-
простота использования;
-
широкая область применения: вручную, на специальном рюкзаке, на автомобиле, на дроне и на мотоцикле. Для всего этого существуют наборы с кронштейнами и крепежом. И, повторимся, только в хорошую погоду.
Пишите в комментариях, что бы вы отсканировали таким сканером, спасибо, что дочитали до конца! До свидания!
Реклама. OOO "3Д Вижн". ИНН: 7802253640